
创意预览图

将图片中所有距离标注数字修改为:最上方300cm改为30cm,200cm改为20cm,150cm改为15cm,100cm改为10cm,最下方50cm保持不变。保留cm单位,保持原有字体、颜色、位置、发

用户头像

1r4tezhe7mj...

2026.07.29
一艘现代化大型货轮正航行在开阔的深蓝色海面上,天空多云,光线为白昼。船体前方及两侧可见其他船只的轮廓,远处海面有零星的小型漂浮物(象征障碍物)。整体氛围专注而宁静。 在船舶驾驶台顶部、两舷等关键位置,安装着球机、高清摄像机及各类传感器,它们如同船舶的“智能感官”。 AI视觉算法的“感知、理解与决策”通过精炼的可视化分析图层呈现: 智能识别层: 船舶识别:附近一艘货轮被蓝色识别框标注,旁注“货船 | 航向:215° | 相对速度:5节”。 障碍物识别:一个远处的漂浮物(如浮木)被琥珀色识别框锁定,标注“漂浮障碍物 | 距离:800米”。 天气分析:天空云层边缘有淡淡的气流动态模拟线,象征算法对气象变化的分析。 数据分析与预警中枢:驾驶室内,集成控制台的大屏幕正显示综合态势界面。屏幕左侧是实时视频融合画面,带有识别框;右侧是分析面板: 风险评估:显示“碰撞风险:低”,“气象趋势:稳定”。 效率数据:显示当前航速、航向及优化建议(如“建议航向微调以节省燃油”)。 预警区域:当探测到潜在风险(如障碍物进入安全距离)时,该区域变为红色并弹出“注意避让” 的警告。 预警联动示意:驾驶台内,一个声光报警器的指示灯正从绿色转为琥珀色缓慢闪烁,象征系统处于预警监测状态。 整体画面诠释了AI视觉算法如何作为船员的“智能副手”,将浩瀚、复杂的海洋环境转化为可量化、可分析、可预警的清晰信息流。科技感体现在这种多维环境要素的实时并行解析与数据融合能力上,而非夸张的界面。色调以真实的海天蓝、船舶灰和驾驶台暗色为主,用蓝、琥珀、红等功能色定义不同的信息与警报层级,展现技术如何将传统航行中依赖经验的“观察”,升级为数据驱动的“精准认知与决策支持”。一艘现代化大型货轮正航行在开阔的深蓝色海面上,天空多云,光线为白昼。船体前方及两侧可见其他船只的轮廓,远处海面有零星的小型漂浮物(象征障碍物)。整体氛围专注而宁静。

在船舶驾驶台顶部、两舷等关键位置,安装着球机、高清摄像机及各类传感器,它们如同船舶的“智能感官”。

AI视觉算法的“感知、理解与决策”通过精炼的可视化分析图层呈现:

智能识别层:

船舶识别:附近一艘货轮被蓝色识别框标注,旁注“货船 | 航向:215° | 相对速度:5节”。

障碍物识别:一个远处的漂浮物(如浮木)被琥珀色识别框锁定,标注“漂浮障碍物 | 距离:800米”。

天气分析:天空云层边缘有淡淡的气流动态模拟线,象征算法对气象变化的分析。

数据分析与预警中枢:驾驶室内,集成控制台的大屏幕正显示综合态势界面。屏幕左侧是实时视频融合画面,带有识别框;右侧是分析面板:

风险评估:显示“碰撞风险:低”,“气象趋势:稳定”。

效率数据:显示当前航速、航向及优化建议(如“建议航向微调以节省燃油”)。

预警区域:当探测到潜在风险(如障碍物进入安全距离)时,该区域变为红色并弹出“注意避让” 的警告。

预警联动示意:驾驶台内,一个声光报警器的指示灯正从绿色转为琥珀色缓慢闪烁,象征系统处于预警监测状态。

整体画面诠释了AI视觉算法如何作为船员的“智能副手”,将浩瀚、复杂的海洋环境转化为可量化、可分析、可预警的清晰信息流。科技感体现在这种多维环境要素的实时并行解析与数据融合能力上,而非夸张的界面。色调以真实的海天蓝、船舶灰和驾驶台暗色为主,用蓝、琥珀、红等功能色定义不同的信息与警报层级,展现技术如何将传统航行中依赖经验的“观察”,升级为数据驱动的“精准认知与决策支持”。
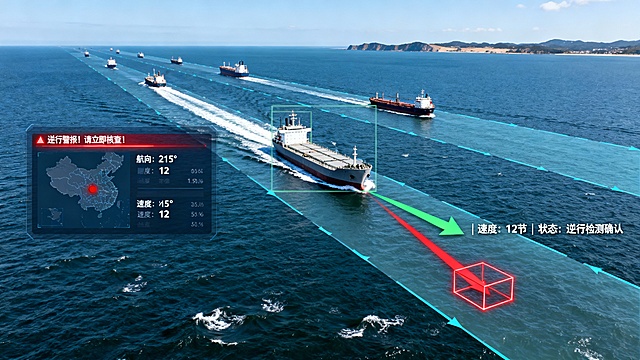
一片开阔的海域航道,远处有海岸线轮廓,天空晴朗。多条船舶正沿着虚拟的航道分隔线有序航行,多为货轮与油轮。海面有轻微波浪,整体氛围繁忙而有序。 在画面中心,一艘中型货轮(目标船)正与主流船队方向相反而行,构成“逆行”态势。其航迹在海面上划出清晰的白色尾流。 视觉化的AI智能监测分析以叠加的、简洁的数据图层呈现: 海面上浮现出半透明的浅蓝色航道边界与推荐航向箭头。 大多数顺向行驶的船舶,其船身被淡淡的绿色识别框标记,并从船首延伸出一条与航向一致的绿色速度矢量箭头,旁边标注着速度与航向数据。 那艘逆行货轮则被一个闪烁的红色识别框强力锁定。从其船首延伸出的红色速度矢量箭头,与航道箭头方向明显相反。 一个半透明的深色分析面板悬浮于画面一角。面板左侧显示着海域电子地图,逆行船舶被高亮为红点。右侧显示着该船的关键分析数据:“航向:215° | 速度:12节 | 状态:逆行检测确认”。面板顶部有红色警报条闪烁:“逆行警报!请立即核查!” 整体画面强调在广阔、动态的海上交通场景中,AI系统通过智能分析船舶的运动矢量与航道规则,能精准、快速地识别出违反航行秩序的逆行行为,将复杂的空间运动关系转化为一目了然的可视化警报。科技感体现在这种对运动轨迹的实时解算与违规行为的自动判别能力上,核心是为海上交通监管提供一双洞察航行意图的“智慧之眼”。画面以海蓝、天蓝和船舶的灰色为主,红绿箭头与识别框构成清晰的信息对比。一片开阔的海域航道,远处有海岸线轮廓,天空晴朗。多条船舶正沿着虚拟的航道分隔线有序航行,多为货轮与油轮。海面有轻微波浪,整体氛围繁忙而有序。

在画面中心,一艘中型货轮(目标船)正与主流船队方向相反而行,构成“逆行”态势。其航迹在海面上划出清晰的白色尾流。

视觉化的AI智能监测分析以叠加的、简洁的数据图层呈现:

海面上浮现出半透明的浅蓝色航道边界与推荐航向箭头。

大多数顺向行驶的船舶,其船身被淡淡的绿色识别框标记,并从船首延伸出一条与航向一致的绿色速度矢量箭头,旁边标注着速度与航向数据。

那艘逆行货轮则被一个闪烁的红色识别框强力锁定。从其船首延伸出的红色速度矢量箭头,与航道箭头方向明显相反。

一个半透明的深色分析面板悬浮于画面一角。面板左侧显示着海域电子地图,逆行船舶被高亮为红点。右侧显示着该船的关键分析数据:“航向:215° | 速度:12节 | 状态:逆行检测确认”。面板顶部有红色警报条闪烁:“逆行警报!请立即核查!”

整体画面强调在广阔、动态的海上交通场景中,AI系统通过智能分析船舶的运动矢量与航道规则,能精准、快速地识别出违反航行秩序的逆行行为,将复杂的空间运动关系转化为一目了然的可视化警报。科技感体现在这种对运动轨迹的实时解算与违规行为的自动判别能力上,核心是为海上交通监管提供一双洞察航行意图的“智慧之眼”。画面以海蓝、天蓝和船舶的灰色为主,红绿箭头与识别框构成清晰的信息对比。
画面以晴朗日间的开阔海域为背景,蔚蓝海面泛起白色浪花。一艘中型货轮正航行于画面中央,其船体轮廓清晰,甲板上可见集装箱堆放结构。 一架四旋翼无人机悬停于船舶斜上方空中,其底部摄像头正对船舶进行拍摄。从无人机镜头延伸出纤细的蓝色数据流,象征图像正实时回传。 核心是叠加显示的智能分析可视化界面: 图像预处理示意:左侧小窗对比显示原始图像与经过直方图均衡化与滤波去噪处理后的图像,处理后的船舶轮廓与细节更加清晰锐利。 特征提取过程可视化: 形状特征提取:船舶轮廓被高亮的白色边缘检测线精准勾勒,其几何形状与右侧数据库中的“货轮标准轮廓模型”进行半透明叠加比对。 颜色特征分析:船体被分割为不同色块,主要颜色信息(如“船身蓝:RGB(30,60,120)”)以数据标签形式浮现。 AI识别判定输出:船舶上方浮现识别结论:“类型识别:集装箱货轮 | 置信度:94.5%”。一个绿色识别框稳稳锁定目标。 地面控制站监控屏位于画面一角,显示着无人机实时回传的画面、识别结果与船舶轨迹。另一块屏幕正以列表形式更新着历史识别记录与统计。 整体氛围专业、清晰而高效。科技感精炼地体现在图像处理对比、多特征可视化提取与实时识别反馈上,没有炫目特效。风格为高度写实的海洋监测场景,强调无人机与AI识别系统如何协同,将高空俯瞰的视觉信息转化为精准、可追溯的船舶类型数据,为海上管理提供空中智能之眼。比例16:9画面以晴朗日间的开阔海域为背景,蔚蓝海面泛起白色浪花。一艘中型货轮正航行于画面中央,其船体轮廓清晰,甲板上可见集装箱堆放结构。

一架四旋翼无人机悬停于船舶斜上方空中,其底部摄像头正对船舶进行拍摄。从无人机镜头延伸出纤细的蓝色数据流,象征图像正实时回传。

核心是叠加显示的智能分析可视化界面:

图像预处理示意:左侧小窗对比显示原始图像与经过直方图均衡化与滤波去噪处理后的图像,处理后的船舶轮廓与细节更加清晰锐利。

特征提取过程可视化:

形状特征提取:船舶轮廓被高亮的白色边缘检测线精准勾勒,其几何形状与右侧数据库中的“货轮标准轮廓模型”进行半透明叠加比对。

颜色特征分析:船体被分割为不同色块,主要颜色信息(如“船身蓝:RGB(30,60,120)”)以数据标签形式浮现。

AI识别判定输出:船舶上方浮现识别结论:“类型识别:集装箱货轮 | 置信度:94.5%”。一个绿色识别框稳稳锁定目标。

地面控制站监控屏位于画面一角,显示着无人机实时回传的画面、识别结果与船舶轨迹。另一块屏幕正以列表形式更新着历史识别记录与统计。

整体氛围专业、清晰而高效。科技感精炼地体现在图像处理对比、多特征可视化提取与实时识别反馈上,没有炫目特效。风格为高度写实的海洋监测场景,强调无人机与AI识别系统如何协同,将高空俯瞰的视觉信息转化为精准、可追溯的船舶类型数据,为海上管理提供空中智能之眼。比例16:9
在繁忙的港口,船舶靠泊是一项复杂而重要的任务。传统的人工调度和泊位管理方式面临着诸多挑战,如效率低下、易出错以及难以应对突发状况等。借助先进的AI摄像机技术,船舶靠泊智能感知系统应运而生,为港口的泊位管理带来了全新的变革。 船舶靠泊智能感知系统的核心在于利用AI摄像机对船舶的停靠过程进行实时监测。这些AI摄像机被安装在港口的关键位置,能够全方位地捕捉船舶的动态信息。当船舶进入港口水域时,AI摄像机便开始工作,通过图像识别技术,精准地识别船舶的轮廓、尺寸以及船体上的各种标识。这使得港口工作人员能够在第一时间获取船舶的基本信息,为后续的泊位分配和靠泊操作提供数据支持。 在泊位管理方面,该系统能够实时监控泊位的使用情况。通过分析AI摄像机传回的图像,系统可以判断泊位是否空闲,以及空闲泊位的具体位置和大小。这大大提高了泊位的利用率,减少了船舶等待靠泊的时间。以往,船舶可能需要在港口外等待数小时甚至数天才能找到合适的泊位,而有了智能感知系统后,船舶能够更快地找到合适的停靠位置,从而提高了港口的运营效率。 此外,船舶靠泊智能感知系统还能够对船舶的靠泊过程进行全程监控。在船舶靠近泊位时,AI摄像机能够实时捕捉船舶与泊位之间的距离、角度等关键信息,并将这些信息反馈给港口的调度人员。调度人员可以根据这些信息,及时调整船舶的靠泊速度和方向,确保船舶能够平稳、安全地停靠在泊位上。这不仅提高了靠泊的安全性,还减少了因靠泊不当导致的船舶损坏和港口设施损坏的风险。 在恶劣的天气条件下,船舶靠泊的难度会大大增加。然而,船舶靠泊智能感知系统依然能够发挥重要作用。其AI摄像机配备了先进的图像处理技术,能够在低能见度的环境中,如雾天、雨天或夜间,清晰地捕捉船舶的动态信息。这使得港口在恶劣天气下也能够保持正常的运营,减少了因天气原因导致的船舶延误。 船舶靠泊智能感知系统的应用,为港口的泊位管理带来了诸多益处。它提高了泊位的利用率,减少了船舶的等待时间,提高了靠泊的安全性和效率,同时还在恶劣天气条件下保障了港口的正常运营。比例16:9在繁忙的港口,船舶靠泊是一项复杂而重要的任务。传统的人工调度和泊位管理方式面临着诸多挑战,如效率低下、易出错以及难以应对突发状况等。借助先进的AI摄像机技术,船舶靠泊智能感知系统应运而生,为港口的泊位管理带来了全新的变革。

船舶靠泊智能感知系统的核心在于利用AI摄像机对船舶的停靠过程进行实时监测。这些AI摄像机被安装在港口的关键位置,能够全方位地捕捉船舶的动态信息。当船舶进入港口水域时,AI摄像机便开始工作,通过图像识别技术,精准地识别船舶的轮廓、尺寸以及船体上的各种标识。这使得港口工作人员能够在第一时间获取船舶的基本信息,为后续的泊位分配和靠泊操作提供数据支持。

在泊位管理方面,该系统能够实时监控泊位的使用情况。通过分析AI摄像机传回的图像,系统可以判断泊位是否空闲,以及空闲泊位的具体位置和大小。这大大提高了泊位的利用率,减少了船舶等待靠泊的时间。以往,船舶可能需要在港口外等待数小时甚至数天才能找到合适的泊位,而有了智能感知系统后,船舶能够更快地找到合适的停靠位置,从而提高了港口的运营效率。

此外,船舶靠泊智能感知系统还能够对船舶的靠泊过程进行全程监控。在船舶靠近泊位时,AI摄像机能够实时捕捉船舶与泊位之间的距离、角度等关键信息,并将这些信息反馈给港口的调度人员。调度人员可以根据这些信息,及时调整船舶的靠泊速度和方向,确保船舶能够平稳、安全地停靠在泊位上。这不仅提高了靠泊的安全性,还减少了因靠泊不当导致的船舶损坏和港口设施损坏的风险。

在恶劣的天气条件下,船舶靠泊的难度会大大增加。然而,船舶靠泊智能感知系统依然能够发挥重要作用。其AI摄像机配备了先进的图像处理技术,能够在低能见度的环境中,如雾天、雨天或夜间,清晰地捕捉船舶的动态信息。这使得港口在恶劣天气下也能够保持正常的运营,减少了因天气原因导致的船舶延误。

船舶靠泊智能感知系统的应用,为港口的泊位管理带来了诸多益处。它提高了泊位的利用率,减少了船舶的等待时间,提高了靠泊的安全性和效率,同时还在恶劣天气条件下保障了港口的正常运营。比例16:9
一幅开阔的海上航道全景图,时间在白天,天空晴朗,海面平静。在蔚蓝的海面上,航行着三艘特征各异的船舶:一艘大型集装箱船(线条方正,甲板上整齐堆叠彩色集装箱)、一艘油轮(船体较长,中部有显著的管线隆起结构)和一艘散货船(船体较高大,有多排货舱舱口)。它们正沿相近方向航行,彼此保持安全距离。 在海岸线的一座灯塔或监测塔上,部署着外观专业、带有长焦镜头的高清AI摄像机,正对着航道方向。 智能识别过程通过叠加在真实画面上的、精简的数据分析图层来体现: 每艘船舶的轮廓被半透明的不同颜色线框精准勾勒(例如:集装箱船用蓝色,油轮用绿色,散货船用橙色)。 在每艘船的关键特征部位(如集装箱船的堆垛轮廓、油轮的中部管线结构、散货船的舱口形状),浮现出发光的特征点标记,并由细线连接到旁边简洁的数据标签。 标签上动态显示着AI的分析结论,例如:集装箱船旁显示“类别:集装箱船 | 置信度:99%”,油轮旁显示“类别:油轮 | 结构特征匹配”,散货船旁显示“类别:散货船 | 吃水估算:X米”。 在画面一角,悬浮着一个深色半透明的“系统后台”界面缩影,显示着多艘船舶的识别列表、特征向量简图以及分类模型输出的实时结果流。 整体画面强调在广阔、自然的真实场景中,一个智能视觉系统正如同一位经验丰富的观察者,能同时、自动地“解构”多艘船舶的外观,精准提取其关键的结构与形态特征,并瞬间完成分类与标识。科技感体现在这种对复杂视觉信息进行实时、并行、结构化解析与命名(分类)的能力上,展现AI如何将传统依赖人眼与经验的工作,转化为稳定、高效、可扩展的自动化认知流程。色调以海天蓝色和船舶金属色为主,用不同颜色的线框与标签清晰区分识别对象与结果。一幅开阔的海上航道全景图,时间在白天,天空晴朗,海面平静。在蔚蓝的海面上,航行着三艘特征各异的船舶:一艘大型集装箱船(线条方正,甲板上整齐堆叠彩色集装箱)、一艘油轮(船体较长,中部有显著的管线隆起结构)和一艘散货船(船体较高大,有多排货舱舱口)。它们正沿相近方向航行,彼此保持安全距离。

在海岸线的一座灯塔或监测塔上,部署着外观专业、带有长焦镜头的高清AI摄像机,正对着航道方向。

智能识别过程通过叠加在真实画面上的、精简的数据分析图层来体现:

每艘船舶的轮廓被半透明的不同颜色线框精准勾勒(例如:集装箱船用蓝色,油轮用绿色,散货船用橙色)。

在每艘船的关键特征部位(如集装箱船的堆垛轮廓、油轮的中部管线结构、散货船的舱口形状),浮现出发光的特征点标记,并由细线连接到旁边简洁的数据标签。

标签上动态显示着AI的分析结论,例如:集装箱船旁显示“类别:集装箱船 | 置信度:99%”,油轮旁显示“类别:油轮 | 结构特征匹配”,散货船旁显示“类别:散货船 | 吃水估算:X米”。

在画面一角,悬浮着一个深色半透明的“系统后台”界面缩影,显示着多艘船舶的识别列表、特征向量简图以及分类模型输出的实时结果流。

整体画面强调在广阔、自然的真实场景中,一个智能视觉系统正如同一位经验丰富的观察者,能同时、自动地“解构”多艘船舶的外观,精准提取其关键的结构与形态特征,并瞬间完成分类与标识。科技感体现在这种对复杂视觉信息进行实时、并行、结构化解析与命名(分类)的能力上,展现AI如何将传统依赖人眼与经验的工作,转化为稳定、高效、可扩展的自动化认知流程。色调以海天蓝色和船舶金属色为主,用不同颜色的线框与标签清晰区分识别对象与结果。
一座现代化智慧港口的码头前沿,天气晴朗,视野开阔。蔚蓝的海面上,一艘大型集装箱船正平稳地驶入港区。阳光照射下,船体与海面倒影清晰,但在仔细观察下,船体似乎有极其微小的横向倾斜(非戏剧性,而是细微的姿态变化)。 在码头高处的灯塔或专用监测塔上,部署着带有长焦镜头和稳定云台的高清AI摄像机,正严密追踪着该船舶。 智能监控与分析通过叠加在真实画面上的、精炼的可视化数据层呈现: 在船舶的实时视频画面上,叠加了一条横贯画面的、半透明的虚拟水平参考线。船舶的甲板栏杆或集装箱堆垛线与这条参考线之间,存在一个肉眼难以察觉的微小夹角。 一个简洁的蓝色线框贴合船体轮廓,并动态计算和显示数字:“实时横倾角:0.8°”。当角度从0.5°增大到0.8°时,数字颜色由绿色渐变为琥珀色。 画面一角,悬浮着一个深色监控仪表盘界面。界面中央是该船的动态视频流,侧边栏显示着倾角历史曲线(显示缓慢上升趋势),以及关键参数:“状态:微小倾斜监测中 | 变化趋势:持续 | 风险等级:低-关注”。 若倾角继续增大并超过预设阈值(如1.5°),仪表盘上将弹出更醒目的琥珀色预警框,文字提示:“倾斜角度异常,建议关注”。 整体画面强调在开阔、明亮的自然港口环境中,AI系统凭借超高精度的视觉分析与姿态解算能力,能洞察人眼极易忽略的船舶微小姿态变化。科技感体现在这种对“细微动态”的量化感知与趋势判断上,将传统的“观看”提升为“毫米级、度级”的精准测量与预警,为港口提供了一双能够捕捉安全隐患于萌芽状态的“智慧之眼”。色调以真实的海天蓝、船舶灰为主,用数据图层的功能性色彩(蓝、琥珀)传达分析结果。 比例16:9一座现代化智慧港口的码头前沿,天气晴朗,视野开阔。蔚蓝的海面上,一艘大型集装箱船正平稳地驶入港区。阳光照射下,船体与海面倒影清晰,但在仔细观察下,船体似乎有极其微小的横向倾斜(非戏剧性,而是细微的姿态变化)。

在码头高处的灯塔或专用监测塔上,部署着带有长焦镜头和稳定云台的高清AI摄像机,正严密追踪着该船舶。

智能监控与分析通过叠加在真实画面上的、精炼的可视化数据层呈现:

在船舶的实时视频画面上,叠加了一条横贯画面的、半透明的虚拟水平参考线。船舶的甲板栏杆或集装箱堆垛线与这条参考线之间,存在一个肉眼难以察觉的微小夹角。

一个简洁的蓝色线框贴合船体轮廓,并动态计算和显示数字:“实时横倾角:0.8°”。当角度从0.5°增大到0.8°时,数字颜色由绿色渐变为琥珀色。

画面一角,悬浮着一个深色监控仪表盘界面。界面中央是该船的动态视频流,侧边栏显示着倾角历史曲线(显示缓慢上升趋势),以及关键参数:“状态:微小倾斜监测中 | 变化趋势:持续 | 风险等级:低-关注”。

若倾角继续增大并超过预设阈值(如1.5°),仪表盘上将弹出更醒目的琥珀色预警框,文字提示:“倾斜角度异常,建议关注”。

整体画面强调在开阔、明亮的自然港口环境中,AI系统凭借超高精度的视觉分析与姿态解算能力,能洞察人眼极易忽略的船舶微小姿态变化。科技感体现在这种对“细微动态”的量化感知与趋势判断上,将传统的“观看”提升为“毫米级、度级”的精准测量与预警,为港口提供了一双能够捕捉安全隐患于萌芽状态的“智慧之眼”。色调以真实的海天蓝、船舶灰为主,用数据图层的功能性色彩(蓝、琥珀)传达分析结果。
比例16:9
一幅展现现代化港口智能船舶识别的全景画面。开阔的港口水域在晴朗白天阳光下波光粼粼,远处可见城市轮廓。近处,一艘大型集装箱货轮和一艘小型拖网渔船正并排航行,两者在尺寸、结构和轮廓上形成鲜明对比。 在港口入口处的灯塔或专用高塔上,部署着外观流线型、带有长焦镜头的高清AI摄像机,正平稳地追踪着过往船舶。 智能识别与分析过程通过叠加在真实场景上的、简洁的可视化数据层呈现: 特征提取与勾勒:货轮被蓝色的高精度轮廓线框勾勒,重点标出其方正船体、桥吊结构和集装箱堆垛的几何特征;渔船则被绿色的轮廓线框勾勒,突出其较小的尺寸、倾斜的船首和甲板上的渔网滚筒等独特结构。 分类与标识:在每艘船旁边,浮现简洁的白色数据标签。货轮旁显示:“类型:集装箱船 | 置信度:99.2% | 长度估算:280米”。渔船旁显示:“类型:拖网渔船 | 置信度:98.7% | 特征匹配:船首设计/作业装置”。 后台数据流:画面一角,浮现一个港口监控中心的半透明数据面板缩影。面板上显示着多艘船的识别列表、实时视频流,以及一个简化的数据分析图表(如“今日识别统计:货轮32艘,渔船15艘…”)。 整体画面强调在真实、开阔的自然与工业交融的场景中,AI系统如同一位知识渊博的“观察者”,能并行、精准地“解构”不同船舶的形态学特征,并瞬间完成分类与数据化描述。科技感体现在这种实时、自动化的特征解析与结构化信息输出能力上,将依赖人眼经验的工作转化为稳定、高效的智能感知流程。色调以真实的海天蓝色和船舶金属色为主,用蓝、绿等识别框色清晰区分对象,展现智能港口“感知即认知”的底层能力。 比例16:9一幅展现现代化港口智能船舶识别的全景画面。开阔的港口水域在晴朗白天阳光下波光粼粼,远处可见城市轮廓。近处,一艘大型集装箱货轮和一艘小型拖网渔船正并排航行,两者在尺寸、结构和轮廓上形成鲜明对比。

在港口入口处的灯塔或专用高塔上,部署着外观流线型、带有长焦镜头的高清AI摄像机,正平稳地追踪着过往船舶。

智能识别与分析过程通过叠加在真实场景上的、简洁的可视化数据层呈现:

特征提取与勾勒:货轮被蓝色的高精度轮廓线框勾勒,重点标出其方正船体、桥吊结构和集装箱堆垛的几何特征;渔船则被绿色的轮廓线框勾勒,突出其较小的尺寸、倾斜的船首和甲板上的渔网滚筒等独特结构。

分类与标识:在每艘船旁边,浮现简洁的白色数据标签。货轮旁显示:“类型:集装箱船 | 置信度:99.2% | 长度估算:280米”。渔船旁显示:“类型:拖网渔船 | 置信度:98.7% | 特征匹配:船首设计/作业装置”。

后台数据流:画面一角,浮现一个港口监控中心的半透明数据面板缩影。面板上显示着多艘船的识别列表、实时视频流,以及一个简化的数据分析图表(如“今日识别统计:货轮32艘,渔船15艘…”)。

整体画面强调在真实、开阔的自然与工业交融的场景中,AI系统如同一位知识渊博的“观察者”,能并行、精准地“解构”不同船舶的形态学特征,并瞬间完成分类与数据化描述。科技感体现在这种实时、自动化的特征解析与结构化信息输出能力上,将依赖人眼经验的工作转化为稳定、高效的智能感知流程。色调以真实的海天蓝色和船舶金属色为主,用蓝、绿等识别框色清晰区分对象,展现智能港口“感知即认知”的底层能力。
比例16:9
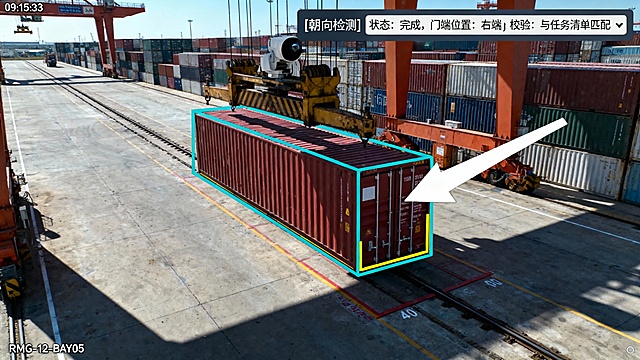
画面构图: 一幅从堆场轨道式龙门吊(RMG)横梁上安装的固定监控摄像头视角拍摄的俯视图像。画面带有监控视频特有的轻微噪点和标准工业镜头的几何畸变。边缘显示着时间戳 “09:15:33” 和位置代码 “RMG-12-BAY05”。 核心场景: 在龙门吊下方的集装箱贝位区,一个红色的40尺集装箱已平稳落地。集装箱的长轴线与龙门吊轨道平行。画面构图清晰地展示了集装箱的两端结构:一端是平整的箱壁,另一端则是带有横向锁杆和铰链的箱门端。自然光在箱体表面形成明暗对比,清晰勾勒出门板的轮廓与缝隙。 技术过程呈现: 由集装箱管理系统(CMS)生成的图形化分析界面叠加在视频画面上,元素冷静且专业: 一个蓝绿色的矩形框包裹住整个集装箱。 从箱体中心延伸出一个巨大的白色箭头,明确指向箱门所在的那一端,箭头末端指向画面右侧。 在画面顶部,系统状态栏显示: [朝向检测] 状态: 完成 门端位置: 右端 (面向车道) 校验: 与任务清单匹配 ✓ 箱门结构边缘被细化的黄色高亮线轻微勾勒,以可视化算法的识别依据。 环境与氛围: 背景是整齐划一、色彩编码的集装箱堆场,远处有其它龙门吊在作业。整体色调真实,光线为晴朗天气下的硬朗阴影。氛围是高度自动化堆场内的一次标准数据采集瞬间,强调算法对物理空间结构的理解能力,以及为后续自动化拖车对接、装卸作业提供关键方位数据这一实用目的。画面构图:
一幅从堆场轨道式龙门吊(RMG)横梁上安装的固定监控摄像头视角拍摄的俯视图像。画面带有监控视频特有的轻微噪点和标准工业镜头的几何畸变。边缘显示着时间戳 “09:15:33” 和位置代码 “RMG-12-BAY05”。

核心场景:
在龙门吊下方的集装箱贝位区,一个红色的40尺集装箱已平稳落地。集装箱的长轴线与龙门吊轨道平行。画面构图清晰地展示了集装箱的两端结构:一端是平整的箱壁,另一端则是带有横向锁杆和铰链的箱门端。自然光在箱体表面形成明暗对比,清晰勾勒出门板的轮廓与缝隙。

技术过程呈现:
由集装箱管理系统(CMS)生成的图形化分析界面叠加在视频画面上,元素冷静且专业:

一个蓝绿色的矩形框包裹住整个集装箱。

从箱体中心延伸出一个巨大的白色箭头,明确指向箱门所在的那一端,箭头末端指向画面右侧。

在画面顶部,系统状态栏显示:
[朝向检测] 状态: 完成
门端位置: 右端 (面向车道)
校验: 与任务清单匹配 ✓

箱门结构边缘被细化的黄色高亮线轻微勾勒,以可视化算法的识别依据。

环境与氛围:
背景是整齐划一、色彩编码的集装箱堆场,远处有其它龙门吊在作业。整体色调真实,光线为晴朗天气下的硬朗阴影。氛围是高度自动化堆场内的一次标准数据采集瞬间,强调算法对物理空间结构的理解能力,以及为后续自动化拖车对接、装卸作业提供关键方位数据这一实用目的。
港口调度中心安全监控大屏,显示着来自前沿泊位热成像与可见光双光谱摄像机(CAM-FIRE-01)的实时融合画面。画面前景为一艘靠泊的散货船,其船舶中部的甲板区域正冒出灰色浓烟,烟雾中可见明火闪烁。时间为夜间,火光在黑暗中异常醒目。 算法分析层在视频上实时叠加告警信息:一个红色全屏闪烁框高亮锁定起火区域,上方标签显示:“烟火警报 | 火情等级:3级 | 温度:>600°C”。烟雾扩散范围被橙色半透明轮廓勾勒,动态显示蔓延趋势。火焰核心区域标注白色温度十字标与实时读数。 右侧应急联动面板显示自动化响应序列: text 事件:FIRE-ALERT-0808 ▶ 火情判定 位置:M/V SEA ROVER, 3号货舱附近 特征:明火伴随浓烟(非蒸汽) 扩展速度:快速(受风速影响) ▶ 全自动应急响应 1. 触发全港消防一级警报(已执行) 2. 自动启动泊位消防水炮与泡沫系统 3. 船舶火警信号同步推送船方与海事部门 4. 疏散指令发送至相邻泊位与作业区 5. 港口消防队与医疗组自动调度 ▶ 状态:消防系统已启动 | 应急力量集结中 画面整体为夜间监控的冷峻色调,仅有火光、码头照明与屏幕冷光源。热成像画面中起火区域呈亮白色,与周围环境形成强烈对比,凸显系统在极端条件下的可靠探测与秒级响应能力。港口船舶交通管理中心(VTS)监控大屏,显示着来自航道制高点全景摄像头(CAM-PANORAMA-02)的广角实时画面。画面为白昼通航时段,主航道内可见多艘船舶正在有序航行,包括一艘离港集装箱船、一艘进港散货船及两艘作业拖轮。 算法在视频上实时叠加分析层:每个船舶目标均被浅蓝色半透明框稳定跟踪,框体上方标注简化分类图标(如“📦”代表集装箱船),并延伸出绿色航向指示线。画面右侧边缘实时更新一组核心统计数据:“当前航道船舶数:4 | 过去1小时流量:12艘 | 平均航速:8.2节”。 右侧分析面板展示更宏观的统计洞察与调度建议: text 航道:主航道(东向) ▶ 实时流量分析 当前密度:中等 (饱和度62%) 船型分布:货船60% | 工作船40% 安全间距:全部符合规范 ▶ 历史趋势与预测 同比上周此时:流量+15% 未来2小时预测:将进入高峰 ▶ 调度辅助建议 1. 建议保持当前交通组织方案 2. 提示西侧泊位区注意避让 3. 交管员可正常安排后续进港计划 ▶ 数据状态:统计已同步至港口生产系统 画面整体为专业海事监控系统的深蓝与灰白色调,光照为均匀的白天自然光,海面微波粼粼。全景画面提供了航道全局视野,而叠加的数据层则冷静地揭示了水面交通的“脉搏”,展现了算法如何将视觉信息转化为可行动的调度智慧。港口调度中心安防监控屏幕,显示来自禁区入口处固定高清摄像头(CAM-RESTRICT-04)的实时画面。画面中,一处标有“桥吊作业区,禁止入内”黄色警示牌的封闭区域,一名未佩戴安全帽、身穿便服的人员正违规穿越警戒线进入。 算法在视频流上实时叠加分析层:一个红色高亮框锁定违规人员,上方显示标签:“违规闯入 | 身份:未识别 | 区域:高危作业区”。一条红色轨迹线描绘其闯入路径,与地面上清晰的红色电子围栏警示带(可视化算法虚拟边界)相交。 右侧应急响应面板显示: text 事件:AREA-INTRUSION-0802 ▶ 实时判定 目标:单人,未授权 位置:3号桥吊旋转半径内 风险:极高(机械伤害) ▶ 自动响应序列 1. 现场声光报警器已启动 2. 桥吊驾驶室紧急提示弹窗 3. 调度台与安全员PDA告警 4. 最近安保人员已派遣 5. 全过程录像存档标记 ▶ 状态:现场驱离中 | 用时:<5秒 画面呈现典型的工业安防监控色调,冷静专业,展现了港口对高危区域无人化、即时化安全管控的能力。港口调度中心安全监控大屏,显示着来自前沿泊位热成像与可见光双光谱摄像机(CAM-FIRE-01)的实时融合画面。画面前景为一艘靠泊的散货船,其船舶中部的甲板区域正冒出灰色浓烟,烟雾中可见明火闪烁。时间为夜间,火光在黑暗中异常醒目。

算法分析层在视频上实时叠加告警信息:一个红色全屏闪烁框高亮锁定起火区域,上方标签显示:“烟火警报 | 火情等级:3级 | 温度:>600°C”。烟雾扩散范围被橙色半透明轮廓勾勒,动态显示蔓延趋势。火焰核心区域标注白色温度十字标与实时读数。

右侧应急联动面板显示自动化响应序列:

text
事件:FIRE-ALERT-0808
▶ 火情判定
  位置:M/V SEA ROVER, 3号货舱附近
  特征:明火伴随浓烟(非蒸汽)
  扩展速度:快速(受风速影响)
▶ 全自动应急响应
  1. 触发全港消防一级警报(已执行)
  2. 自动启动泊位消防水炮与泡沫系统
  3. 船舶火警信号同步推送船方与海事部门
  4. 疏散指令发送至相邻泊位与作业区
  5. 港口消防队与医疗组自动调度
▶ 状态:消防系统已启动 | 应急力量集结中
画面整体为夜间监控的冷峻色调,仅有火光、码头照明与屏幕冷光源。热成像画面中起火区域呈亮白色,与周围环境形成强烈对比,凸显系统在极端条件下的可靠探测与秒级响应能力。港口船舶交通管理中心(VTS)监控大屏,显示着来自航道制高点全景摄像头(CAM-PANORAMA-02)的广角实时画面。画面为白昼通航时段,主航道内可见多艘船舶正在有序航行,包括一艘离港集装箱船、一艘进港散货船及两艘作业拖轮。

算法在视频上实时叠加分析层:每个船舶目标均被浅蓝色半透明框稳定跟踪,框体上方标注简化分类图标(如“📦”代表集装箱船),并延伸出绿色航向指示线。画面右侧边缘实时更新一组核心统计数据:“当前航道船舶数:4 | 过去1小时流量:12艘 | 平均航速:8.2节”。

右侧分析面板展示更宏观的统计洞察与调度建议:

text
航道:主航道(东向)
▶ 实时流量分析
  当前密度:中等 (饱和度62%)
  船型分布:货船60% | 工作船40%
  安全间距:全部符合规范
▶ 历史趋势与预测
  同比上周此时:流量+15%
  未来2小时预测:将进入高峰
▶ 调度辅助建议
  1. 建议保持当前交通组织方案
  2. 提示西侧泊位区注意避让
  3. 交管员可正常安排后续进港计划
▶ 数据状态:统计已同步至港口生产系统
画面整体为专业海事监控系统的深蓝与灰白色调,光照为均匀的白天自然光,海面微波粼粼。全景画面提供了航道全局视野,而叠加的数据层则冷静地揭示了水面交通的“脉搏”,展现了算法如何将视觉信息转化为可行动的调度智慧。港口调度中心安防监控屏幕,显示来自禁区入口处固定高清摄像头(CAM-RESTRICT-04)的实时画面。画面中,一处标有“桥吊作业区,禁止入内”黄色警示牌的封闭区域,一名未佩戴安全帽、身穿便服的人员正违规穿越警戒线进入。

算法在视频流上实时叠加分析层:一个红色高亮框锁定违规人员,上方显示标签:“违规闯入 | 身份:未识别 | 区域:高危作业区”。一条红色轨迹线描绘其闯入路径,与地面上清晰的红色电子围栏警示带(可视化算法虚拟边界)相交。

右侧应急响应面板显示:

text
事件:AREA-INTRUSION-0802
▶ 实时判定
  目标:单人,未授权
  位置:3号桥吊旋转半径内
  风险:极高(机械伤害)
▶ 自动响应序列
  1. 现场声光报警器已启动
  2. 桥吊驾驶室紧急提示弹窗
  3. 调度台与安全员PDA告警
  4. 最近安保人员已派遣
  5. 全过程录像存档标记
▶ 状态:现场驱离中 | 用时:<5秒
画面呈现典型的工业安防监控色调,冷静专业,展现了港口对高危区域无人化、即时化安全管控的能力。
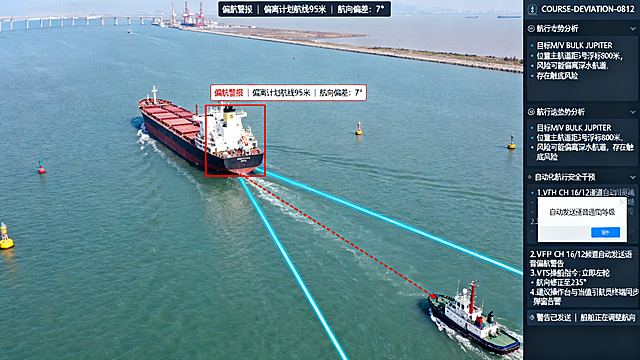
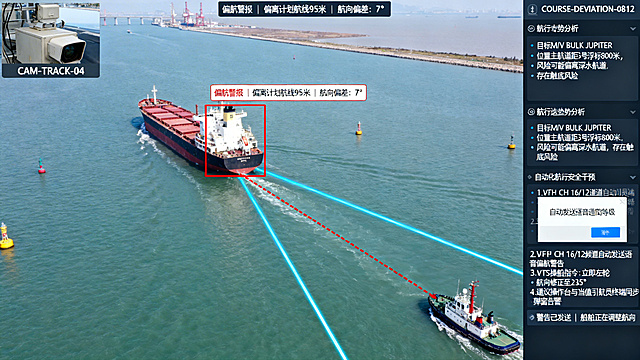
港口船舶交通管理中心(VTS)主监控屏,显示来自航道制高点光电跟踪摄像机(CAM-TRACK-04)的实时画面。一艘大型散货船在进港航道中段航行,但其航迹持续向右舷偏移,船体已接近航道右侧边缘,与中央的虚拟导航线形成明显夹角。 算法分析层在视频流上实时生成告警视图:一条明亮的蓝色虚拟航道中心线作为标准参考,与船舶的实际位置形成视觉对比。一个红色高亮跟踪框锁定目标,上方标签显示:“偏航警报 | 偏离计划航线95米 | 航向偏差:7°”。从船头延伸出的红色虚线轨迹预测线,直指航道外的非通航水域。 右侧应急处置面板显示标准化的海事响应: text 事件:COURSE-DEVIATION-0812 ▶ 航行态势分析 目标:M/V BULK JUPITER 位置:主航道,距3号浮标800米 风险:可能偏离深水航道,存在触底风险 ▶ 自动化航行安全干预 1. VHF CH 16/12频道自动发送语音偏航警告 2. VTS操作台与当值引航员终端同步弹窗告警 3. 建议操船指令:立即左舵,航向修正至235° 4. 通知待命拖轮提高警戒等级 ▶ 状态:警告已发送 | 船舶正在调整航向 画面为经典的海事监控视角,时间为白天,光照均匀。真实的航道浮标与算法叠加的虚拟中心线、预测轨迹并存,冷静地揭示了精密航行中细微的偏差及其背后潜在的重大风险,展现了系统作为“数字瞭望员”与“安全教练”的双重角色。港口船舶交通管理中心(VTS)主监控屏,显示来自航道制高点光电跟踪摄像机(CAM-TRACK-04)的实时画面。一艘大型散货船在进港航道中段航行,但其航迹持续向右舷偏移,船体已接近航道右侧边缘,与中央的虚拟导航线形成明显夹角。

算法分析层在视频流上实时生成告警视图:一条明亮的蓝色虚拟航道中心线作为标准参考,与船舶的实际位置形成视觉对比。一个红色高亮跟踪框锁定目标,上方标签显示:“偏航警报 | 偏离计划航线95米 | 航向偏差:7°”。从船头延伸出的红色虚线轨迹预测线,直指航道外的非通航水域。

右侧应急处置面板显示标准化的海事响应:

text
事件:COURSE-DEVIATION-0812
▶ 航行态势分析
  目标:M/V BULK JUPITER
  位置:主航道,距3号浮标800米
  风险:可能偏离深水航道,存在触底风险
▶ 自动化航行安全干预
  1. VHF CH 16/12频道自动发送语音偏航警告
  2. VTS操作台与当值引航员终端同步弹窗告警
  3. 建议操船指令:立即左舵,航向修正至235°
  4. 通知待命拖轮提高警戒等级
▶ 状态:警告已发送 | 船舶正在调整航向
画面为经典的海事监控视角,时间为白天,光照均匀。真实的航道浮标与算法叠加的虚拟中心线、预测轨迹并存,冷静地揭示了精密航行中细微的偏差及其背后潜在的重大风险,展现了系统作为“数字瞭望员”与“安全教练”的双重角色。
创意 × 1
一幅展现智慧港口船舶智能识别系统的全景画面。开阔的港口水域在晴朗白天下波光粼粼,一艘集装箱船和一艘油轮正并排航行,两者在船体结构、上层建筑和甲板布局上形成鲜明对比。 在港口入口处的灯塔或专用监测塔上,部署着一个外观紧凑、带有散热格栅和状态指示灯的AI算法盒子,它与旁边的高清摄像机协同工作,正对进港船舶进行实时分析。 智能识别过程通过叠加在真实场景上的、精炼的多层可视化分析界面呈现: 目标检测与轮廓勾勒:两艘船舶的轮廓被不同颜色的半透明识别框精准勾勒(如集装箱船用蓝色,油轮用绿色)。 结构特征提取与分析:在船舶的关键特征部位(如集装箱船的桥吊与箱垛、油轮的中部管廊与圆筒形货舱),浮现出发光的特征点标记,并由细线连接到旁边的分析图注。 分类结果与数据输出:每艘船旁边动态显示简洁的白色识别标签:“类型:集装箱船 | 置信度:98.7%” 和 “类型:原油油轮 | 特征匹配:货舱结构”。 后台系统界面:画面一角,悬浮着港口管理系统的半透明数据面板。面板上显示着实时识别列表、各船型的特征分析简图,以及滚动更新的统计数据(如“今日识别:货轮12艘,油轮5艘…”)。 整体画面强调在真实、开阔的航海环境中,AI算法盒子如同一个内嵌的“智能大脑”,驱动着视觉系统对船舶进行并行的结构化解构与自动化分类。科技感体现在这种实时、精准的特征提取与数据化输出的流畅流程上,展现技术如何将依赖人眼与经验的工作,转化为稳定、高效且可扩展的智能认知流水线。色调以海天蓝色和船舶金属色为主,用蓝、绿等识别色清晰区分对象,突出智能识别的精准与高效核心。比例16:9一幅展现智慧港口船舶智能识别系统的全景画面。开阔的港口水域在晴朗白天下波光粼粼,一艘集装箱船和一艘油轮正并排航行,两者在船体结构、上层建筑和甲板布局上形成鲜明对比。

在港口入口处的灯塔或专用监测塔上,部署着一个外观紧凑、带有散热格栅和状态指示灯的AI算法盒子,它与旁边的高清摄像机协同工作,正对进港船舶进行实时分析。

智能识别过程通过叠加在真实场景上的、精炼的多层可视化分析界面呈现:

目标检测与轮廓勾勒:两艘船舶的轮廓被不同颜色的半透明识别框精准勾勒(如集装箱船用蓝色,油轮用绿色)。

结构特征提取与分析:在船舶的关键特征部位(如集装箱船的桥吊与箱垛、油轮的中部管廊与圆筒形货舱),浮现出发光的特征点标记,并由细线连接到旁边的分析图注。

分类结果与数据输出:每艘船旁边动态显示简洁的白色识别标签:“类型:集装箱船 | 置信度:98.7%” 和 “类型:原油油轮 | 特征匹配:货舱结构”。

后台系统界面:画面一角,悬浮着港口管理系统的半透明数据面板。面板上显示着实时识别列表、各船型的特征分析简图,以及滚动更新的统计数据(如“今日识别:货轮12艘,油轮5艘…”)。

整体画面强调在真实、开阔的航海环境中,AI算法盒子如同一个内嵌的“智能大脑”,驱动着视觉系统对船舶进行并行的结构化解构与自动化分类。科技感体现在这种实时、精准的特征提取与数据化输出的流畅流程上,展现技术如何将依赖人眼与经验的工作,转化为稳定、高效且可扩展的智能认知流水线。色调以海天蓝色和船舶金属色为主,用蓝、绿等识别色清晰区分对象,突出智能识别的精准与高效核心。比例16:9
一幅现代化繁忙港口主航道水域的俯瞰图,时间在白天,天空晴朗。多条货轮与集装箱船正沿着清晰的虚拟航道分隔线航行,整体秩序井然。在画面中央,一艘中型散货船正逐渐偏离其预定航道,向右侧浅水区或相邻航道缓慢偏移。 在港口高处的灯塔或专用监测塔上,部署着带有长焦镜头的高清AI摄像机,正严密监控着这片水域。 智能识别与预警系统通过叠加在真实场景上的、多层可视化数据分析界面来展现: 轨迹分析层:所有船舶的船身后方都延伸出一条半透明的航迹线(合规船舶为绿色,偏航船舶为琥珀色)。偏航船舶的航迹线明显与其应有的航道中心线分离。 数据融合层:在偏航船舶旁边,悬浮着一个小型数据面板,显示其视频分析轨迹、AIS信号位置与雷达反射点三者几乎重合,验证了识别的准确性。 分级预警可视化: 偏航初期,系统界面上该船图标旁出现蓝色提示框:“轻微偏移,持续观察”。 随着偏移加大,图标变为琥珀色闪烁,弹出“偏离航道,请注意!”的提醒信息。 若继续偏移至高风险区,图标变为红色急促闪烁,并触发“严重偏航!紧急干预!”的警报,同时在其前方生成红色的虚拟警戒区域。 整体画面强调在开阔、动态的真实港口环境中,一个集“感知、分析、决策”于一体的智能系统正静默运行。它将无形的航道规则与船舶行为,转化为清晰可视的轨迹、数据和分级色标,实现了从“被动查看录像”到“主动洞察风险并智能预警”的跨越。科技感体现在这种实时、精准、分级的态势感知与响应能力上,色调以真实的海天蓝色为主,用绿、琥珀、红的功能色清晰传达风险等级。一幅现代化繁忙港口主航道水域的俯瞰图,时间在白天,天空晴朗。多条货轮与集装箱船正沿着清晰的虚拟航道分隔线航行,整体秩序井然。在画面中央,一艘中型散货船正逐渐偏离其预定航道,向右侧浅水区或相邻航道缓慢偏移。

在港口高处的灯塔或专用监测塔上,部署着带有长焦镜头的高清AI摄像机,正严密监控着这片水域。

智能识别与预警系统通过叠加在真实场景上的、多层可视化数据分析界面来展现:

轨迹分析层:所有船舶的船身后方都延伸出一条半透明的航迹线(合规船舶为绿色,偏航船舶为琥珀色)。偏航船舶的航迹线明显与其应有的航道中心线分离。

数据融合层:在偏航船舶旁边,悬浮着一个小型数据面板,显示其视频分析轨迹、AIS信号位置与雷达反射点三者几乎重合,验证了识别的准确性。

分级预警可视化:

偏航初期,系统界面上该船图标旁出现蓝色提示框:“轻微偏移,持续观察”。

随着偏移加大,图标变为琥珀色闪烁,弹出“偏离航道,请注意!”的提醒信息。

若继续偏移至高风险区,图标变为红色急促闪烁,并触发“严重偏航!紧急干预!”的警报,同时在其前方生成红色的虚拟警戒区域。

整体画面强调在开阔、动态的真实港口环境中,一个集“感知、分析、决策”于一体的智能系统正静默运行。它将无形的航道规则与船舶行为,转化为清晰可视的轨迹、数据和分级色标,实现了从“被动查看录像”到“主动洞察风险并智能预警”的跨越。科技感体现在这种实时、精准、分级的态势感知与响应能力上,色调以真实的海天蓝色为主,用绿、琥珀、红的功能色清晰传达风险等级。
画面构图: 港口智能闸口控制中心内部,一组并排的三台工业监控显示器,构成完整的箱底检测工作流可视化界面。屏幕边框反射着控制室昏暗的蓝色环境光,画面内容在黑暗中清晰锐利。 逻辑流程的三屏可视化呈现 【屏幕一:物理世界感知——固定监控原始画面】 左侧显示屏——地沟摄像头实况: 画面来源:检测地沟内编号 CAM-BOT-07 的固定式工业相机。 视角:强烈的仰视视角,混凝土沟壁占据画面下方,上方是拖车底盘和完全暴露的集装箱箱底。 关键物理细节: 一辆拖车正驶过,其装载的蓝色40尺集装箱底部的四根主横梁与八个角件结构分明。 核心异常:第二根横梁中部可见肉眼可辨的下垂变形,该区域漆面大面积剥落,裸露出深褐色锈蚀的金属基材。 次要异常:右前角锁销被黄白色锈垢部分包裹。 环境现实:地沟两侧的LED灯条在金属表面形成两条清晰的高光带,凸显了结构的立体感与损伤处的纹理。画面一角显示:车速:4.8km/h | 照度:正常 | 2024-07-19 10:15:22。 【屏幕二:算法认知解析——增强分析视图】 中央显示屏——算法解析叠加层: 在原始视频流上,系统实时叠加了结构化的分析图形: 部件识别框:每个底横梁与角件被浅蓝色半透明矩形稳健框选,并标注 Cross Member 02, Corner Fitting RF 等标签。 损伤量化覆盖: 在变形横梁上,一个红色动态轮廓线精准贴合凹陷区域,并引出数据标签: text [警报] 结构变形 位置:Cross Member 02, 中部 最大下垂:38.5mm 弯曲长度:720mm 锈蚀区域被橙色蜂窝状网格覆盖,标注 腐蚀活性区 | 等级:中。 安全基准参考:一条横贯画面的绿色虚线(代表完好平面)与变形的梁体形成直观对比,视觉上强化了偏差量。 【屏幕三:系统决策输出——安全管控面板】 右侧显示屏——决策与指令界面: 一个类似航空驾驶舱的决策面板,信息分层展示: text █ 安全决策链触发报告 █ =========================================== 【1. 目标】CAIU7891234 | 40‘普货 | TARE 3.8T 【2. 诊断摘要】 结构健康度:61/100 | 风险等级:3级(结构性) 关键缺陷:底梁02塑性变形(38.5mm下垂) 次要缺陷:角件RF锁销锈蚀 【3. 合规性裁决】 × 不符合《CSC公约》附件II 第5.2条 依据:局部永久变形超限(>25mm) 【4. 承载能力重估】 理论最大总重:30,480kg → 调整后:19,812kg 堆码能力:禁止超过2层 【5. 即时物理管控指令】 → 闸口道闸:保持关闭(已执行) → 声光报警:启动黄色预警(已执行) → 场内导航:重新规划至维修区S-05 【6. 维修与流程工单】 工单号:MW-20240719-1015 预计工时:3.5小时 成本码:R-STRUCT-02 【7. 系统同步状态】✓ TOS ✓ 场站系统 ✓ 箱管平台 环境与系统状态 三屏下方统一状态栏显示处理流水线: 原始帧捕获→几何校正→部件分割→变形分析→应力模拟→合规比对→决策生成→指令分发 当前状态:指令已生效 | 驾驶员引导信息已发送 | 总耗时:2.7秒。 物理细节:屏幕边缘能看到控制台按键的局部反光,摄像头画面角落有地沟内常见的轻微水汽凝结,增强了现实感。 整体氛围:冷静、专业、高度技术化,强调系统在静默中完成的复杂感知、认知与决策循环。画面构图:
港口智能闸口控制中心内部,一组并排的三台工业监控显示器,构成完整的箱底检测工作流可视化界面。屏幕边框反射着控制室昏暗的蓝色环境光,画面内容在黑暗中清晰锐利。

逻辑流程的三屏可视化呈现
【屏幕一:物理世界感知——固定监控原始画面】
左侧显示屏——地沟摄像头实况:

画面来源:检测地沟内编号 CAM-BOT-07 的固定式工业相机。

视角:强烈的仰视视角,混凝土沟壁占据画面下方,上方是拖车底盘和完全暴露的集装箱箱底。

关键物理细节:

一辆拖车正驶过,其装载的蓝色40尺集装箱底部的四根主横梁与八个角件结构分明。
核心异常:第二根横梁中部可见肉眼可辨的下垂变形,该区域漆面大面积剥落,裸露出深褐色锈蚀的金属基材。
次要异常:右前角锁销被黄白色锈垢部分包裹。
环境现实:地沟两侧的LED灯条在金属表面形成两条清晰的高光带,凸显了结构的立体感与损伤处的纹理。画面一角显示:车速:4.8km/h | 照度:正常 | 2024-07-19 10:15:22。

【屏幕二:算法认知解析——增强分析视图】
中央显示屏——算法解析叠加层:
在原始视频流上,系统实时叠加了结构化的分析图形:

部件识别框:每个底横梁与角件被浅蓝色半透明矩形稳健框选,并标注 Cross Member 02, Corner Fitting RF 等标签。

损伤量化覆盖:

在变形横梁上,一个红色动态轮廓线精准贴合凹陷区域,并引出数据标签:

text
[警报] 结构变形
位置:Cross Member 02, 中部
最大下垂:38.5mm
弯曲长度:720mm
锈蚀区域被橙色蜂窝状网格覆盖,标注 腐蚀活性区 | 等级:中。

安全基准参考:一条横贯画面的绿色虚线(代表完好平面)与变形的梁体形成直观对比,视觉上强化了偏差量。

【屏幕三:系统决策输出——安全管控面板】
右侧显示屏——决策与指令界面:
一个类似航空驾驶舱的决策面板,信息分层展示:

text
█ 安全决策链触发报告 █
===========================================
【1. 目标】CAIU7891234 | 40‘普货 | TARE 3.8T
【2. 诊断摘要】
   结构健康度:61/100 | 风险等级:3级(结构性)
   关键缺陷:底梁02塑性变形(38.5mm下垂)
   次要缺陷:角件RF锁销锈蚀
【3. 合规性裁决】
   × 不符合《CSC公约》附件II 第5.2条
     依据:局部永久变形超限(>25mm)
【4. 承载能力重估】
   理论最大总重:30,480kg → 调整后:19,812kg
   堆码能力:禁止超过2层
【5. 即时物理管控指令】
   → 闸口道闸:保持关闭(已执行)
   → 声光报警:启动黄色预警(已执行)
   → 场内导航:重新规划至维修区S-05
【6. 维修与流程工单】
   工单号:MW-20240719-1015
   预计工时:3.5小时
   成本码:R-STRUCT-02
【7. 系统同步状态】✓ TOS ✓ 场站系统 ✓ 箱管平台
环境与系统状态
三屏下方统一状态栏显示处理流水线:
原始帧捕获→几何校正→部件分割→变形分析→应力模拟→合规比对→决策生成→指令分发
当前状态:指令已生效 | 驾驶员引导信息已发送 | 总耗时:2.7秒。

物理细节:屏幕边缘能看到控制台按键的局部反光,摄像头画面角落有地沟内常见的轻微水汽凝结,增强了现实感。

整体氛围:冷静、专业、高度技术化,强调系统在静默中完成的复杂感知、认知与决策循环。
画面构图: 港口智能闸口控制中心内部,一组并排的三台工业监控显示器,构成完整的箱底检测工作流可视化界面。屏幕边框反射着控制室昏暗的蓝色环境光,画面内容在黑暗中清晰锐利。 逻辑流程的三屏可视化呈现 【屏幕一:物理世界感知——固定监控原始画面】 左侧显示屏——地沟摄像头实况: 画面来源:检测地沟内编号 CAM-BOT-07 的固定式工业相机。 视角:强烈的仰视视角,混凝土沟壁占据画面下方,上方是拖车底盘和完全暴露的集装箱箱底。 关键物理细节: 一辆拖车正驶过,其装载的蓝色40尺集装箱底部的四根主横梁与八个角件结构分明。 核心异常:第二根横梁中部可见肉眼可辨的下垂变形,该区域漆面大面积剥落,裸露出深褐色锈蚀的金属基材。 次要异常:右前角锁销被黄白色锈垢部分包裹。 环境现实:地沟两侧的LED灯条在金属表面形成两条清晰的高光带,凸显了结构的立体感与损伤处的纹理。画面一角显示:车速:4.8km/h | 照度:正常 | 2024-07-19 10:15:22。 【屏幕二:算法认知解析——增强分析视图】 中央显示屏——算法解析叠加层: 在原始视频流上,系统实时叠加了结构化的分析图形: 部件识别框:每个底横梁与角件被浅蓝色半透明矩形稳健框选,并标注 Cross Member 02, Corner Fitting RF 等标签。 损伤量化覆盖: 在变形横梁上,一个红色动态轮廓线精准贴合凹陷区域,并引出数据标签: text [警报] 结构变形 位置:Cross Member 02, 中部 最大下垂:38.5mm 弯曲长度:720mm 锈蚀区域被橙色蜂窝状网格覆盖,标注 腐蚀活性区 | 等级:中。 安全基准参考:一条横贯画面的绿色虚线(代表完好平面)与变形的梁体形成直观对比,视觉上强化了偏差量。 【屏幕三:系统决策输出——安全管控面板】 右侧显示屏——决策与指令界面: 一个类似航空驾驶舱的决策面板,信息分层展示: text █ 安全决策链触发报告 █ =========================================== 【1. 目标】CAIU7891234 | 40‘普货 | TARE 3.8T 【2. 诊断摘要】 结构健康度:61/100 | 风险等级:3级(结构性) 关键缺陷:底梁02塑性变形(38.5mm下垂) 次要缺陷:角件RF锁销锈蚀 【3. 合规性裁决】 × 不符合《CSC公约》附件II 第5.2条 依据:局部永久变形超限(>25mm) 【4. 承载能力重估】 理论最大总重:30,480kg → 调整后:19,812kg 堆码能力:禁止超过2层 【5. 即时物理管控指令】 → 闸口道闸:保持关闭(已执行) → 声光报警:启动黄色预警(已执行) → 场内导航:重新规划至维修区S-05 【6. 维修与流程工单】 工单号:MW-20240719-1015 预计工时:3.5小时 成本码:R-STRUCT-02 【7. 系统同步状态】✓ TOS ✓ 场站系统 ✓ 箱管平台 环境与系统状态 三屏下方统一状态栏显示处理流水线: 原始帧捕获→几何校正→部件分割→变形分析→应力模拟→合规比对→决策生成→指令分发 当前状态:指令已生效 | 驾驶员引导信息已发送 | 总耗时:2.7秒。 物理细节:屏幕边缘能看到控制台按键的局部反光,摄像头画面角落有地沟内常见的轻微水汽凝结,增强了现实感。 整体氛围:冷静、专业、高度技术化,强调系统在静默中完成的复杂感知、认知与决策循环。画面构图:
港口智能闸口控制中心内部,一组并排的三台工业监控显示器,构成完整的箱底检测工作流可视化界面。屏幕边框反射着控制室昏暗的蓝色环境光,画面内容在黑暗中清晰锐利。

逻辑流程的三屏可视化呈现
【屏幕一:物理世界感知——固定监控原始画面】
左侧显示屏——地沟摄像头实况:

画面来源:检测地沟内编号 CAM-BOT-07 的固定式工业相机。

视角:强烈的仰视视角,混凝土沟壁占据画面下方,上方是拖车底盘和完全暴露的集装箱箱底。

关键物理细节:

一辆拖车正驶过,其装载的蓝色40尺集装箱底部的四根主横梁与八个角件结构分明。
核心异常:第二根横梁中部可见肉眼可辨的下垂变形,该区域漆面大面积剥落,裸露出深褐色锈蚀的金属基材。
次要异常:右前角锁销被黄白色锈垢部分包裹。
环境现实:地沟两侧的LED灯条在金属表面形成两条清晰的高光带,凸显了结构的立体感与损伤处的纹理。画面一角显示:车速:4.8km/h | 照度:正常 | 2024-07-19 10:15:22。

【屏幕二:算法认知解析——增强分析视图】
中央显示屏——算法解析叠加层:
在原始视频流上,系统实时叠加了结构化的分析图形:

部件识别框:每个底横梁与角件被浅蓝色半透明矩形稳健框选,并标注 Cross Member 02, Corner Fitting RF 等标签。

损伤量化覆盖:

在变形横梁上,一个红色动态轮廓线精准贴合凹陷区域,并引出数据标签:

text
[警报] 结构变形
位置:Cross Member 02, 中部
最大下垂:38.5mm
弯曲长度:720mm
锈蚀区域被橙色蜂窝状网格覆盖,标注 腐蚀活性区 | 等级:中。

安全基准参考:一条横贯画面的绿色虚线(代表完好平面)与变形的梁体形成直观对比,视觉上强化了偏差量。

【屏幕三:系统决策输出——安全管控面板】
右侧显示屏——决策与指令界面:
一个类似航空驾驶舱的决策面板,信息分层展示:

text
█ 安全决策链触发报告 █
===========================================
【1. 目标】CAIU7891234 | 40‘普货 | TARE 3.8T
【2. 诊断摘要】
   结构健康度:61/100 | 风险等级:3级(结构性)
   关键缺陷:底梁02塑性变形(38.5mm下垂)
   次要缺陷:角件RF锁销锈蚀
【3. 合规性裁决】
   × 不符合《CSC公约》附件II 第5.2条
     依据:局部永久变形超限(>25mm)
【4. 承载能力重估】
   理论最大总重:30,480kg → 调整后:19,812kg
   堆码能力:禁止超过2层
【5. 即时物理管控指令】
   → 闸口道闸:保持关闭(已执行)
   → 声光报警:启动黄色预警(已执行)
   → 场内导航:重新规划至维修区S-05
【6. 维修与流程工单】
   工单号:MW-20240719-1015
   预计工时:3.5小时
   成本码:R-STRUCT-02
【7. 系统同步状态】✓ TOS ✓ 场站系统 ✓ 箱管平台
环境与系统状态
三屏下方统一状态栏显示处理流水线:
原始帧捕获→几何校正→部件分割→变形分析→应力模拟→合规比对→决策生成→指令分发
当前状态:指令已生效 | 驾驶员引导信息已发送 | 总耗时:2.7秒。

物理细节:屏幕边缘能看到控制台按键的局部反光,摄像头画面角落有地沟内常见的轻微水汽凝结,增强了现实感。

整体氛围:冷静、专业、高度技术化,强调系统在静默中完成的复杂感知、认知与决策循环。
创意 × 1
一幅展现现代化港口智能航速监管系统的全景画面。天气晴朗,海面平静,阳光洒在宽阔的港区水道上。一艘大型集装箱船和一艘散货船正航行在进港航道上,背景可见繁忙的码头与停泊的巨轮。 在码头前沿的高点、灯塔以及无人机上,部署着高清AI摄像机、雷达天线和AIS信号接收装置,共同构成协同感知网络。 智能监测与多源数据融合通过精炼的可视化图层呈现: 多源轨迹与数据绑定:每艘船舶的船身都显示其MMSI识别码。从船舶延伸出三条半透明的轨迹线:蓝色的视觉追踪轨迹、绿色的AIS报告轨迹和橙色的雷达反射轨迹,三条线高度重合,象征数据融合。 实时航速检测与矢量显示:每艘船的船首方向,延伸出一个带有速度值的动态箭头(如“8.2节”)。箭头的颜色根据限速区域自动变化:在绿色限速区显示绿色,进入黄色或红色限速区则相应变色。 超速预警:那艘散货船的速度箭头在码头前沿区域显示为红色并放大闪烁,数值旁弹出警告标签:“超速警报:当前9.5节 / 限速4节”。 综合监控后台:画面一角,港口交通管理中心的监控界面正显示着电子海图。超速船舶的图标正急促闪烁红光,侧边栏详细显示其船名、位置、超速值及历史航行记录。一条预警信息已生成:“超速预警,请通过VHF16频道呼叫”。 整体画面强调在开阔、有序的港口水域中,一套由 “视觉+AIS+雷达” 赋能的智能系统,正持续将多源数据转化为对每艘船精准、实时、可评估的速度感知与风险画像。科技感体现在这种多维数据交叉验证、速度的实时矢量化解算与地理围栏自动匹配的能力上。色调以真实的海天蓝、码头灰色为主,用蓝、绿、橙、红等功能色清晰构建数据流与预警等级,展现智能监管如何将航速安全从“依赖自觉”转变为 “全域可知、实时可控、违规可溯” 的精准管理模式。一幅展现现代化港口智能航速监管系统的全景画面。天气晴朗,海面平静,阳光洒在宽阔的港区水道上。一艘大型集装箱船和一艘散货船正航行在进港航道上,背景可见繁忙的码头与停泊的巨轮。

在码头前沿的高点、灯塔以及无人机上,部署着高清AI摄像机、雷达天线和AIS信号接收装置,共同构成协同感知网络。

智能监测与多源数据融合通过精炼的可视化图层呈现:

多源轨迹与数据绑定:每艘船舶的船身都显示其MMSI识别码。从船舶延伸出三条半透明的轨迹线:蓝色的视觉追踪轨迹、绿色的AIS报告轨迹和橙色的雷达反射轨迹,三条线高度重合,象征数据融合。

实时航速检测与矢量显示:每艘船的船首方向,延伸出一个带有速度值的动态箭头(如“8.2节”)。箭头的颜色根据限速区域自动变化:在绿色限速区显示绿色,进入黄色或红色限速区则相应变色。

超速预警:那艘散货船的速度箭头在码头前沿区域显示为红色并放大闪烁,数值旁弹出警告标签:“超速警报:当前9.5节 / 限速4节”。

综合监控后台:画面一角,港口交通管理中心的监控界面正显示着电子海图。超速船舶的图标正急促闪烁红光,侧边栏详细显示其船名、位置、超速值及历史航行记录。一条预警信息已生成:“超速预警,请通过VHF16频道呼叫”。

整体画面强调在开阔、有序的港口水域中,一套由 “视觉+AIS+雷达” 赋能的智能系统,正持续将多源数据转化为对每艘船精准、实时、可评估的速度感知与风险画像。科技感体现在这种多维数据交叉验证、速度的实时矢量化解算与地理围栏自动匹配的能力上。色调以真实的海天蓝、码头灰色为主,用蓝、绿、橙、红等功能色清晰构建数据流与预警等级,展现智能监管如何将航速安全从“依赖自觉”转变为 “全域可知、实时可控、违规可溯” 的精准管理模式。