已添加
登录/注册
用于KT板印刷的高清工业产品介绍图,去除四周白边,所有文字、图标、线路、设备图形清晰锐利无模糊,边缘干净无锯齿,色彩饱和准确,蓝色科技风格保持不变,适合大幅印刷输出
1qhnk8pvh09...
2026.08.03
做同款
去除图片四周的白色边框,保留原图所有内容、文字、图标和布局结构,画面内容完整无裁切,整体精修清晰,文字锐利,色彩干净通透,科技蓝风格保持不变
1qhnk8pvh09xWNWQ-HB
「图片1」「图片1」请帮我重新生成,文字少一点,以图片为主
1qhnk8pvh09xWNWQ-HB
「图片1」「图片1」请帮我重新生成,文字少一点,以图片为主
1qhnk8pvh09xWNWQ-HB
「图片1」调下色调,深蓝或白
1qhnk8pvh09xWNWQ-HB
去除图片右下角的水印文字,保持原图所有内容、文字、证书、图标和布局结构完全不变,背景和元素自然衔接无痕迹,画面高清锐利,文字清晰,蓝色科技风格保持不变,适合KT板大幅印刷
1qhnk8pvh09xWNWQ-HB
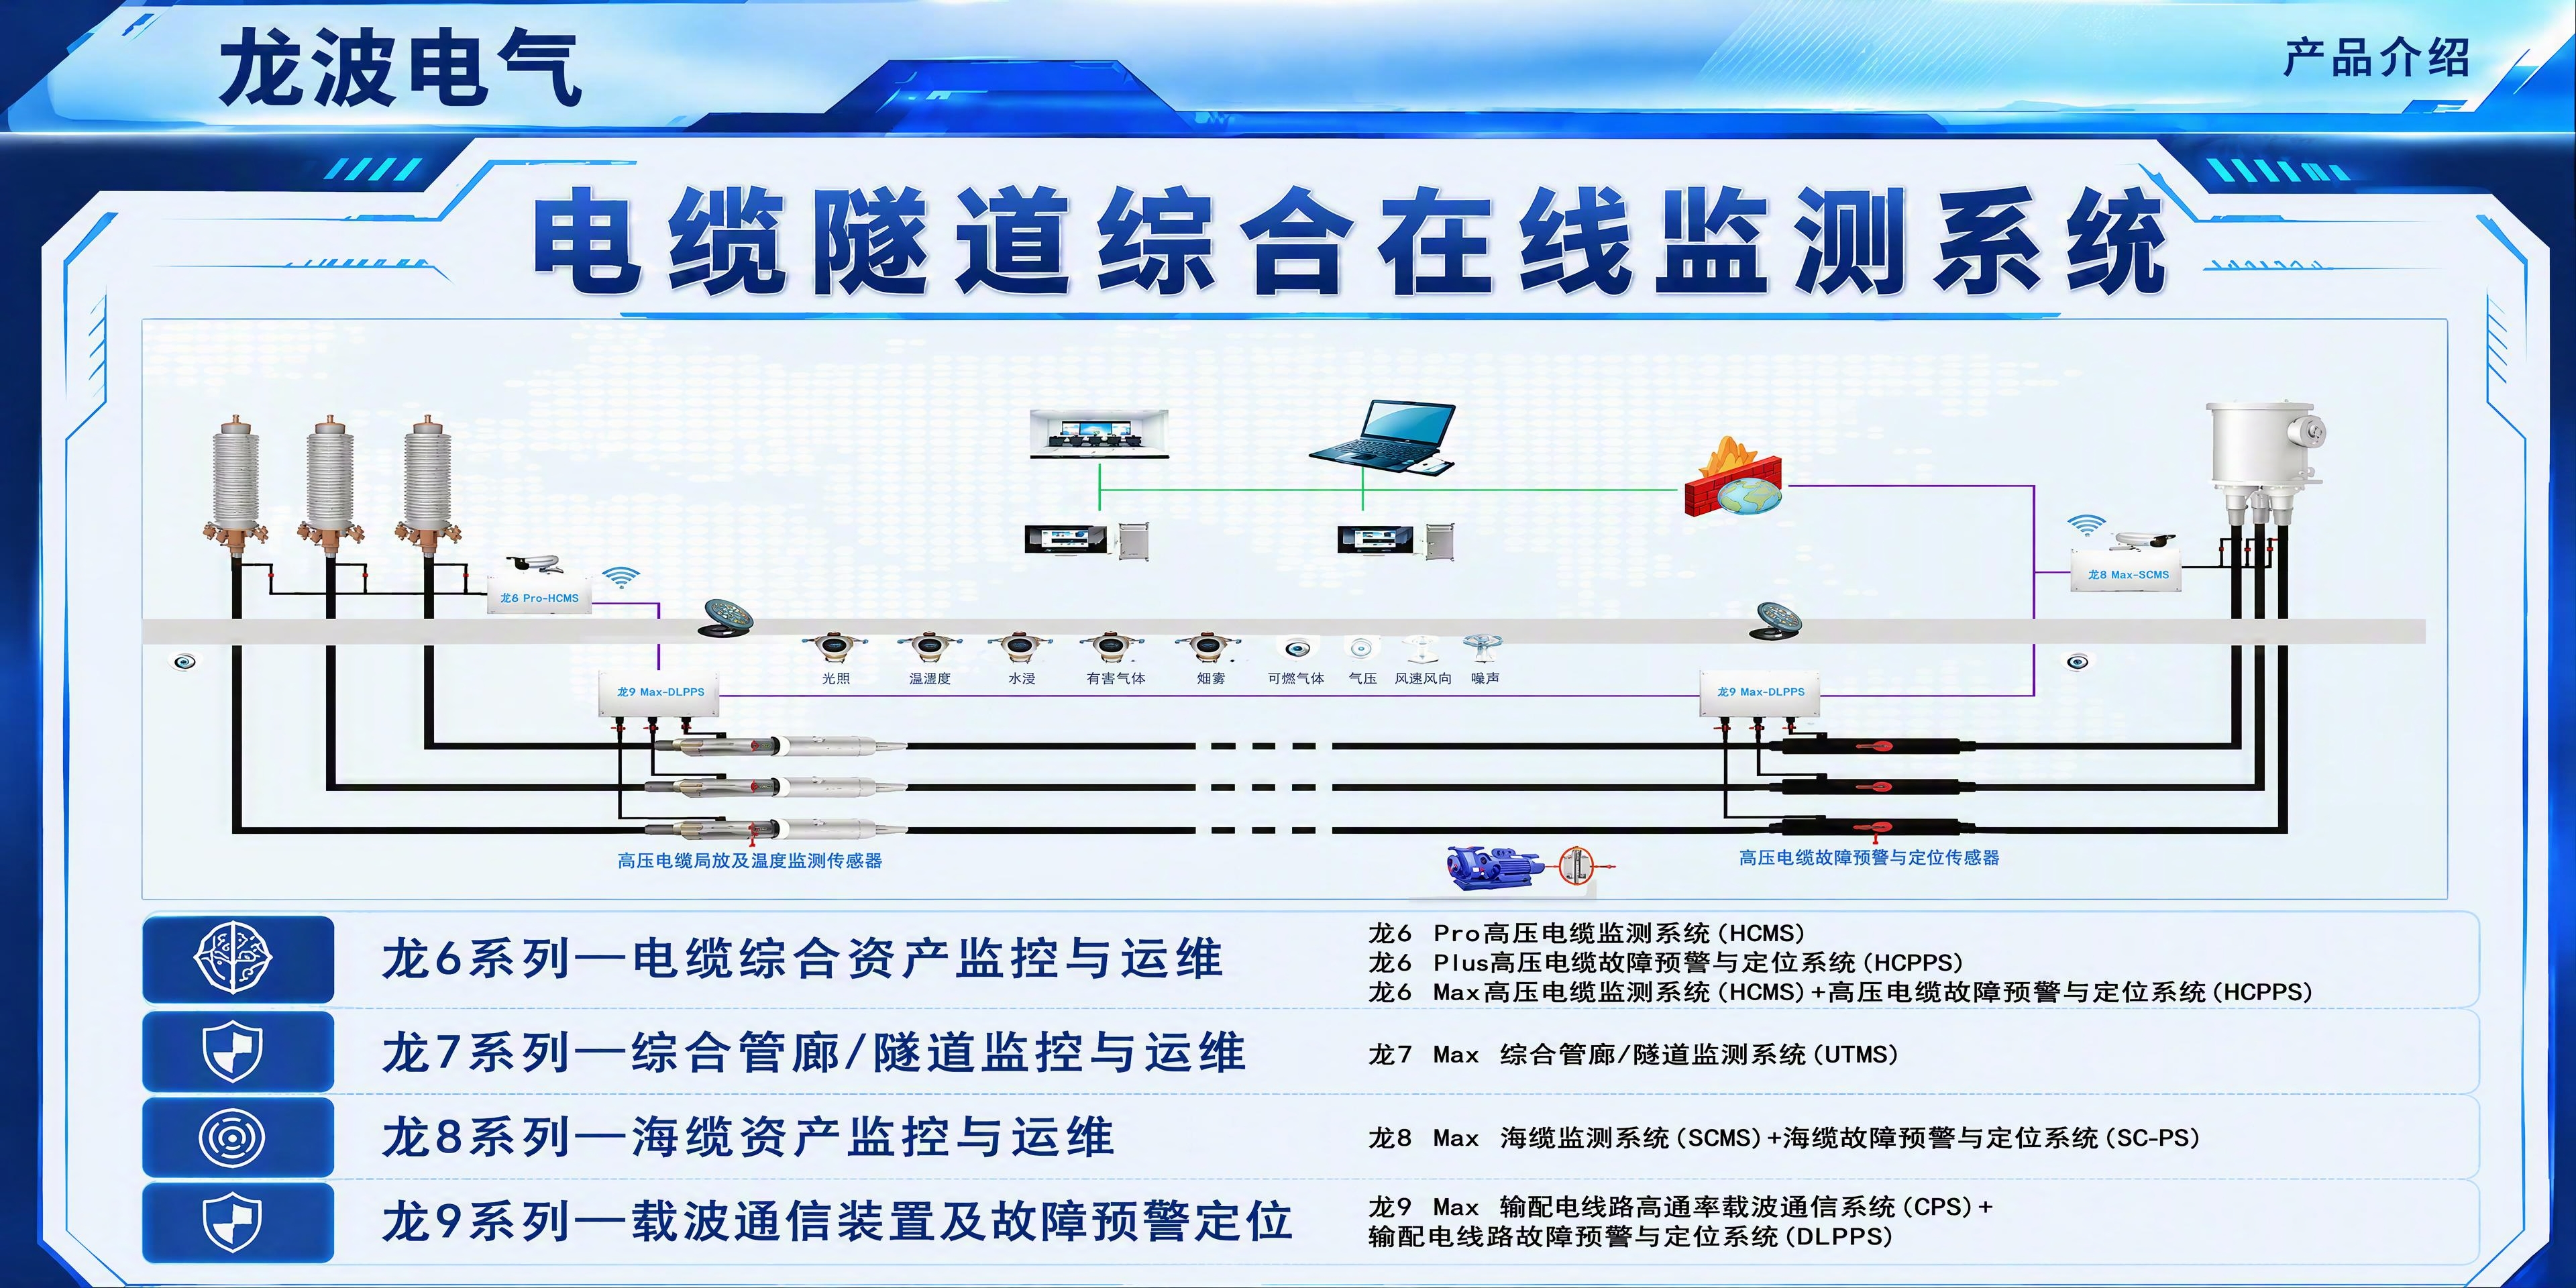
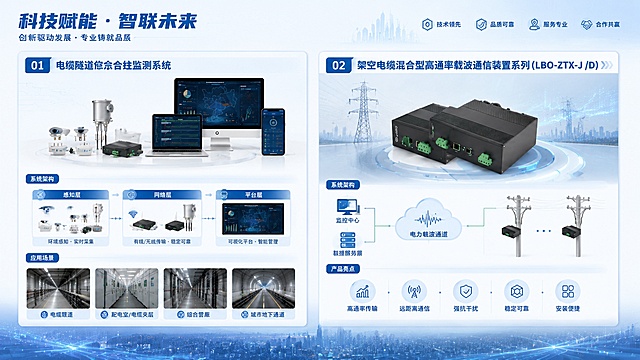
请你帮我生成一个企业文化展板,主要内容放产品介绍,两个产品,一个是电缆隧道综合监测,一个是载波通讯装置 其他具体信息参考下面图片上的内容「图片1」「图片1」「图片1」「图片1」
1qhnk8pvh09xWNWQ-HB
请你帮我生成一个企业文化展板,主要内容放产品介绍,两个产品,一个是电缆隧道综合监测,一个是载波通讯装置 其他具体信息参考下面图片上的内容「图片1」「图片1」「图片1」「图片1」
1qhnk8pvh09xWNWQ-HB
去掉表格里序号为11的那一行,保持原图深蓝色科技感界面样式、表格其他内容和整体布局不变,自然衔接去除后的区域
GD926842414
双栏蓝色科技风工业物联网宣传长图,左侧为能源管理场景,展示电表、传感器数据汇聚上云,包含数据界面和网关设备;右侧为智能工厂场景,展示PLC数据采集、MES/SCADA系统集成,包含数据大屏和工业设备;整体风格和布局参考示例图,深蓝色科技背景,3D渲染,干净专业商业宣传风格
4p4LM6OK
重新生成
1qhnk8pvh09xWNWQ-HB
重新生成
1qhnk8pvh09xWNWQ-HB
[第4屏] 核心技术原理,Lora无线双向透传工作原理展示。本屏使用【图1】作为产品主体 [氛围/风格] 科技原理示意图风格,深蓝色背景,清晰的路径可视化,专业严谨 [元素布局] 顶部展示产品图,占比约30%,中下部绘制双向数据传输路径示意图,从RS485设备→本电台→无线→对端电台→对端设备,箭头标注传输方向,每个节点配简短说明文字,产品结构和外观与原图保持一致 [光影质感] 均匀平整光照,示意图线条发光高亮,文字清晰可辨,整体干净专业 [配色色系] 全局底色 #0f172a,主色浅蓝色发光路径,白色文字,对比清晰 [视角构图] 纵向排版,从上到下:产品→原理路径→说明文字,信息流畅可读 [文字版式] 顶部主标题「双向数据透传 稳定交互」,每个传输节点配说明文字:左端RS485工控设备,本端Lora电台,无线传输,对端Lora电台,右端接收设备,字号适配移动端,清晰可读 [比例分辨率] 9:16 竖版比例,4K分辨率,文字清晰可辨,高清画质 [负向提示词] 产品变形,结构错误,文字错乱,线条混乱,颜色偏差,水印
GD559819868
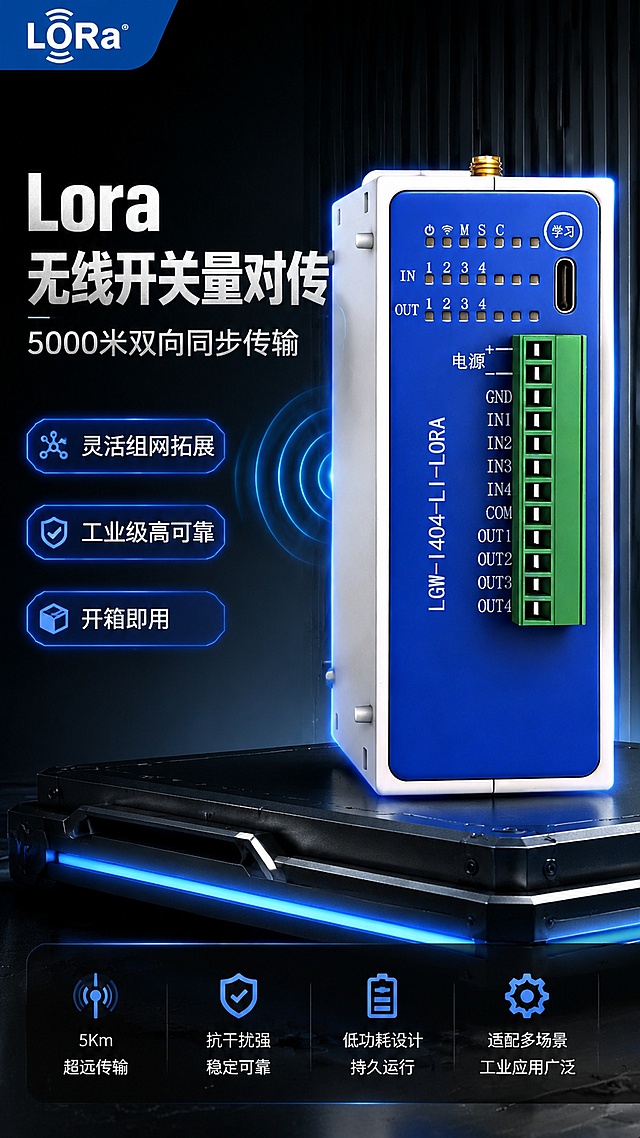
[第1屏] 详情页头图-Lora4路无线开关量对传开关产品宣传,黑灰炫酷工业风。本屏使用【图1】作为商品主体。 [氛围/风格] 黑灰炫酷工业科技风,深灰渐变背景,蓝色发光装饰,硬核工业质感 [元素布局] 产品位于画面右侧,占比约65%,左侧预留大标题区域;添加蓝色发光无线信号波纹装饰,底部搭配黑色工业金属质感平台,产品结构、颜色、接口端子与输入产品图保持一致 [光影质感] 左侧冷蓝光打光,产品轮廓带蓝光描边,右侧保留硬朗阴影,突出产品工业立体感和材质质感 [配色色系] 全局底色 #121212;主色深灰背景+蓝色发光点缀,白色文字对比强烈 [视角构图] 正面微仰视,产品为绝对视觉中心,阅读动线左侧标题 → 右侧产品 → 底部信息条 [文字版式] 左上角蓝色品牌角标,左侧大标题「Lora 无线开关量对传」,副标题「5000米双向同步传输」,下方三个蓝色发光卖点胶囊「灵活组网拓展」「工业级高可靠」「开箱即用」,所有文字清晰不遮挡产品主体 [比例分辨率] 9:16 竖版比例,宽度 1080,高度 1920,4K 分辨率,文字清晰可辨,高清画质 [负向提示词] 产品变形,缺件错件,文字错乱,颜色偏差,水印,产品模糊,背景杂乱
GD559819868
煤矿井下主运输巷,环境昏暗粗砺,皮带机持续运转。画面中同时呈现三种典型违规行为:一名矿工未戴安全帽正试图快速穿越皮带;另一人靠近一道标有“危险区域”的栅栏;远处还有一人倚靠设备,呈疲劳状。 一台防爆AI摄像机从顶板支架处进行广角监控,其镜头发出微弱的扫描光束。摄像机侧方悬浮着一个集成的半透明分析面板,面板分三个区域同步显示识别结果: 目标检测:未戴安全帽的矿工被红色框标注,显示“安全帽:未佩戴”。 行为分析:靠近危险区域的人员被动态红框跟踪,并标注“危险区域闯入预警”。 状态识别:倚靠设备的人员被黄色框标注,提示“疲劳状态监测”。 面板右侧关联显示着“联动响应:已通知该区域跟班队长;皮带机已发送减速指令”。面板顶部有“人员违规智能识别系统在线”状态标识。 该区域的声光报警器已触发。同时,在画面远景的监控站内,大屏幕上正同步显示所有违规人员的定位信息、所属班组及历史违规记录。整体场景在真实的井下环境中,通过多目标、多行为实时识别与跨系统联动,生动诠释了AI如何构建从“违规发现”到“精准干预”的主动安全闭环。
1pzvu1vf46-HB
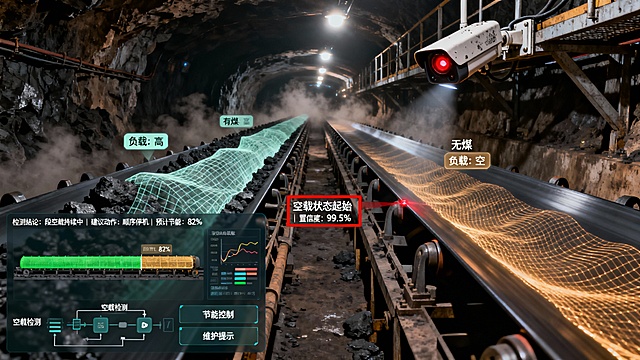
煤矿井下主运输巷道,光线昏暗,仅靠顶部稀疏的矿灯提供照明,空气中飘浮着煤尘。一条宽大的黑色输送皮带在托辊架上延伸,画面左段皮带上承载着乌黑的煤流,右段皮带上则空空如也,清晰地呈现“有煤”与“无煤”的对比状态。 在皮带上方的钢架上,牢固安装着带有防尘防水外壳的高清AI摄像机,其镜头处的红色工作指示灯在昏暗中清晰可见,正对皮带表面进行毫秒级扫描。 智能检测系统的“视觉认知”通过精炼的数据化图层呈现: 状态可视化覆盖:在有煤运行的左段,一层极浅的绿色半透明网格覆盖在煤流表面,并浮动“负载:高”的微小数据标签。在空载的右段,网格变为醒目的、缓慢脉动的琥珀色,并显示“负载:空”。 精准边界识别:在“有煤”与“无煤”的交界处,一个红色矩形识别框精准锁定空载起始点,并标注“空载状态起始 | 置信度:99.5%”。 决策支持界面:画面一角,悬浮着深色半透明的控制中心界面。界面中央显示皮带的模拟图,绿色段与琥珀色段对比鲜明。关键决策数据突出显示:“检测结论:段空载持续中 | 建议动作:顺序停机 | 预计节能:82%”。侧边栏显示着实时负载曲线与历史数据对比。 联动预警示意:界面下方有一个简化的联动逻辑图,显示“空载检测”信号正自动流向“节能控制”与“维护提示”模块。 整体画面强调在连续、昏暗的井下生产线中,AI视觉系统能像一位永不疲倦的“感知器官”,实时、精准地“理解”皮带的真实物料状态。科技感体现在这种对“有/无”状态的毫秒级判定、数据化呈现及其与生产控制系统无缝对接的闭环智能上。色调以煤矿典型的黑、灰、褐色为主,用绿、琥珀、红的功能色清晰定义负载状态与系统指令,展现智能技术如何将基础的物料感知升华为优化能效、保障安全的核心数据节点。比例16:9
1pzvu1vf46-HB
[第1屏] 详情页头图,Lora无线数字电台科技主视觉宣传图。本屏使用【图1】【图2】作为商品主体参考。 [氛围/风格] 专业科技工业风,深色背景,科技蓝调光影,商业摄影产品质感,严谨可信的视觉氛围。 [元素布局] 产品主体放置在画面中偏右区域,占比约65%-70%,左上预留大标题区域,背景搭配浅蓝色科技波纹动态装饰,产品的蓝色外壳、黑色天线、接口布局、结构尺寸与输入产品图保持完全一致。 [光影质感] 左侧冷色主光,右侧辅光补亮,底部柔和投影,突出产品轮廓和材质质感,整体明暗层次清晰。 [配色色系] 全局底色 #121826,主色科技蓝 #348ede,辅助色深灰底白色文字。 [视角构图] 正面平视构图,产品为绝对视觉中心,阅读动线左上标题 → 中部产品 → 底部信息点。 [文字版式] 大标题压迫型版式,左上大标题「Lora无线数字电台」,副标题「5000米双向透传」,底部三个胶囊卖点:「RS485接入」「工业级稳定」「参数可配置」,文字清晰不遮挡产品主体。 [比例分辨率] 9:16 竖版比例,4K 分辨率,文字清晰可辨,高清画质。 [负向提示词] 产品变形,缺件错件,颜色偏差,文字错乱,文字过小,水印,背景杂乱,结构错误
GD559819868
「图片1」,生成详情页,商品名称为Lora无线远程采集控制IO,适配淘宝/天猫平台,单图比例为9:16,需求屏数为8张。本产品是一套基于LoRa无线通信的远程IO控制系统,采用主机-从机架构,实现RS485有线网络与LoRa无线网络的桥接。系统支持Modbus RTU协议,可实现远程数字量输入检测、数字量输出控制及继电器控制功能,广泛适用于工业远程测控、设备无线管控、现场IO拓展等场景。 核心特点: • 无线通信距离远:搭载高性能LoRa射频技术,抗干扰能力强,支持远距离稳定传输 • 适配性广:支持4入4出、10入10出、(4、8、12、16、20、24、28、32)路继电器多种从机类型,满足不同场景IO拓展需求 • 标准化协议:兼容标准Modbus RTU协议,适配绝大多数PLC、工控主机,集成难度低1.上行(从机→主机):从机采集现场输入状态 → LoRa无线发送 → 主机接收数据 → RS485总线转发 → 上位机/PLC读取 2. 下行(上位机→从机):上位机/PLC下发控制指令 → RS485总线传输 → 主机接收指令 → LoRa无线转发 → 从机执行IO控制、继电器动作 生成工业风
GD559819868
「图片1」,生成详情页,商品名称为Lora无线远程采集控制IO,适配淘宝/天猫平台,单图比例为9:16,需求屏数为8张。本产品是一套基于LoRa无线通信的远程IO控制系统,采用主机-从机架构,实现RS485有线网络与LoRa无线网络的桥接。系统支持Modbus RTU协议,可实现远程数字量输入检测、数字量输出控制及继电器控制功能,广泛适用于工业远程测控、设备无线管控、现场IO拓展等场景。 核心特点: • 无线通信距离远:搭载高性能LoRa射频技术,抗干扰能力强,支持远距离稳定传输 • 适配性广:支持4入4出、10入10出、(4、8、12、16、20、24、28、32)路继电器多种从机类型,满足不同场景IO拓展需求 • 标准化协议:兼容标准Modbus RTU协议,适配绝大多数PLC、工控主机,集成难度低1.上行(从机→主机):从机采集现场输入状态 → LoRa无线发送 → 主机接收数据 → RS485总线转发 → 上位机/PLC读取 2. 下行(上位机→从机):上位机/PLC下发控制指令 → RS485总线传输 → 主机接收指令 → LoRa无线转发 → 从机执行IO控制、继电器动作 生成工业风
GD559819868
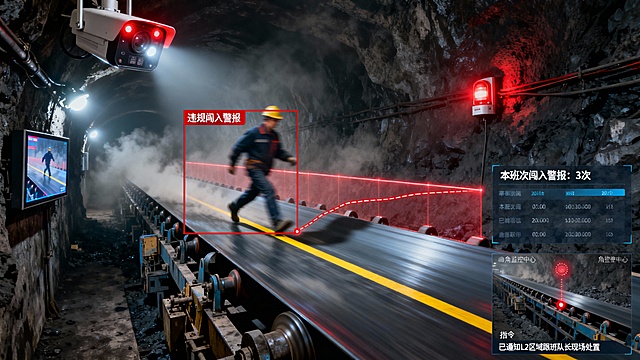
画面以煤矿井下主皮带运输巷道为背景,呈现昏暗、粉尘弥漫的工业环境。巨大的皮带输送机在钢架上高速运转,设备发出低沉轰鸣,巷道内仅由间隔的矿灯提供有限照明。 场景核心是一名工人正违规跨越地面的黄色警示线,试图进入运行的皮带区域。其动作迅速,在昏暗光线下形成一道模糊的动影。 安装在巷道顶部钢架上的矿用防爆AI摄像机瞬间响应。其镜头集成低照度增强功能,边缘红色指示灯急促闪烁: 行为识别:跨越动作被一个红色动态识别框精准锁定,框旁标注“违规闯入警报”。 轨迹追踪:其移动路径被半透明的红色轨迹线实时标出。 智能判定:系统根据预设的电子围栏规则,在警示线上方生成一道闪烁的红色虚拟光墙,强化警示效果。 预警系统即时启动: 现场声光报警器发出旋转的红色警示光与高频鸣响。 巷道壁监控屏分屏显示:左侧实时画面中违规区域被放大高亮;右侧数据面板更新“本班次闯入警报:3次”,并自动生成带时间戳的违规记录。 监控中心视图位于画面一角,显示着皮带沿线多个摄像头的状态概览,当前事件点正以红色脉冲在地图上闪烁。一条处置指令正在生成:“已通知L2区域跟班队长现场处置”。 整体氛围在机械的持续轰鸣中凸显技术监督的冷静与迅捷。科技感精炼地体现在无延时行为捕捉、轨迹可视化与多终端联动响应上。风格为高度写实的煤矿井下场景,强调AI监控系统如何作为一道“不知疲倦的智能边界”,将传统物理隔离升级为可实时感知、分析、预警的动态安防体系,切实守护高危作业区域的人员安全。比例16:9
1pzvu1vf46-HB
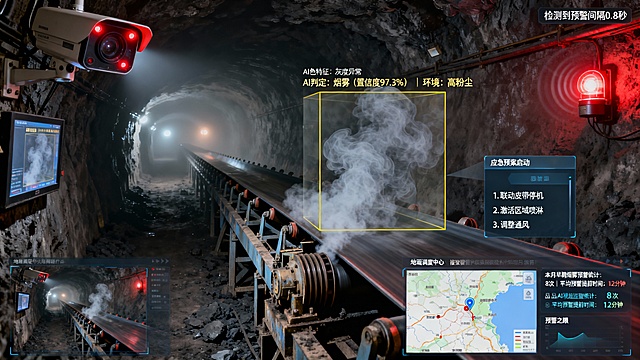
画面以煤矿井下主皮带运输巷道为背景,呈现昏暗、粉尘弥漫的典型环境。皮带机在钢架上持续运转,远处矿灯在悬浮的煤尘中形成朦胧光晕,空气中回荡着低沉的机械轰鸣。 核心事件发生在皮带机驱动部附近:一股浅灰色半透明烟雾正从设备缝隙中缓缓逸出,在昏暗光线和粉尘背景下形态初显,属于肉眼难以即刻分辨的早期迹象。 安装在巷道顶部的高清防爆AI摄像机正同步进行多维度分析。其镜头集成了低照度增强模块,边缘红色指示灯急促闪烁: 深度学习特征提取可视化:画面以半透明图层形式,展示算法对烟雾区域的颜色、纹理与动态扩散模式的实时分析。烟雾被黄色动态识别框精准锁定,框旁同步显示分析参数:“颜色特征:灰度异常 | 运动模式:无序上升”。 环境适应性体现:尽管现场粉尘漂浮,但算法有效过滤了干扰,未将粉尘误判为烟雾。识别框上方标注:“AI判定:烟雾(置信度97.3%) | 环境:高粉尘”。 毫秒级响应与早期预警:从检测到触发警报的延迟几乎无感知。现场声光报警器瞬间发出旋转的红色警示光并鸣响。监控屏上时间戳显示,从“检测到特征”到“发出预警”仅间隔0.8秒。 系统联动与应急响应即时生效: 巷道壁上的监控屏分屏显示:左侧实时跟踪烟雾扩散画面;右侧弹出“应急预案启动”界面,显示已自动执行“1. 联动皮带停机 2. 激活区域喷淋 3. 调整通风”等指令。 画面一角象征地面调度中心的界面,正接收报警并在地图上高亮事件位置,值班员已接入现场视频流。 数据分析侧屏展示着“本月早期烟雾预警统计:8次 | 平均预警提前时间:12分钟”,凸显技术的预防价值。 整体氛围在设备低鸣中凸显技术系统的绝对冷静与先知。科技感精炼地体现在多维特征可视化分析、实时置信度数据与自动化应急联动逻辑上。风格为高度写实的煤矿井下场景,强调AI视觉监控如何作为“穿透复杂环境的预警之眼”,将难以察觉的早期火险征兆转化为可量化、可定位、可联动处置的精准安防指令,为井下安全争取到至关重要的提前量。
1pzvu1vf46-HB
画面以煤矿井下采掘工作面附近的交叉巷道为背景,呈现复杂、昏暗的工业环境。多个作业点并存:皮带运输机运转,液压支架林立,维修点有设备检修。整体光线昏暗,粉尘在矿灯光束中浮动。 场景核心是部署在不同位置的多台矿用AI摄像机,其红色工作指示灯在昏暗中清晰可见,共同构成监控网络。此刻,系统正对多个人员的作业行为进行全流程、并行的智能分析: 个人防护检测:一名准备进入工作面的矿工,其未戴安全帽的头部被红色动态框锁定,标注“未佩戴安全帽”。 危险行为识别:在皮带机旁,另一名矿工正试图违规跨越运行中的皮带,其动作被黄色闪烁框捕捉,并提示“禁止跨越”。 设备操作合规性分析:在维修点,一名维修工在设备未完全断电时靠近,其行为序列被系统分析,弹出“操作风险:带电维修”的预警。 智能预警与响应即时生效:现场的声光报警器发出定向警示。监控中心大屏上,三维巷道地图中多个违规点正以不同颜色脉冲标记,并自动弹出分级处置建议。数据面板实时更新着各区域的违规统计与人员动态分布。 整体氛围在井下的喧嚣中凸显系统化、无死角的监管能力。科技感克制地体现在多目标并行识别、行为序列分析及网络化预警联动上。风格为高度写实的煤矿井下环境,强调AI监控网络如何作为一套“全感知的数字监管体系”,将分散、动态的人员作业全流程,转化为可实时洞察、精准干预的智能化管理闭环,彻底告别传统监管盲区。比例16:9
1pzvu1vf46-HB
封面页 标题:长江生态鱼类洄游轨迹追踪及可视化系统 副标题:卫星定位赋能・守护长江水生生物 底部标注:科研技术方案演示 | 适配长江流域特色 配图建议:长江流域全景图 + 鱼类洄游抽象轨迹(蓝绿色调) 第 1 页:目录 项目背景与意义 系统核心架构 追踪终端技术细节 固定方案与物种适配 参数预设与信号保障 数据处理流程 可视化平台功能 典型应用场景 实际案例成效 系统优势分析 未来优化方向 总结与价值展望 配图建议:简洁目录列表 + 长江流域缩略图背景 第 2 页:项目背景与意义 核心痛点: 长江旗舰物种洄游轨迹模糊(中华鲟繁殖洄游路线监测缺口达 40%) 栖息地保护缺乏精准数据支撑(支流与干流连通性评估不足) 增殖放流效果难量化(放流个体存活率、栖息地选择未知) 项目价值: 填补长江鱼类洄游监测技术空白 为禁渔政策、栖息地修复提供数据支撑 量化增殖放流成效,助力生物多样性保护 配图建议:长江生态鱼类实拍图 + 洄游未知区域标注图 第 3 页:系统核心架构 标题:“天地一体” 三维监测体系 三大核心层级(图文并列): 终端感知层:卫星定位追踪器 + 多维度传感器(温度 / 深度 / 盐度) 信号传输层:卫星链路 + 近岸辅助接收网络(航标 / 浮标) 数据应用层:云端服务器 + 可视化管理平台 核心逻辑:从 “个体监测” 到 “数据洞察” 的全链路闭环 配图建议:系统架构流程图(彩色箭头串联各模块,标注数据流向) 第 4 页:追踪终端技术细节 核心硬件配置: 卫星定位模块:支持 GPS / 北斗双模定位(定位精度 ±10m) 传感器组合:水温(-5~45℃)、水深(0~500m)、盐度(0~40‰) 续航能力:低功耗电池(3 年续航,待机电流≤5μA) 物理参数:尺寸 15mm×46mm,重量≤10g(不影响鱼类游动) 核心特性:防水等级 IP68、抗冲击强度 10000G、数据存储容量≥8GB 配图建议:追踪器拆解示意图 + 参数规格表(图文结合) 第 5 页:固定方案与物种适配 核心固定技术:背甲黏合式(针对鳖类、龟类等有背甲物种) 特殊胶水参数:无毒生物相容性、黏合强度≥20N、自然降解周期≤6 个月 分物种定制方案: 有背鳍鱼类(中华鲟):黏合 + 背鳍悬挂双重固定(防脱落率≥95%) 无背甲鱼类(长江鲟):体表黏合 + 肌肉锚定辅助 水生哺乳动物(江豚):生物相容性背心 + 多点黏合固定 配图建议:不同物种固定示意图(分区域展示,标注关键固定点) 第 6 页:参数预设与信号保障 放流前参数定制: 信号发射频率:洄游关键期(1 次 / 小时)、非关键期(1 次 / 6 小时) 触发式监测:水温突变≥2℃、深度变化≥10m 时自动加密监测 安全机制:远程脱落指令(响应时间≤30s)、低电量自动休眠 信号保障网络: 主链路:北斗卫星(覆盖海洋 + 长江全域) 补位链路:沿岸 50km 间隔布设航标接收设备(覆盖峡谷、桥墩盲区) 配图建议:参数设定界面模拟图 + 长江信号覆盖热力图 第 7 页:数据处理流程 全流程解析: 数据采集:定位、环境、行为数据实时上传(传输延迟≤5min) 预处理:去噪(消除卫星信号干扰)、校准(修正定位误差)、补全(盲区数据插值) 特征提取:识别洄游节点(产卵场、觅食区、越冬区)、计算洄游速度 / 距离 AI 分析:基于机器学习算法(随机森林模型)关联轨迹与环境因子 数据质量指标:定位准确率≥98%、数据完整性≥95%、分析延迟≤24 小时 配图建议:数据处理流程图(带箭头和阶段标注)+ 算法模型架构图 第 8 页:可视化平台功能 核心功能模块: 实时监控:动态三维地图展示鱼类实时位置、游动状态(支持缩放、旋转) 轨迹分析:单条 / 种群洄游轨迹绘制、停留时长统计、洄游路线对比 环境联动:叠加水温、流速、盐度等环境数据(热力图 + 轨迹图叠加) 报表生成:自动生成洄游规律报告、栖息地评估报告(支持导出 PDF/Excel) 预警提醒:异常行为(滞留、快速移动)、环境突变自动预警 操作便捷性:支持多终端登录(PC / 平板 / 手机)、自定义数据筛选条件 配图建议:可视化平台界面截图(分模块展示核心功能) 第 9 页:典型应用场景 四大核心场景: 中华鲟海江洄游监测:追踪长江口→东海越冬→长江上游产卵的完整生命周期 长江鲟栖息地研究:监测干流与金沙江、嘉陵江支流间的短距离洄游规律 增殖放流成效评估:追踪放流个体存活率(1 年存活率≥70%)、活动范围、繁殖行为 跨部门协同管理:接入农业农村部监测平台,为渔政、环保、水利部门提供决策数据 配图建议:场景示意图(分 4 个小图,标注关键监测区域和轨迹) 第 10 页:实际案例成效 案例:2024 年中华鲟增殖放流监测项目 监测对象:50 尾标记中华鲟幼鱼(体长 30~50cm) 核心成果:成功追踪 12 尾个体完整入海轨迹,发现 3 处新的临时觅食区 数据支撑:洄游平均速度 2.3km/h,入海适应期约 7 天 应用价值:为长江口栖息地保护范围调整提供直接数据 配图建议:案例轨迹图 + 成果数据图表(柱状图 / 折线图) 第 11 页:系统优势与优化方向 核心竞争优势: 长续航:3 年超长待机,覆盖鱼类完整洄游周期 高适配:适配长江 10 + 种重点保护物种,通用性强 全场景:卫星 + 近岸双重信号,无盲区覆盖(覆盖率≥99%) 高精度:定位误差≤10m,环境数据测量精度 ±0.1℃/±0.5m 未来优化方向: 硬件升级:研发可充电追踪器(利用鱼类运动发电) 功能拓展:增加水质传感器(监测溶解氧、pH 值) 成本控制:批量生产降低单设备成本(目标≤5000 元 / 台) 智能化升级:AI 预测洄游路线(准确率≥85%) 配图建议:优势列表(带图标)+ 优化方向 roadmap 图 第 12 页:总结与价值展望 核心总结: 系统以 “卫星定位 + 生物适配 + 智能分析” 为核心,构建了长江鱼类洄游监测的全链条技术体系,实现了从 “模糊监测” 到 “精准量化” 的突破 价值展望: 为长江大保护提供 “数据驱动” 的科学决策支撑 助力中华鲟、长江鲟等旗舰物种的抢救性保护 构建全国水生生物监测的 “长江范式” 推动生态保护与科技融合的创新发展 结尾语:科技赋能生态保护,共护长江生命之河 配图建议:长江生态美景图(日出江景 + 鱼类游动)+ 系统 Logo
Dolores_Nikolaus
在现有输电线路巡检宣传海报基础上,将右侧AI识别界面替换为本次上传的真实输电线路巡检缺陷识别系统界面截图,保留原有标题、专利标识、单位信息与底部缺陷类型文字,整体风格保持蓝色科技感,布局协调美观
创意 × 1
GD1544649509
商业风格智慧物联IoT物联网底座宣传图,深蓝色科技感背景,画面中央是抽象的物联网云平台底座概念图形,周围环绕多种工业设备图标通过发光数据线条连接到中心云端,体现设备连接与数据采集。画面上方大字标题"智慧物联 (IoT) 独立物联网底座",下方依次展示四大核心价值模块:"多协议接入与解析""高可靠传输与断点续传""终端全生命周期管理""合规与数据转发",每个模块配有简洁图标和说明文字。底部标语"为企业构建标准化、高可用、可扩展的智能互联基础设施"。整体商务专业、科技感强,蓝白主色调,光线通透,构图稳重大气,适合企业宣传使用。
请叫我欢乐二
智慧粮库四层系统架构图,从上到下依次为应用层、平台层、网络层、感知层,每层配有对应功能和设备说明:应用层含出入库管理、仓储管理、粮情监测、安防监控、数据统计报表功能,每个功能配简约图标;平台层含数据采集管理、存储管理、分析处理、系统运行管理、接口服务功能,标注核心枢纽属性;网络层包含光纤网络、局域网、工业以太网、无线网络,绘制数据传输流向箭头;感知层包含自助登记终端、自动检化验设备、粮情测温设备、气体检测设备、虫情检测设备、视频监控设备、门禁设备、电子货位卡设备,配对应设备简绘图标。整体采用商务科技风,层次清晰,蓝白为主色调,加入数据流动线条装饰,细节丰富,适合正式汇报使用
GD502164645