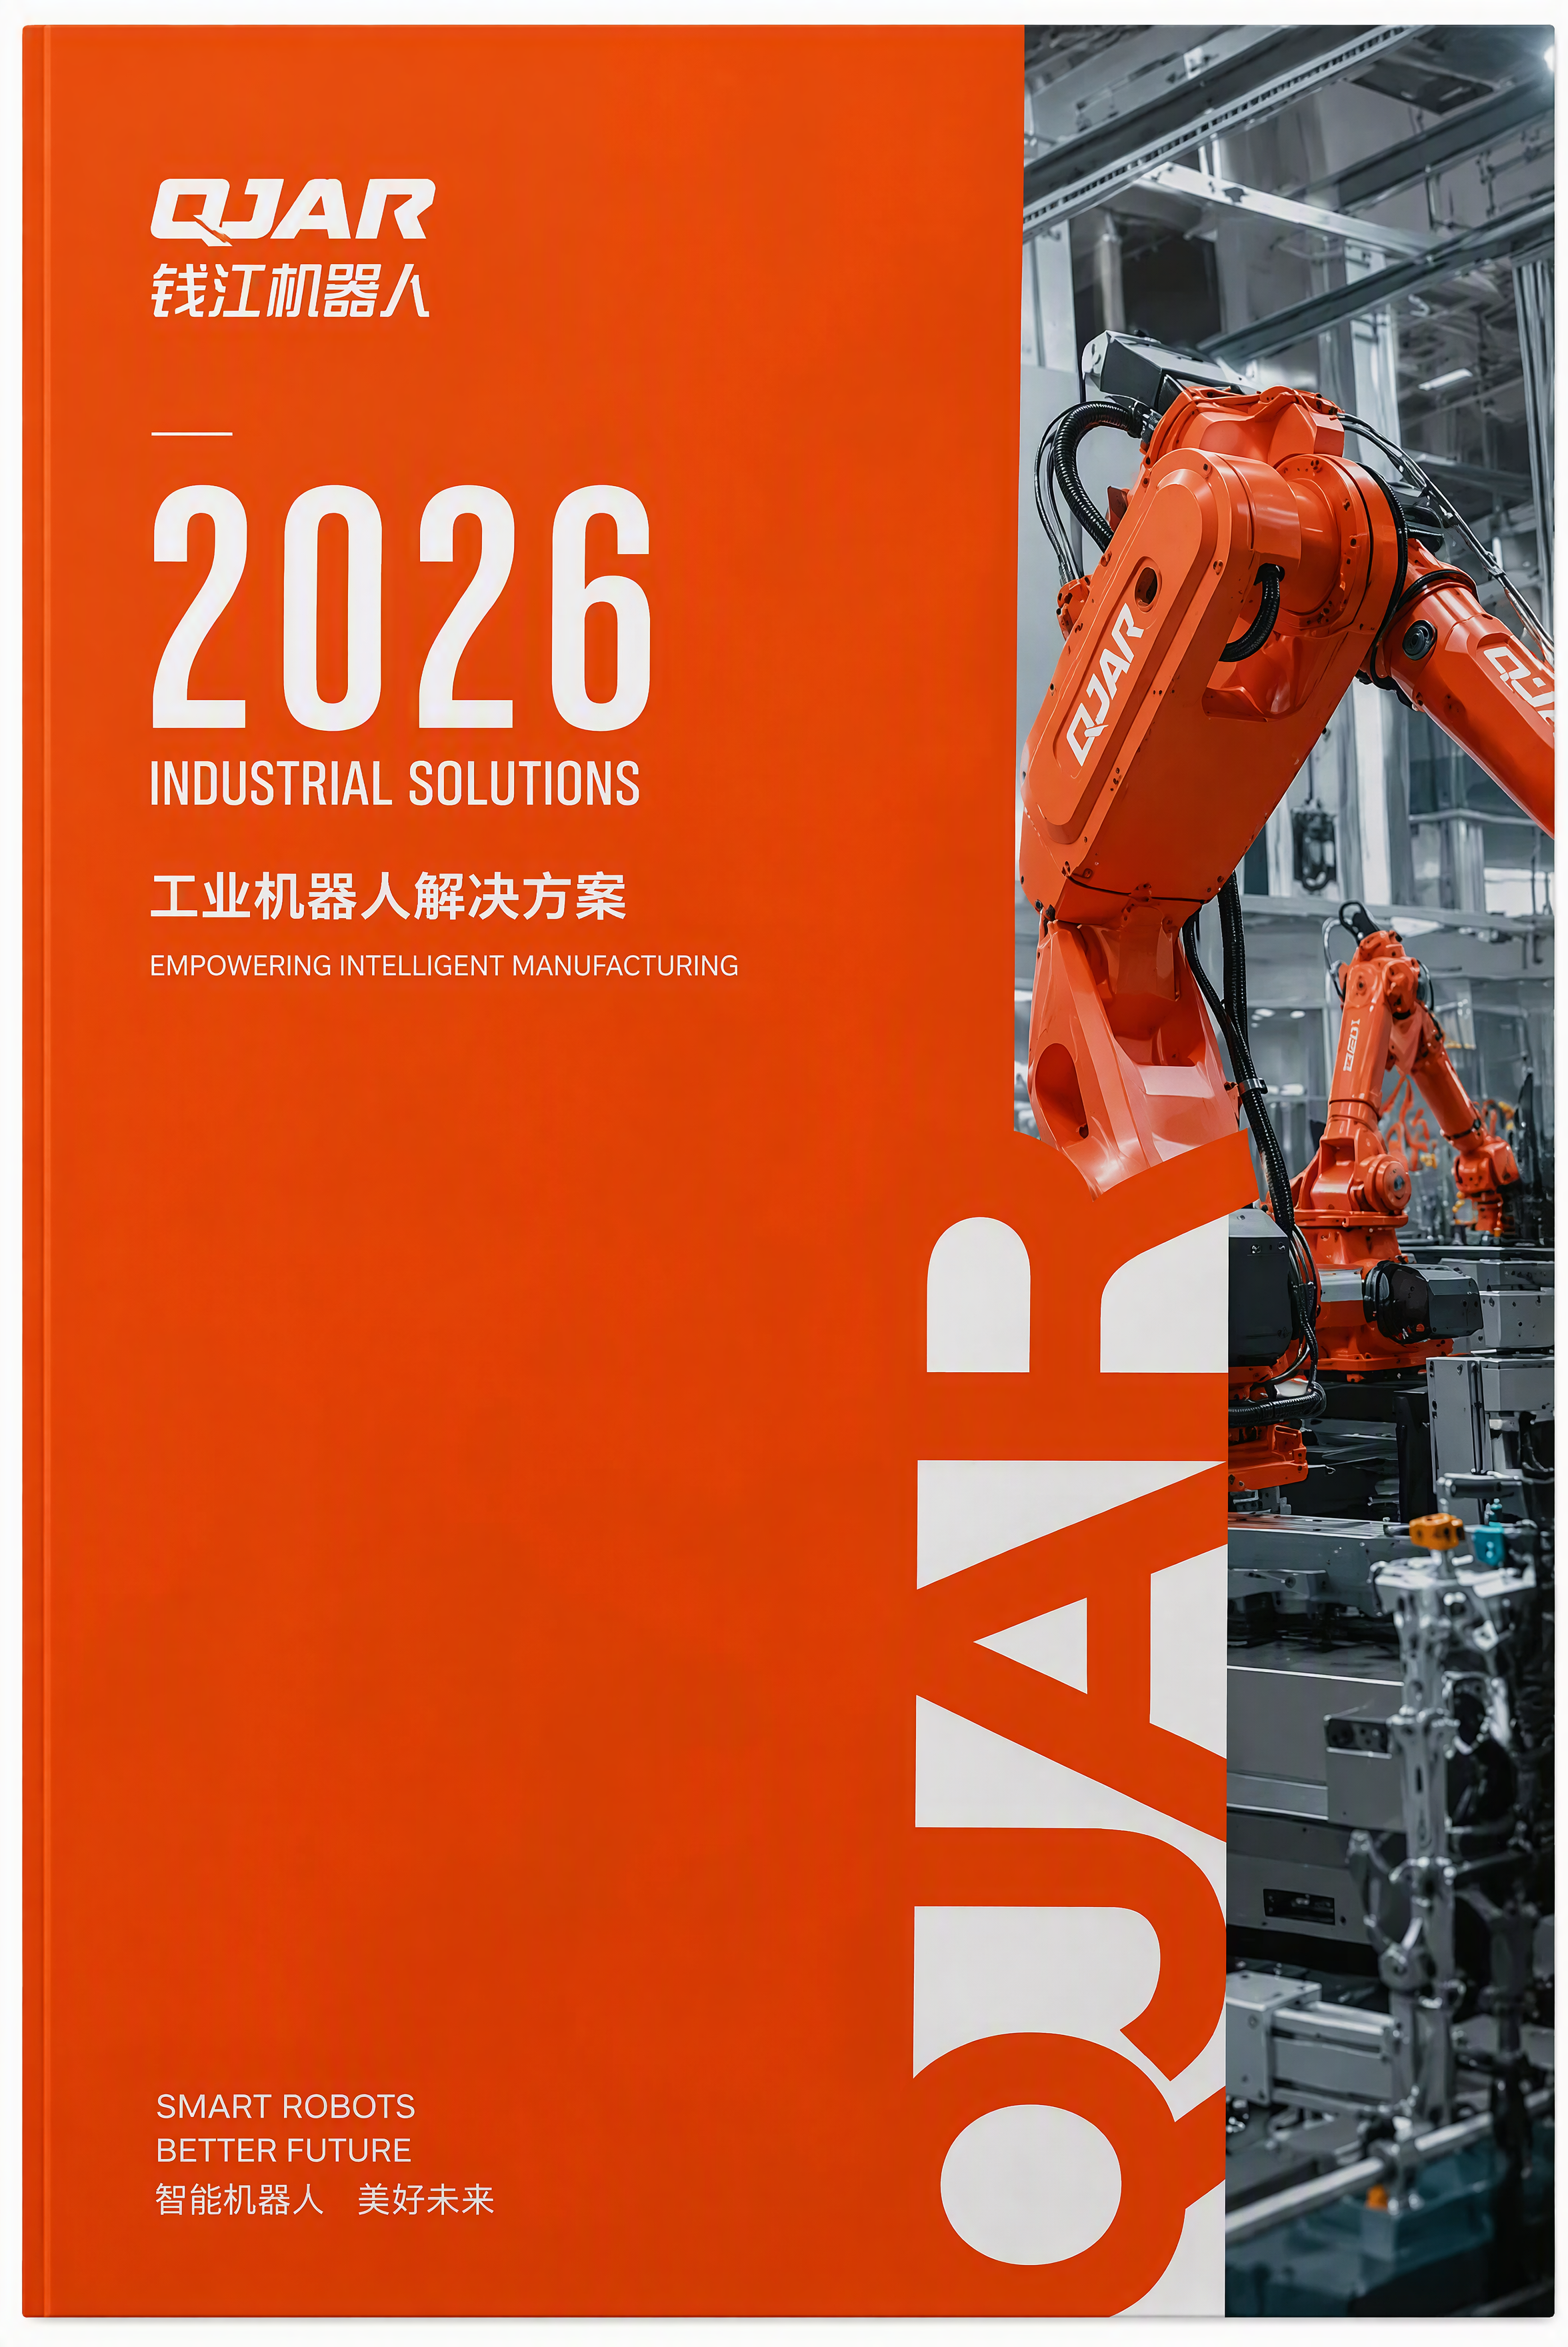

去除画面中的双手,生成完整的A4竖版画册封面高清图,将封面上的… - 图片创意预览

去除画面中的双手,生成完整的A4竖版画册封面高清图,将封面上的…

去除画面中的双手,生成完整的A4竖版画册封面高清图,将封面上的2025改为2026,保持原有的橙红色ea5205主色调、QJAR钱江机器人品牌标识、工业机械臂场景图、竖排QJAR大字设计和所有文字排版
用户头像

GD423238964

2026.08.20
重新生成一张16:9横版工业科技展会主视觉KV海报,高端C4D与Octane商业广告质感,超高清画质,零件金属细节清晰锐利可见,金属拉丝纹理、齿轮齿面、轴承滚珠、轴件加工纹路、壳体倒角等精密机械细节完整呈现,光线通透,材质真实,景深自然。 画面只设置一套核心生产系统,所有主体集中在画面右侧,左侧保留干净的标题空间用于放置主副标题文字。 中央是一台银白色六轴机械臂,面对齿轮、轴件、圆柱件、方形壳体和异形零件随机进入的混流生产线,机械臂配备工业视觉相机、力矩传感器和自动换刀机构,结构精密准确,关节处线缆、螺丝、密封圈细节清晰。 机械臂下方是一座半透明翼辉工业控制基座,内部清晰呈现实操作系统、工业控制器、I/O模块、伺服驱动、工业网络和安全控制单元;基座表面覆盖克制的蓝色坐标网格,抓取点、避障点、换刀点和放置点准确落在网格节点上,稳定、等距的蓝色时序脉冲从基座传递至机械臂各关节、夹具、传送线和AGV,表现毫米级轨迹控制、确定性响应和可靠执行。 机械臂上方形成一座半透明翼辉A形决策穹顶,工业视觉、传感器、零件状态、质量要求和设备健康数据以有序蓝色数据束向穹顶汇聚;穹顶内部展开三种大小一致的毛玻璃行动方案,分别表现直接抓取、视觉检测和自动换刀装配,两种蓝色方案处于待选状态,一种橙色方案被系统选中。 橙色决策路径首先进入翼辉控制基座,再被转化为稳定的蓝色控制脉冲驱动真实设备,执行结果沿数据流返回决策穹顶,形成感知、推演、决策、控制、执行、反馈和持续优化的完整闭环。 画面采用平视略微俯视的中景视角,上层表现自主决策,中层表现真实设备,下层表现精准控制基础,明确传达精准控制是工业智能体的可靠底座,自主决策是建立在其上的能力跃迁。 浅蓝白渐变背景,白色、银色、科技蓝为主色,少量橙色只用于选中方案和决策指令,界面轻盈克制,设备结构准确,线条有序,无分屏、无第二台对比设备、无复杂厂房、无杂乱HUD、无乱码。 左侧标题区域干净留白,放置主副标题文字: 主标题:"翼辉为工业智能体筑基" 副标题:"让设备从精准控制走向自主决策" 英文装饰小字:"INDUSTRIAL INTELLIGENCE" 文字排版精美,字体为现代无衬线粗黑体,科技感强,清晰可读。 画面中所有信息区域必须填充完整合理的内容,不得出现空白框、空白占位、横线待填写区域、空列表项、空单元格。 画面中所有二维码区域使用纯色方块占位符呈现,方块中央标注"二维码占位"文字,严禁生成任何可识别的二维码图案。重新生成一张16:9横版工业科技展会主视觉KV海报,高端C4D与Octane商业广告质感,超高清画质,零件金属细节清晰锐利可见,金属拉丝纹理、齿轮齿面、轴承滚珠、轴件加工纹路、壳体倒角等精密机械细节完整呈现,光线通透,材质真实,景深自然。

画面只设置一套核心生产系统,所有主体集中在画面右侧,左侧保留干净的标题空间用于放置主副标题文字。

中央是一台银白色六轴机械臂,面对齿轮、轴件、圆柱件、方形壳体和异形零件随机进入的混流生产线,机械臂配备工业视觉相机、力矩传感器和自动换刀机构,结构精密准确,关节处线缆、螺丝、密封圈细节清晰。

机械臂下方是一座半透明翼辉工业控制基座,内部清晰呈现实操作系统、工业控制器、I/O模块、伺服驱动、工业网络和安全控制单元;基座表面覆盖克制的蓝色坐标网格,抓取点、避障点、换刀点和放置点准确落在网格节点上,稳定、等距的蓝色时序脉冲从基座传递至机械臂各关节、夹具、传送线和AGV,表现毫米级轨迹控制、确定性响应和可靠执行。

机械臂上方形成一座半透明翼辉A形决策穹顶,工业视觉、传感器、零件状态、质量要求和设备健康数据以有序蓝色数据束向穹顶汇聚;穹顶内部展开三种大小一致的毛玻璃行动方案,分别表现直接抓取、视觉检测和自动换刀装配,两种蓝色方案处于待选状态,一种橙色方案被系统选中。

橙色决策路径首先进入翼辉控制基座,再被转化为稳定的蓝色控制脉冲驱动真实设备,执行结果沿数据流返回决策穹顶,形成感知、推演、决策、控制、执行、反馈和持续优化的完整闭环。

画面采用平视略微俯视的中景视角,上层表现自主决策,中层表现真实设备,下层表现精准控制基础,明确传达精准控制是工业智能体的可靠底座,自主决策是建立在其上的能力跃迁。

浅蓝白渐变背景,白色、银色、科技蓝为主色,少量橙色只用于选中方案和决策指令,界面轻盈克制,设备结构准确,线条有序,无分屏、无第二台对比设备、无复杂厂房、无杂乱HUD、无乱码。

左侧标题区域干净留白,放置主副标题文字:
主标题:"翼辉为工业智能体筑基"
副标题:"让设备从精准控制走向自主决策"
英文装饰小字:"INDUSTRIAL INTELLIGENCE"
文字排版精美,字体为现代无衬线粗黑体,科技感强,清晰可读。

画面中所有信息区域必须填充完整合理的内容,不得出现空白框、空白占位、横线待填写区域、空列表项、空单元格。
画面中所有二维码区域使用纯色方块占位符呈现,方块中央标注"二维码占位"文字,严禁生成任何可识别的二维码图案。
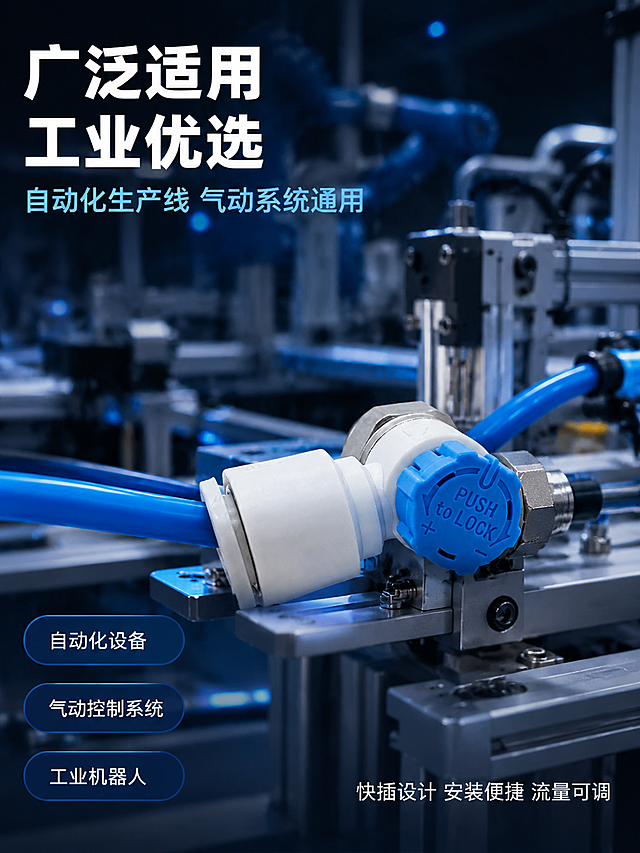
[第5张] 使用场景-气动调速节流阀自动化生产线安装应用场景。本张使用【图5】作为产品主体。 [氛围/风格] 深蓝工业科技风,真实工厂自动化场景,专业可靠感。 [元素布局] 产品主体安装在自动化设备的气动管路中,位于画面前景偏右,占比约40%,保持产品外观与输入产品图一致。背景为虚化的工业自动化生产线场景,可见金属设备框架、蓝色气管、气缸等气动元件,营造真实使用环境。产品连接着蓝色气管,处于实际工作状态。背景为深蓝灰调的工业场景,有冷蓝色环境光。画面无任何品牌Logo。 [光影质感] 冷调工业环境光,前景产品受主光照射清晰锐利,金属高光明显;背景虚化柔和,有工厂环境的冷蓝色漫反射光;整体光影层次丰富,真实感强。 [配色色系] 全局底色 深蓝灰工业场景(#1e293b为主);主色冷银金属色、冰蓝;辅助色深蓝、设备灰。 [视角构图] 平视微侧视角,前景产品清晰,背景虚化;阅读动线前景产品 → 中景设备 → 背景工厂环境。 [文字版式] 左上主标题「广泛适用 工业优选」,白色粗体大号;副标题「自动化生产线 气动系统通用」,冰蓝色中号。左下三个应用标签竖排:「自动化设备」「气动控制系统」「工业机器人」,深蓝底白字圆角胶囊。右下角小字「快插设计 安装便捷 流量可调」,白色。文字不遮挡产品主体。 [比例分辨率] 3:4 竖版比例,4K 分辨率,文字清晰可辨,高清画质。 [负向提示词] 变形,水印,文字错乱,产品模糊,背景杂乱,SMC标识,任何品牌Logo。[第5张] 使用场景-气动调速节流阀自动化生产线安装应用场景。本张使用【图5】作为产品主体。
[氛围/风格] 深蓝工业科技风,真实工厂自动化场景,专业可靠感。
[元素布局] 产品主体安装在自动化设备的气动管路中,位于画面前景偏右,占比约40%,保持产品外观与输入产品图一致。背景为虚化的工业自动化生产线场景,可见金属设备框架、蓝色气管、气缸等气动元件,营造真实使用环境。产品连接着蓝色气管,处于实际工作状态。背景为深蓝灰调的工业场景,有冷蓝色环境光。画面无任何品牌Logo。
[光影质感] 冷调工业环境光,前景产品受主光照射清晰锐利,金属高光明显;背景虚化柔和,有工厂环境的冷蓝色漫反射光;整体光影层次丰富,真实感强。
[配色色系] 全局底色 深蓝灰工业场景(#1e293b为主);主色冷银金属色、冰蓝;辅助色深蓝、设备灰。
[视角构图] 平视微侧视角,前景产品清晰,背景虚化;阅读动线前景产品 → 中景设备 → 背景工厂环境。
[文字版式] 左上主标题「广泛适用 工业优选」,白色粗体大号;副标题「自动化生产线 气动系统通用」,冰蓝色中号。左下三个应用标签竖排:「自动化设备」「气动控制系统」「工业机器人」,深蓝底白字圆角胶囊。右下角小字「快插设计 安装便捷 流量可调」,白色。文字不遮挡产品主体。
[比例分辨率] 3:4 竖版比例,4K 分辨率,文字清晰可辨,高清画质。
[负向提示词] 变形,水印,文字错乱,产品模糊,背景杂乱,SMC标识,任何品牌Logo。
16:9横版工业科技展会主视觉KV海报,高端C4D与Octane商业广告质感,8K超高清,画面精致,光线通透,材质真实。 画面只设置一套核心生产系统,所有主体集中在画面右侧,左侧保留干净的标题空间用于放置主副标题文字。 中央是一台银白色六轴机械臂,面对齿轮、轴件、圆柱件、方形壳体和异形零件随机进入的混流生产线,机械臂配备工业视觉相机、力矩传感器和自动换刀机构,结构精密准确。 机械臂下方是一座半透明翼辉工业控制基座,内部清晰呈现实操作系统、工业控制器、I/O模块、伺服驱动、工业网络和安全控制单元;基座表面覆盖克制的蓝色坐标网格,抓取点、避障点、换刀点和放置点准确落在网格节点上,稳定、等距的蓝色时序脉冲从基座传递至机械臂各关节、夹具、传送线和AGV,表现毫米级轨迹控制、确定性响应和可靠执行。 机械臂上方形成一座半透明翼辉A形决策穹顶,工业视觉、传感器、零件状态、质量要求和设备健康数据以有序蓝色数据束向穹顶汇聚;穹顶内部展开三种大小一致的毛玻璃行动方案,分别表现直接抓取、视觉检测和自动换刀装配,两种蓝色方案处于待选状态,一种橙色方案被系统选中。 橙色决策路径首先进入翼辉控制基座,再被转化为稳定的蓝色控制脉冲驱动真实设备,执行结果沿数据流返回决策穹顶,形成感知、推演、决策、控制、执行、反馈和持续优化的完整闭环。 画面采用平视略微俯视的中景视角,上层表现自主决策,中层表现真实设备,下层表现精准控制基础,明确传达精准控制是工业智能体的可靠底座,自主决策是建立在其上的能力跃迁。 浅蓝白渐变背景,白色、银色、科技蓝为主色,少量橙色只用于选中方案和决策指令,界面轻盈克制,设备结构准确,线条有序,无分屏、无第二台对比设备、无复杂厂房、无杂乱HUD、无乱码。 左侧标题区域干净留白,放置主副标题文字: 主标题:"翼辉为工业智能体筑基" 副标题:"让设备从精准控制走向自主决策" 英文装饰小字:"INDUSTRIAL INTELLIGENCE" 文字排版精美,字体为现代无衬线粗黑体,科技感强,清晰可读。 画面中所有信息区域必须填充完整合理的内容,不得出现空白框、空白占位、横线待填写区域、空列表项、空单元格。 画面中所有二维码区域使用纯色方块占位符呈现,方块中央标注"二维码占位"文字,严禁生成任何可识别的二维码图案。16:9横版工业科技展会主视觉KV海报,高端C4D与Octane商业广告质感,8K超高清,画面精致,光线通透,材质真实。

画面只设置一套核心生产系统,所有主体集中在画面右侧,左侧保留干净的标题空间用于放置主副标题文字。

中央是一台银白色六轴机械臂,面对齿轮、轴件、圆柱件、方形壳体和异形零件随机进入的混流生产线,机械臂配备工业视觉相机、力矩传感器和自动换刀机构,结构精密准确。

机械臂下方是一座半透明翼辉工业控制基座,内部清晰呈现实操作系统、工业控制器、I/O模块、伺服驱动、工业网络和安全控制单元;基座表面覆盖克制的蓝色坐标网格,抓取点、避障点、换刀点和放置点准确落在网格节点上,稳定、等距的蓝色时序脉冲从基座传递至机械臂各关节、夹具、传送线和AGV,表现毫米级轨迹控制、确定性响应和可靠执行。

机械臂上方形成一座半透明翼辉A形决策穹顶,工业视觉、传感器、零件状态、质量要求和设备健康数据以有序蓝色数据束向穹顶汇聚;穹顶内部展开三种大小一致的毛玻璃行动方案,分别表现直接抓取、视觉检测和自动换刀装配,两种蓝色方案处于待选状态,一种橙色方案被系统选中。

橙色决策路径首先进入翼辉控制基座,再被转化为稳定的蓝色控制脉冲驱动真实设备,执行结果沿数据流返回决策穹顶,形成感知、推演、决策、控制、执行、反馈和持续优化的完整闭环。

画面采用平视略微俯视的中景视角,上层表现自主决策,中层表现真实设备,下层表现精准控制基础,明确传达精准控制是工业智能体的可靠底座,自主决策是建立在其上的能力跃迁。

浅蓝白渐变背景,白色、银色、科技蓝为主色,少量橙色只用于选中方案和决策指令,界面轻盈克制,设备结构准确,线条有序,无分屏、无第二台对比设备、无复杂厂房、无杂乱HUD、无乱码。

左侧标题区域干净留白,放置主副标题文字:
主标题:"翼辉为工业智能体筑基"
副标题:"让设备从精准控制走向自主决策"
英文装饰小字:"INDUSTRIAL INTELLIGENCE"
文字排版精美,字体为现代无衬线粗黑体,科技感强,清晰可读。

画面中所有信息区域必须填充完整合理的内容,不得出现空白框、空白占位、横线待填写区域、空列表项、空单元格。
画面中所有二维码区域使用纯色方块占位符呈现,方块中央标注"二维码占位"文字,严禁生成任何可识别的二维码图案。
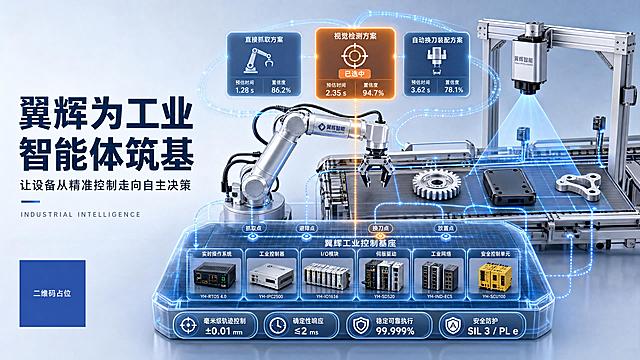
16:9横版工业科技展会主视觉KV,高端C4D与Octane商业广告质感,超高清画质,零件金属细节清晰锐利,光线通透,材质真实。 核心主题:"翼辉为工业智能体筑基,让设备从精准控制走向自主决策" 画面采用正视略微俯视的中景视角,左侧约35%保留干净完整的浅蓝白标题留白,所有核心工业场景集中在右侧。 画面只设置一套工业制造系统: 中央是一台结构准确、关节和线缆清晰的银白色六轴工业机械臂,面对一条完整的模块化混流生产线,传送线上随机进入银色齿轮、深灰色电子设备壳体和银灰色异形精密连接件,三种零件的形状、方向和加工要求不同,使机械臂无法使用同一套固定程序重复处理。 传送线上方设置一台安装在银白色龙门支架上的工业视觉相机,浅蓝色识别光域覆盖当前零件,只显示零件轮廓、中心定位点、朝向和抓取候选点。 机械臂上方横向悬浮三个大小一致的毛玻璃方案卡片: - 左侧蓝色卡片:"直接抓取方案",配机械臂抓取图标,显示预估时间和置信度数据,处于待选状态 - 中间橙色发光卡片:"视觉检测方案",配瞄准镜检测图标,显示预估时间和置信度数据,标注"已选中",处于高亮选中状态 - 右侧蓝色卡片:"自动换刀装配方案",配换刀机构图标,显示预估时间和置信度数据,处于待选状态 机械臂下方是一座半透明翼辉工业控制基座,内部清晰呈现实时操作系统、工业控制器、I/O模块、伺服驱动、工业网络和安全控制单元六个模块,每个模块有对应设备实物和名称标注;基座表面覆盖克制的蓝色坐标网格,抓取点、避障点、换刀点和放置点准确落在网格节点上,稳定、等距的蓝色时序脉冲从基座传递至机械臂各关节、夹具、传送线和AGV小车。 基座底部有四个圆形参数标签:毫米级轨迹控制、确定性响应、稳定可靠执行、安全防护,各配对应参数数值。 数据流向:工业视觉相机和传感器数据以蓝色数据束向上汇聚至三个方案卡片,橙色选中方案的决策路径向下进入翼辉控制基座,再被转化为稳定的蓝色控制脉冲驱动机械臂和生产线执行,执行结果沿右侧数据流返回上方方案区,形成感知、推演、决策、控制、执行、反馈、持续优化的完整闭环。 上层表现自主决策(三个方案卡片+数据汇聚),中层表现真实设备(机械臂+生产线+视觉相机),下层表现精准控制基础(控制基座+模块+参数),明确传达精准控制是工业智能体的可靠底座,自主决策是建立在其上的能力跃迁。 浅蓝白渐变背景,白色、银色、科技蓝为主色,少量橙色只用于选中方案和决策指令,界面轻盈克制,设备结构准确,线条有序,无分屏、无第二台对比设备、无复杂厂房、无杂乱HUD、无乱码。 左侧标题区域放置文字: 主标题:"翼辉为工业智能体筑基" 副标题:"让设备从精准控制走向自主决策" 英文装饰小字:"INDUSTRIAL INTELLIGENCE" 左下角有二维码占位方块。 文字排版精美,现代无衬线粗黑体,科技感强,清晰可读。 画面中所有信息区域必须填充完整合理内容,不得出现空白框、空白占位、空列表项、空单元格。 画面中所有二维码区域使用纯色方块占位符呈现,方块中央标注"二维码占位"文字,严禁生成任何可识别的二维码图案。16:9横版工业科技展会主视觉KV,高端C4D与Octane商业广告质感,超高清画质,零件金属细节清晰锐利,光线通透,材质真实。

核心主题:"翼辉为工业智能体筑基,让设备从精准控制走向自主决策"

画面采用正视略微俯视的中景视角,左侧约35%保留干净完整的浅蓝白标题留白,所有核心工业场景集中在右侧。

画面只设置一套工业制造系统:
中央是一台结构准确、关节和线缆清晰的银白色六轴工业机械臂,面对一条完整的模块化混流生产线,传送线上随机进入银色齿轮、深灰色电子设备壳体和银灰色异形精密连接件,三种零件的形状、方向和加工要求不同,使机械臂无法使用同一套固定程序重复处理。
传送线上方设置一台安装在银白色龙门支架上的工业视觉相机,浅蓝色识别光域覆盖当前零件,只显示零件轮廓、中心定位点、朝向和抓取候选点。

机械臂上方横向悬浮三个大小一致的毛玻璃方案卡片:
- 左侧蓝色卡片:"直接抓取方案",配机械臂抓取图标,显示预估时间和置信度数据,处于待选状态
- 中间橙色发光卡片:"视觉检测方案",配瞄准镜检测图标,显示预估时间和置信度数据,标注"已选中",处于高亮选中状态
- 右侧蓝色卡片:"自动换刀装配方案",配换刀机构图标,显示预估时间和置信度数据,处于待选状态

机械臂下方是一座半透明翼辉工业控制基座,内部清晰呈现实时操作系统、工业控制器、I/O模块、伺服驱动、工业网络和安全控制单元六个模块,每个模块有对应设备实物和名称标注;基座表面覆盖克制的蓝色坐标网格,抓取点、避障点、换刀点和放置点准确落在网格节点上,稳定、等距的蓝色时序脉冲从基座传递至机械臂各关节、夹具、传送线和AGV小车。

基座底部有四个圆形参数标签:毫米级轨迹控制、确定性响应、稳定可靠执行、安全防护,各配对应参数数值。

数据流向:工业视觉相机和传感器数据以蓝色数据束向上汇聚至三个方案卡片,橙色选中方案的决策路径向下进入翼辉控制基座,再被转化为稳定的蓝色控制脉冲驱动机械臂和生产线执行,执行结果沿右侧数据流返回上方方案区,形成感知、推演、决策、控制、执行、反馈、持续优化的完整闭环。

上层表现自主决策(三个方案卡片+数据汇聚),中层表现真实设备(机械臂+生产线+视觉相机),下层表现精准控制基础(控制基座+模块+参数),明确传达精准控制是工业智能体的可靠底座,自主决策是建立在其上的能力跃迁。

浅蓝白渐变背景,白色、银色、科技蓝为主色,少量橙色只用于选中方案和决策指令,界面轻盈克制,设备结构准确,线条有序,无分屏、无第二台对比设备、无复杂厂房、无杂乱HUD、无乱码。

左侧标题区域放置文字:
主标题:"翼辉为工业智能体筑基"
副标题:"让设备从精准控制走向自主决策"
英文装饰小字:"INDUSTRIAL INTELLIGENCE"
左下角有二维码占位方块。
文字排版精美,现代无衬线粗黑体,科技感强,清晰可读。

画面中所有信息区域必须填充完整合理内容,不得出现空白框、空白占位、空列表项、空单元格。
画面中所有二维码区域使用纯色方块占位符呈现,方块中央标注"二维码占位"文字,严禁生成任何可识别的二维码图案。
「图片1」,生成详情页,商品名称为冲压机械手,适配抖音/快手平台,单图比例为4:3,需求屏数为5张。「图片1」「图片1」「图片1」「图片1」「图片1」【版面1 行业痛点|配图:连杆冲压机械手】 主标题:冲压车间三大痛点 ⚠️ 工伤风险高:人工上下料易出事,理赔成本高 ⚠️ 招工难度大:岗位环境差,人员流失、夜班缺人 ⚠️ 生产成本高:人工产能不稳,次品、管理开销大 底部标语:全自动机械手,替代人工降本避险 【版面2 产品卖点|配图:四轴摆臂+三次元机械手】 主标题:四大主力机型|核心优势 ✅连杆机械手:高性价比,常规冲压上下料 ✅四轴摆臂机械手:63T-800T冲床通用,免改场地 ✅三次元机械手:精密走位,深拉伸/复杂工序专用 ✅四轴关节机器人:多机联机,全自动无人产线 通用优势:高速运行|精准定位|24h作业|操作简单|耐油污故障低 【版面3 经营范围|配图:全系列产品合集】 主标题:一站式冲压自动化服务 全系列冲压机械手 销售+非标定制 五金/汽配/家电 冲压自动化整线搭建 钣金、拉伸、冲孔非标产线定制 配套自动化辅材及安全防护设备供货 免费现场勘测、出方案+3D图纸 全国上门安装、培训、终身维保 底部标语:源头工厂,一条龙自动化改造服务 【版面4 公司优势|配图:黄色四轴关节机器人】 主标题:选择齐工智能 五大核心优势 🏭 行业沉淀:20年深耕冲压自动化领域 🏭 源头工厂:自有车间,无中间商溢价 🏭 非标定制:按需适配车间与冲床工况 🏭 免费服务:方案、勘测、上门调试全免费 🏭 全国售后:整机质保,快速上门维修 【版面5 行业适配+转化|配图:车间落地实拍】 主标题:全行业适配|免费方案咨询 适用行业:汽车配件、五金、家电、厨卫、电子、安防冲压加工厂「图片1」,生成详情页,商品名称为冲压机械手,适配抖音/快手平台,单图比例为4:3,需求屏数为5张。「图片1」「图片1」「图片1」「图片1」「图片1」【版面1 行业痛点|配图:连杆冲压机械手】 
 主标题:冲压车间三大痛点
⚠️ 工伤风险高:人工上下料易出事,理赔成本高
⚠️ 招工难度大:岗位环境差,人员流失、夜班缺人
⚠️ 生产成本高:人工产能不稳,次品、管理开销大
底部标语:全自动机械手,替代人工降本避险
 【版面2 产品卖点|配图:四轴摆臂+三次元机械手】 
 主标题:四大主力机型|核心优势 
✅连杆机械手:高性价比,常规冲压上下料
✅四轴摆臂机械手:63T-800T冲床通用,免改场地
✅三次元机械手:精密走位,深拉伸/复杂工序专用
✅四轴关节机器人:多机联机,全自动无人产线
通用优势:高速运行|精准定位|24h作业|操作简单|耐油污故障低
 【版面3 经营范围|配图:全系列产品合集】 
 主标题:一站式冲压自动化服务 
全系列冲压机械手 销售+非标定制
五金/汽配/家电 冲压自动化整线搭建
钣金、拉伸、冲孔非标产线定制
配套自动化辅材及安全防护设备供货
免费现场勘测、出方案+3D图纸
全国上门安装、培训、终身维保
底部标语:源头工厂,一条龙自动化改造服务
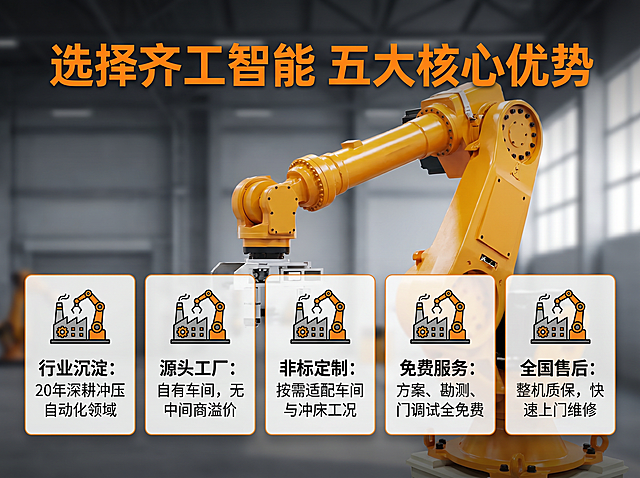
 【版面4 公司优势|配图:黄色四轴关节机器人】 
 主标题:选择齐工智能 五大核心优势 
🏭 行业沉淀:20年深耕冲压自动化领域
🏭 源头工厂:自有车间,无中间商溢价
🏭 非标定制:按需适配车间与冲床工况
🏭 免费服务:方案、勘测、上门调试全免费
🏭 全国售后:整机质保,快速上门维修
 【版面5 行业适配+转化|配图:车间落地实拍】
 主标题:全行业适配|免费方案咨询
适用行业:汽车配件、五金、家电、厨卫、电子、安防冲压加工厂
参考原图排版风格,制作一张信息科普图,主题是'嵌入式在机器人行业的应用',整体为科技商务风,白色背景,蓝色和橙色点缀。内容包括:一、核心应用模块(通用所有机器人):1.运动控制(最核心场景),驱动伺服电机、步进电机、舵机,实现机器人行走、关节转动、机械臂抓取。嵌入式 MCU/MPU 执行闭环控制算法(PID、模糊控制),精准控制转速、位置、力矩。典型芯片:STM32、ESP32、瑞萨、TI DSP,多用于小型机器人、机械臂。2.环境感知与传感器采集,对接各类传感器,由嵌入式端完成数据读取、滤波、预处理:距离 / 避障:超声波、红外、激光雷达;姿态定位:陀螺仪、加速度计、磁力计(IMU);视觉:摄像头(图像采集、简单识别);触觉 / 力觉:压力传感器、力矩传感器;温湿度、气体、碰撞检测等外设。3.人机交互 & 通信,本地交互:按键、显示屏、指示灯、语音模块、蜂鸣器;无线通信:WiFi、蓝牙、LoRa、4G/5G、CAN、RS485、以太网;多机 / 上位机通信:嵌入式端作为下位机,和 PC、平板、云端、遥控器数据交互。4.电源与整机管理,电池电量检测、充放电保护、功耗管控;整机电源分配、低压告警、休眠唤醒,延长续航(移动机器人刚需)。5.嵌入式实时操作系统(RTOS),机器人多任务并发(控电机 + 读传感器 + 通信),普遍搭载 RTOS:轻量型:FreeRTOS、RT-Thread、uC/OS;高性能:Linux(Yocto、Buildroot 定制嵌入式 Linux),用于复杂算法、视觉、自动驾驶机器人。二、按机器人品类细分应用:1.消费级家用机器人,扫地 / 拖地机器人:主控 MCU 负责轮组运动、悬崖避障、路径规划、风机控制、APP 蓝牙 / WiFi 联动。陪伴 / 教育机器人:语音唤醒、语音交互、表情屏控制、肢体动作驱动、早教逻辑执行。玩具机器人:简易舵机控制、声光互动、遥控信号解析,以低成本 8 位 / 32 位 MCU 为主。2.工业机器人(工业自动化核心),工业机械臂:多轴联动运动控制、力控抓取、轨迹插补,多用 DSP、高端 MCU、运动控制卡;AGV/AMR 移动小车:导航(磁条、二维码、SLAM)、自主避障、调度通信、车间组网;流水线机械手:高速定点抓取、节拍控制、IO 联动产线设备。3.服务 / 商用机器人,送餐 / 迎宾 / 导览机器人:自主导航、人体跟随、语音讲解、门禁 / 电梯联动;消杀 / 巡检机器人:环境数据采集、自主巡航、喷洒 / 巡检设备驱动、异常上报。4.特种机器人,无人机(空中机器人):飞控嵌入式系统(IMU 姿态解算、增稳、油门控制、定点悬停),是无人机灵魂;水下机器人 ROV:防水外设驱动、水压检测、水下通信、推进器控制;安防巡检机器人:云台摄像头转动、报警触发、红外测温、远程图传。5.人形机器人,全身数十个关节舵机 / 伺服同步控制,依赖高实时性嵌入式系统;足底力感知、平衡算法、步态控制,多采用嵌入式 Linux + 实时核架构,兼顾算力与实时性。三、主流硬件架构分工,纯 MCU 架构(低端、小型机器人):单颗 MCU 包揽所有功能,成本低、实时性强,适合玩具、小型舵机机器人、简易小车。MCU + MPU 双核心(主流中端机器人):MCU:负责实时控制(电机、传感器、IO),保证运动稳定;MPU(如 Linux 板:树莓派、瑞芯微、全志):负责视觉、SLAM、语音、上位交互、复杂算法。高端异构架构(人形、工业、大型服务机器人):嵌入式 Linux + FPGA/ASIC/AI 加速芯片,处理机器视觉、AI 识别、大算力算法。四、关键技术要点,实时性:机器人运动、避障要求微秒 / 毫秒级响应,RTOS、硬实时 Linux 是标配;驱动开发:传感器、电机、通信总线(CAN、I2C、SPI、UART)底层驱动是基础;总线应用:工业机器人、多关节设备大量使用CAN 总线做设备互联;低功耗:移动机器人、便携机器人需做嵌入式功耗优化。结尾总结:嵌入式系统就是机器人的 “大脑 + 神经 + 肌肉控制器”,小到玩具舵机,大到工业机械臂、人形机器人,所有硬件动作、感知、交互都由嵌入式技术实现。主标题为蓝色大号字体,分区标题使用蓝色背景白色字体,内容框使用蓝色描边,重点文字用橙色标注,整体排版清晰,图文布局参照原图,比例为16:9参考原图排版风格,制作一张信息科普图,主题是'嵌入式在机器人行业的应用',整体为科技商务风,白色背景,蓝色和橙色点缀。内容包括:一、核心应用模块(通用所有机器人):1.运动控制(最核心场景),驱动伺服电机、步进电机、舵机,实现机器人行走、关节转动、机械臂抓取。嵌入式 MCU/MPU 执行闭环控制算法(PID、模糊控制),精准控制转速、位置、力矩。典型芯片:STM32、ESP32、瑞萨、TI DSP,多用于小型机器人、机械臂。2.环境感知与传感器采集,对接各类传感器,由嵌入式端完成数据读取、滤波、预处理:距离 / 避障:超声波、红外、激光雷达;姿态定位:陀螺仪、加速度计、磁力计(IMU);视觉:摄像头(图像采集、简单识别);触觉 / 力觉:压力传感器、力矩传感器;温湿度、气体、碰撞检测等外设。3.人机交互 & 通信,本地交互:按键、显示屏、指示灯、语音模块、蜂鸣器;无线通信:WiFi、蓝牙、LoRa、4G/5G、CAN、RS485、以太网;多机 / 上位机通信:嵌入式端作为下位机,和 PC、平板、云端、遥控器数据交互。4.电源与整机管理,电池电量检测、充放电保护、功耗管控;整机电源分配、低压告警、休眠唤醒,延长续航(移动机器人刚需)。5.嵌入式实时操作系统(RTOS),机器人多任务并发(控电机 + 读传感器 + 通信),普遍搭载 RTOS:轻量型:FreeRTOS、RT-Thread、uC/OS;高性能:Linux(Yocto、Buildroot 定制嵌入式 Linux),用于复杂算法、视觉、自动驾驶机器人。二、按机器人品类细分应用:1.消费级家用机器人,扫地 / 拖地机器人:主控 MCU 负责轮组运动、悬崖避障、路径规划、风机控制、APP 蓝牙 / WiFi 联动。陪伴 / 教育机器人:语音唤醒、语音交互、表情屏控制、肢体动作驱动、早教逻辑执行。玩具机器人:简易舵机控制、声光互动、遥控信号解析,以低成本 8 位 / 32 位 MCU 为主。2.工业机器人(工业自动化核心),工业机械臂:多轴联动运动控制、力控抓取、轨迹插补,多用 DSP、高端 MCU、运动控制卡;AGV/AMR 移动小车:导航(磁条、二维码、SLAM)、自主避障、调度通信、车间组网;流水线机械手:高速定点抓取、节拍控制、IO 联动产线设备。3.服务 / 商用机器人,送餐 / 迎宾 / 导览机器人:自主导航、人体跟随、语音讲解、门禁 / 电梯联动;消杀 / 巡检机器人:环境数据采集、自主巡航、喷洒 / 巡检设备驱动、异常上报。4.特种机器人,无人机(空中机器人):飞控嵌入式系统(IMU 姿态解算、增稳、油门控制、定点悬停),是无人机灵魂;水下机器人 ROV:防水外设驱动、水压检测、水下通信、推进器控制;安防巡检机器人:云台摄像头转动、报警触发、红外测温、远程图传。5.人形机器人,全身数十个关节舵机 / 伺服同步控制,依赖高实时性嵌入式系统;足底力感知、平衡算法、步态控制,多采用嵌入式 Linux + 实时核架构,兼顾算力与实时性。三、主流硬件架构分工,纯 MCU 架构(低端、小型机器人):单颗 MCU 包揽所有功能,成本低、实时性强,适合玩具、小型舵机机器人、简易小车。MCU + MPU 双核心(主流中端机器人):MCU:负责实时控制(电机、传感器、IO),保证运动稳定;MPU(如 Linux 板:树莓派、瑞芯微、全志):负责视觉、SLAM、语音、上位交互、复杂算法。高端异构架构(人形、工业、大型服务机器人):嵌入式 Linux + FPGA/ASIC/AI 加速芯片,处理机器视觉、AI 识别、大算力算法。四、关键技术要点,实时性:机器人运动、避障要求微秒 / 毫秒级响应,RTOS、硬实时 Linux 是标配;驱动开发:传感器、电机、通信总线(CAN、I2C、SPI、UART)底层驱动是基础;总线应用:工业机器人、多关节设备大量使用CAN 总线做设备互联;低功耗:移动机器人、便携机器人需做嵌入式功耗优化。结尾总结:嵌入式系统就是机器人的 “大脑 + 神经 + 肌肉控制器”,小到玩具舵机,大到工业机械臂、人形机器人,所有硬件动作、感知、交互都由嵌入式技术实现。主标题为蓝色大号字体,分区标题使用蓝色背景白色字体,内容框使用蓝色描边,重点文字用橙色标注,整体排版清晰,图文布局参照原图,比例为16:9