已添加
登录/注册
重新设计这张具身智能企业介绍PPT页面,保持原有内容,采用更现…
重新设计这张具身智能企业介绍PPT页面,保持原有内容,采用更现代科技的排版风格,优化视觉层次,使用蓝白为主的科技感配色,让信息呈现更清晰专业
6a4hk6sgpRK...
2026.02.25
做同款
去掉顶部地球形状的穹顶外壳,将三个方案卡片(直接抓取方案、视觉检测方案、自动换刀装配方案)以悬浮的方式直接展示在机械臂上方,保留三个方案卡片及其内容、橙色选中状态、数据束和数据流连接。上方空间用简洁的蓝色数据粒子光点和流动光线填充,营造AI决策空间的轻盈科技感,不再有半球形地球穹顶外壳。其余画面元素(机械臂、基座、零件生产线、AGV、左侧标题文案、AI字样、底部参数等)均保持不变。
丶繁花落尽╭ァ曲终散
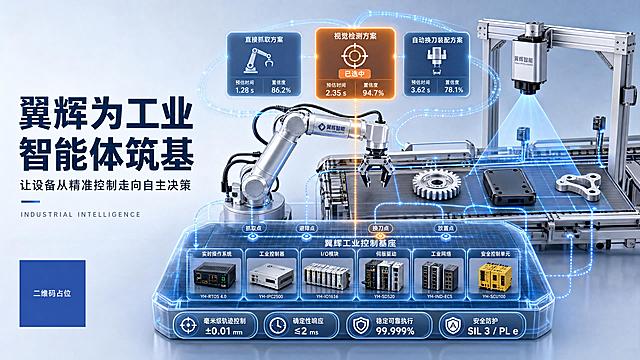
重新生成一张16:9横版工业科技展会主视觉KV海报,高端C4D与Octane商业广告质感,超高清画质,零件金属细节清晰锐利可见,金属拉丝纹理、齿轮齿面、轴承滚珠、轴件加工纹路、壳体倒角等精密机械细节完整呈现,光线通透,材质真实,景深自然。 画面只设置一套核心生产系统,所有主体集中在画面右侧,左侧保留干净的标题空间用于放置主副标题文字。 中央是一台银白色六轴机械臂,面对齿轮、轴件、圆柱件、方形壳体和异形零件随机进入的混流生产线,机械臂配备工业视觉相机、力矩传感器和自动换刀机构,结构精密准确,关节处线缆、螺丝、密封圈细节清晰。 机械臂下方是一座半透明翼辉工业控制基座,内部清晰呈现实操作系统、工业控制器、I/O模块、伺服驱动、工业网络和安全控制单元;基座表面覆盖克制的蓝色坐标网格,抓取点、避障点、换刀点和放置点准确落在网格节点上,稳定、等距的蓝色时序脉冲从基座传递至机械臂各关节、夹具、传送线和AGV,表现毫米级轨迹控制、确定性响应和可靠执行。 机械臂上方形成一座半透明翼辉A形决策穹顶,工业视觉、传感器、零件状态、质量要求和设备健康数据以有序蓝色数据束向穹顶汇聚;穹顶内部展开三种大小一致的毛玻璃行动方案,分别表现直接抓取、视觉检测和自动换刀装配,两种蓝色方案处于待选状态,一种橙色方案被系统选中。 橙色决策路径首先进入翼辉控制基座,再被转化为稳定的蓝色控制脉冲驱动真实设备,执行结果沿数据流返回决策穹顶,形成感知、推演、决策、控制、执行、反馈和持续优化的完整闭环。 画面采用平视略微俯视的中景视角,上层表现自主决策,中层表现真实设备,下层表现精准控制基础,明确传达精准控制是工业智能体的可靠底座,自主决策是建立在其上的能力跃迁。 浅蓝白渐变背景,白色、银色、科技蓝为主色,少量橙色只用于选中方案和决策指令,界面轻盈克制,设备结构准确,线条有序,无分屏、无第二台对比设备、无复杂厂房、无杂乱HUD、无乱码。 左侧标题区域干净留白,放置主副标题文字: 主标题:"翼辉为工业智能体筑基" 副标题:"让设备从精准控制走向自主决策" 英文装饰小字:"INDUSTRIAL INTELLIGENCE" 文字排版精美,字体为现代无衬线粗黑体,科技感强,清晰可读。 画面中所有信息区域必须填充完整合理的内容,不得出现空白框、空白占位、横线待填写区域、空列表项、空单元格。 画面中所有二维码区域使用纯色方块占位符呈现,方块中央标注"二维码占位"文字,严禁生成任何可识别的二维码图案。
丶繁花落尽╭ァ曲终散
参考原图排版风格,制作一张信息科普图,主题是'嵌入式在机器人行业的应用',整体为科技商务风,白色背景,蓝色和橙色点缀。内容包括:一、核心应用模块(通用所有机器人):1.运动控制(最核心场景),驱动伺服电机、步进电机、舵机,实现机器人行走、关节转动、机械臂抓取。嵌入式 MCU/MPU 执行闭环控制算法(PID、模糊控制),精准控制转速、位置、力矩。典型芯片:STM32、ESP32、瑞萨、TI DSP,多用于小型机器人、机械臂。2.环境感知与传感器采集,对接各类传感器,由嵌入式端完成数据读取、滤波、预处理:距离 / 避障:超声波、红外、激光雷达;姿态定位:陀螺仪、加速度计、磁力计(IMU);视觉:摄像头(图像采集、简单识别);触觉 / 力觉:压力传感器、力矩传感器;温湿度、气体、碰撞检测等外设。3.人机交互 & 通信,本地交互:按键、显示屏、指示灯、语音模块、蜂鸣器;无线通信:WiFi、蓝牙、LoRa、4G/5G、CAN、RS485、以太网;多机 / 上位机通信:嵌入式端作为下位机,和 PC、平板、云端、遥控器数据交互。4.电源与整机管理,电池电量检测、充放电保护、功耗管控;整机电源分配、低压告警、休眠唤醒,延长续航(移动机器人刚需)。5.嵌入式实时操作系统(RTOS),机器人多任务并发(控电机 + 读传感器 + 通信),普遍搭载 RTOS:轻量型:FreeRTOS、RT-Thread、uC/OS;高性能:Linux(Yocto、Buildroot 定制嵌入式 Linux),用于复杂算法、视觉、自动驾驶机器人。二、按机器人品类细分应用:1.消费级家用机器人,扫地 / 拖地机器人:主控 MCU 负责轮组运动、悬崖避障、路径规划、风机控制、APP 蓝牙 / WiFi 联动。陪伴 / 教育机器人:语音唤醒、语音交互、表情屏控制、肢体动作驱动、早教逻辑执行。玩具机器人:简易舵机控制、声光互动、遥控信号解析,以低成本 8 位 / 32 位 MCU 为主。2.工业机器人(工业自动化核心),工业机械臂:多轴联动运动控制、力控抓取、轨迹插补,多用 DSP、高端 MCU、运动控制卡;AGV/AMR 移动小车:导航(磁条、二维码、SLAM)、自主避障、调度通信、车间组网;流水线机械手:高速定点抓取、节拍控制、IO 联动产线设备。3.服务 / 商用机器人,送餐 / 迎宾 / 导览机器人:自主导航、人体跟随、语音讲解、门禁 / 电梯联动;消杀 / 巡检机器人:环境数据采集、自主巡航、喷洒 / 巡检设备驱动、异常上报。4.特种机器人,无人机(空中机器人):飞控嵌入式系统(IMU 姿态解算、增稳、油门控制、定点悬停),是无人机灵魂;水下机器人 ROV:防水外设驱动、水压检测、水下通信、推进器控制;安防巡检机器人:云台摄像头转动、报警触发、红外测温、远程图传。5.人形机器人,全身数十个关节舵机 / 伺服同步控制,依赖高实时性嵌入式系统;足底力感知、平衡算法、步态控制,多采用嵌入式 Linux + 实时核架构,兼顾算力与实时性。三、主流硬件架构分工,纯 MCU 架构(低端、小型机器人):单颗 MCU 包揽所有功能,成本低、实时性强,适合玩具、小型舵机机器人、简易小车。MCU + MPU 双核心(主流中端机器人):MCU:负责实时控制(电机、传感器、IO),保证运动稳定;MPU(如 Linux 板:树莓派、瑞芯微、全志):负责视觉、SLAM、语音、上位交互、复杂算法。高端异构架构(人形、工业、大型服务机器人):嵌入式 Linux + FPGA/ASIC/AI 加速芯片,处理机器视觉、AI 识别、大算力算法。四、关键技术要点,实时性:机器人运动、避障要求微秒 / 毫秒级响应,RTOS、硬实时 Linux 是标配;驱动开发:传感器、电机、通信总线(CAN、I2C、SPI、UART)底层驱动是基础;总线应用:工业机器人、多关节设备大量使用CAN 总线做设备互联;低功耗:移动机器人、便携机器人需做嵌入式功耗优化。结尾总结:嵌入式系统就是机器人的 “大脑 + 神经 + 肌肉控制器”,小到玩具舵机,大到工业机械臂、人形机器人,所有硬件动作、感知、交互都由嵌入式技术实现。主标题为蓝色大号字体,分区标题使用蓝色背景白色字体,内容框使用蓝色描边,重点文字用橙色标注,整体排版清晰,图文布局参照原图,比例为16:9
1q933w61wmiou6f4-HB
在基座上方、机械臂底座前方的位置,加入一个醒目的立体发光"AI"字样,凸显AI元素。AI字样采用科技蓝渐变发光效果,带有轻微的悬浮感和底部光晕,字体为粗体无衬线立体字,大小适中不遮挡机械臂主体,与整体科技风格协调统一。其余画面元素、构图、配色、文案均保持不变。
丶繁花落尽╭ァ曲终散
制造企业数字化转型逻辑场景,MES系统作为核心中枢,分别连接ERP系统、WMS系统和现场生产设备,整体采用科技蓝配色方案,所有文字均使用中文,科技感数据可视化示意图
GD1158806842
去掉选中区域文字及线
丶繁花落尽╭ァ曲终散
16:9横版工业科技展会主视觉KV海报,高端C4D与Octane商业广告质感,8K超高清,画面精致,光线通透,材质真实。 画面只设置一套核心生产系统,所有主体集中在画面右侧,左侧保留干净的标题空间用于放置主副标题文字。 中央是一台银白色六轴机械臂,面对齿轮、轴件、圆柱件、方形壳体和异形零件随机进入的混流生产线,机械臂配备工业视觉相机、力矩传感器和自动换刀机构,结构精密准确。 机械臂下方是一座半透明翼辉工业控制基座,内部清晰呈现实操作系统、工业控制器、I/O模块、伺服驱动、工业网络和安全控制单元;基座表面覆盖克制的蓝色坐标网格,抓取点、避障点、换刀点和放置点准确落在网格节点上,稳定、等距的蓝色时序脉冲从基座传递至机械臂各关节、夹具、传送线和AGV,表现毫米级轨迹控制、确定性响应和可靠执行。 机械臂上方形成一座半透明翼辉A形决策穹顶,工业视觉、传感器、零件状态、质量要求和设备健康数据以有序蓝色数据束向穹顶汇聚;穹顶内部展开三种大小一致的毛玻璃行动方案,分别表现直接抓取、视觉检测和自动换刀装配,两种蓝色方案处于待选状态,一种橙色方案被系统选中。 橙色决策路径首先进入翼辉控制基座,再被转化为稳定的蓝色控制脉冲驱动真实设备,执行结果沿数据流返回决策穹顶,形成感知、推演、决策、控制、执行、反馈和持续优化的完整闭环。 画面采用平视略微俯视的中景视角,上层表现自主决策,中层表现真实设备,下层表现精准控制基础,明确传达精准控制是工业智能体的可靠底座,自主决策是建立在其上的能力跃迁。 浅蓝白渐变背景,白色、银色、科技蓝为主色,少量橙色只用于选中方案和决策指令,界面轻盈克制,设备结构准确,线条有序,无分屏、无第二台对比设备、无复杂厂房、无杂乱HUD、无乱码。 左侧标题区域干净留白,放置主副标题文字: 主标题:"翼辉为工业智能体筑基" 副标题:"让设备从精准控制走向自主决策" 英文装饰小字:"INDUSTRIAL INTELLIGENCE" 文字排版精美,字体为现代无衬线粗黑体,科技感强,清晰可读。 画面中所有信息区域必须填充完整合理的内容,不得出现空白框、空白占位、横线待填写区域、空列表项、空单元格。 画面中所有二维码区域使用纯色方块占位符呈现,方块中央标注"二维码占位"文字,严禁生成任何可识别的二维码图案。
丶繁花落尽╭ァ曲终散
清新轻奢时尚风,16:9 横版综合展板,纯净白底色 + 柔粉浅细边框,雅致青蓝 + 暖杏橙高级柔和配色,色调和谐高级耐看,排版多图优先、弱化文字、稀疏排版: 顶部居中:青蓝渐变主标题:"基于具身智能体的新型人机协作创新",暖杏橙纤细分割线修饰。 左上大图区:具身智能体人机协作主视觉大图,人形机器人科技全景展示。 左下图区:工业、服务、教育多场景作业意境科技图。 右侧上图:项目研究背景极简卡片,大面积留白,文字稀疏。 右侧中图:设计理念 + 协作方案合并卡片,智能机械配图展示,字少图多。 底部图片区:智能传感、算法交互简约图标配图。 底部文字区:创新思维 + 创作感悟整合单张卡片,弱化文字排版。 整体三处图片板块、文字压缩、图片为主、配色雅致时尚、排版通透大气、高清渲染
1qzvd74578o7layQ-HB
将第一张架构图修改为第二张图的样式和配色,使用蓝色白色为主的配色,模块样式保持和第二张参考图一致,保留第一张图中所有的文字内容和架构层级,输出重新设计后的架构图
1q043mnncf-HB
将海报背景替换为浅色系,保持原有文字和图案内容不变,整体风格干净明亮,适合AI机器人大会展台展示
1q7v7q7zmd-HB
AI机器人大会展台横版海报,科技感风格,开场白展示公司介绍和发展史,重点突出AI机器人、机器狗领域配件材料的特点和优势,画面包含机器人和机器狗元素,整体现代科技风,适合展会展台展示
1q7v7q7zmd-HB
16:9横版股市财经海报,高级钢蓝色工业风背景,带有智能工厂和机械臂的科技图案以及制造业数据曲线,中央醒目白色大字标题"智能制造,工业升级的核心赛道",下方橙色小字"机器人+自动化+工业软件",整体风格硬核工业,钢蓝机械风,高级制造科技主题
1r9zpm3d9y63UNFw-HB
16:9横版工业科技展会主视觉KV,高端C4D与Octane商业广告质感,超高清画质,零件金属细节清晰锐利,光线通透,材质真实。 核心主题:"翼辉为工业智能体筑基,让设备从精准控制走向自主决策" 画面采用正视略微俯视的中景视角,左侧约35%保留干净完整的浅蓝白标题留白,所有核心工业场景集中在右侧。 画面只设置一套工业制造系统: 中央是一台结构准确、关节和线缆清晰的银白色六轴工业机械臂,面对一条完整的模块化混流生产线,传送线上随机进入银色齿轮、深灰色电子设备壳体和银灰色异形精密连接件,三种零件的形状、方向和加工要求不同,使机械臂无法使用同一套固定程序重复处理。 传送线上方设置一台安装在银白色龙门支架上的工业视觉相机,浅蓝色识别光域覆盖当前零件,只显示零件轮廓、中心定位点、朝向和抓取候选点。 机械臂上方横向悬浮三个大小一致的毛玻璃方案卡片: - 左侧蓝色卡片:"直接抓取方案",配机械臂抓取图标,显示预估时间和置信度数据,处于待选状态 - 中间橙色发光卡片:"视觉检测方案",配瞄准镜检测图标,显示预估时间和置信度数据,标注"已选中",处于高亮选中状态 - 右侧蓝色卡片:"自动换刀装配方案",配换刀机构图标,显示预估时间和置信度数据,处于待选状态 机械臂下方是一座半透明翼辉工业控制基座,内部清晰呈现实时操作系统、工业控制器、I/O模块、伺服驱动、工业网络和安全控制单元六个模块,每个模块有对应设备实物和名称标注;基座表面覆盖克制的蓝色坐标网格,抓取点、避障点、换刀点和放置点准确落在网格节点上,稳定、等距的蓝色时序脉冲从基座传递至机械臂各关节、夹具、传送线和AGV小车。 基座底部有四个圆形参数标签:毫米级轨迹控制、确定性响应、稳定可靠执行、安全防护,各配对应参数数值。 数据流向:工业视觉相机和传感器数据以蓝色数据束向上汇聚至三个方案卡片,橙色选中方案的决策路径向下进入翼辉控制基座,再被转化为稳定的蓝色控制脉冲驱动机械臂和生产线执行,执行结果沿右侧数据流返回上方方案区,形成感知、推演、决策、控制、执行、反馈、持续优化的完整闭环。 上层表现自主决策(三个方案卡片+数据汇聚),中层表现真实设备(机械臂+生产线+视觉相机),下层表现精准控制基础(控制基座+模块+参数),明确传达精准控制是工业智能体的可靠底座,自主决策是建立在其上的能力跃迁。 浅蓝白渐变背景,白色、银色、科技蓝为主色,少量橙色只用于选中方案和决策指令,界面轻盈克制,设备结构准确,线条有序,无分屏、无第二台对比设备、无复杂厂房、无杂乱HUD、无乱码。 左侧标题区域放置文字: 主标题:"翼辉为工业智能体筑基" 副标题:"让设备从精准控制走向自主决策" 英文装饰小字:"INDUSTRIAL INTELLIGENCE" 左下角有二维码占位方块。 文字排版精美,现代无衬线粗黑体,科技感强,清晰可读。 画面中所有信息区域必须填充完整合理内容,不得出现空白框、空白占位、空列表项、空单元格。 画面中所有二维码区域使用纯色方块占位符呈现,方块中央标注"二维码占位"文字,严禁生成任何可识别的二维码图案。
丶繁花落尽╭ァ曲终散
将这张系统架构图设置为透明底色,保留所有内容不变,将所有文字颜色修改为白色,各个文本框和色块保持原本的颜色不变
用户2858
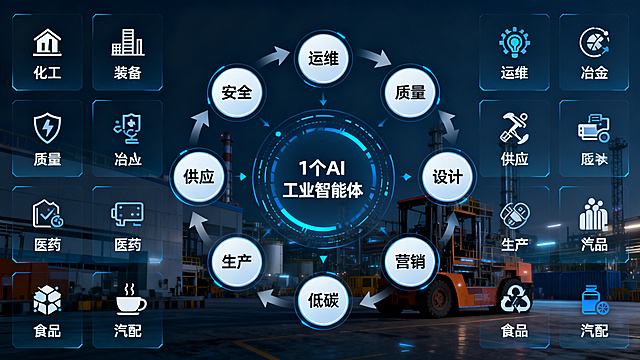
"1+8+N"数字化赋能体系架构图,中心是"1个AI工业智能体",环绕中心8个节点分别标注:安全·运维·质量·供应·设计·生产·营销·低碳,外围矩阵排列多个行业图标,包含化工·装备·冶金·医药·食品·汽配等,用动态箭头连接环形架构,整体为清晰专业的信息图风格
696q0271q73M_HA-HB
3D渲染品牌主视觉海报,C4D风格,OC渲染器质感,8K超清,蓝白色调,纯白色极简背景,画面干净高级留白充足。画面中央上方悬浮一颗发光的AI大脑,半透明蓝色科技质感,表面有神经网络光效流动,深蓝色高光点缀,象征AI智能核心。AI大脑下方中间层是软件系统界面,多层悬浮透明玻璃质感UI面板,UI/UX风格,有数据图表、代码流、模块图标,蓝白渐变配色,界面简洁精致,象征软件系统层。画面底部是智能硬件层,等轴测视角排列着简约的智能硬件设备:工业机械臂、智能传感器、服务器机柜、AGV小车,造型极简科技感,银蓝配色,深蓝色高光。三层结构通过发光的数据流线条自上而下连接,形成AI大脑+软件系统+智能硬件的一体化闭环场景,光线流动,科技感十足。整体冷色调蓝白渐变,透明科技感,空间层次分明,版式精美,构图居中对称。画面顶部主标题文字"AI一体化",副标题"AI大脑 · 软件系统 · 智能硬件"。画面中所有信息区域、界面面板必须填充完整合理的内容,不得出现空白框或占位。画面中所有二维码区域使用纯色方块占位符呈现,方块中央标注"二维码占位"文字,严禁生成任何可识别的二维码图案。
荞0724
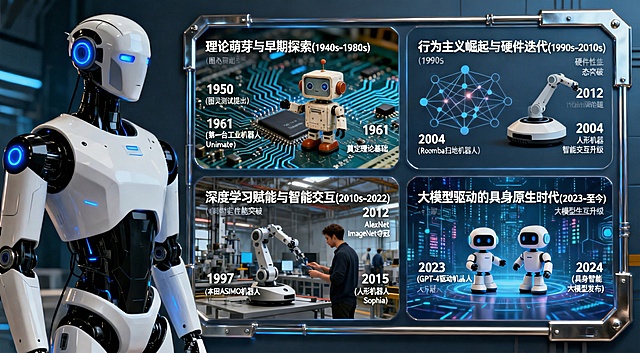
复刻这张人工智能机器人发展历程海报,左侧是白黑配色带蓝色灯光的人形机器人,右侧四个板块分别是理论萌芽与早期探索(1940s-1980s)、行为主义崛起与硬件迭代(1990s-2010s)、深度学习赋能与智能交互(2010s-2022)、大模型驱动的具身原生时代(2023-至今),每个板块包含对应机器人、年份信息和核心贡献描述,整体科技蓝调工业风,金属质感边框
GD733114348
重新生成,将视角改为标准正视图(平视正面视角,无俯视角度)。所有元素保持不变:左侧标题区、中央银白色六轴机械臂、混流生产线上的齿轮/壳体/异形零件、龙门支架工业视觉相机、上方三个方案卡片(直接抓取/视觉检测已选中橙色/自动换刀装配)、下方半透明翼辉工业控制基座及六个模块、底部四个参数标签、蓝色数据脉冲和决策闭环数据流、二维码占位。仅调整视角为正视图,设备正面朝向观众,生产线横向水平延伸,基座正面展示,构图对称稳重。整体风格、配色、光效、文案内容全部保持与原图一致。
丶繁花落尽╭ァ曲终散
重新设计这张清科灵境具身智能复合机器人竖版海报,9:16比例,重新布局。具体要求: 【顶部区域】 - 左上角只保留清科灵境logo(蓝色圆形标志),不要清科灵境文字 - 中央主标题:"具身智能复合机器人" 黑色超大粗体字(主标题不要清科灵境四个字) - 副标题:"实验室操作机器人引领者" 【中上区域 - 产品主视觉】 - 清科灵境复合机器人产品图放大居中展示,占据更大视觉面积,更有冲击力 - 白色科技感背景带电路线条和光点 【中部区域 - 四大核心优势 2x2网格布局】 - 四个核心模块改为两行两列网格布局,每个卡片配图标+标题+内容: 左上:组成 - 工业AGV、协作机械臂、末端夹爪及快换装置、智能控制和任务调度系统 右上:智能操作系统 - 基于自主Dora OS开发 左下:AI功能 - 深度融合世界模型、多模态感知与AI视觉识别算法 右下:智能化功能 - 实时理解环境语义,构建"感知—理解—规划—执行—反馈"完整闭环 【中下部 - 场景应用】 - 标题:场景应用工艺软件 - 内容:面向实验室专用工艺软件包,精准操控试剂瓶、仪器面板等实验器具,胜任移液、分装、离心、开盖/关盖等复杂工序,有效替代人工完成重复、高精度或高危操作,显著降低人为误差与生物安全风险。 【下部 - 技术参数表格】 - 标题:主要技术参数 - 两列清晰表格: 机械臂负载 5kg | 负载 >100kg 机械臂重复定位精度 0.02mm | 外部通讯 工业WiFi 机械臂末端最大速度 >3m/s | 电池容量 48V50Ah AGV定位精度 ±10mm | 续航时间 持续工作>6h AGV运行速度 最大1.5m/s | 充电时间 2h | 二次开发 SDK/Scratch图形化编程 【右侧 - 应用场合 竖向标签】 - 沿右侧竖向排列7个应用场合图标+标签:生命科学 / 制药 / 细胞治疗 / 化学化工 / 材料研发 / 仓储物流 / 智能制造产线 【底部标语】 - 深蓝色底条,白色大字:"作为新型具身智能生产力单元,助力客户实现全流程无人化、智能化升级" 整体布局更紧凑合理,视觉重心突出,信息层级清晰,所有文字清晰易读。画面中所有数字必须精确渲染,不得错位、遗漏或编造。
用户3UlC9HN3
2.5D风格AI智能生态原生框架图,深蓝色纯色背景#03184A,蓝色为主色调,紫色点缀,高清科技感。画面中心是一个发光的AI核心球体,向外辐射四个模块,呈环形或放射状布局: 1. 左上模块:即插即用组件框架,展示模块化积木式组件拼接的2.5D图标,配文字"即插即用组件框架",说明AI能够定制开发新的工作组件 2. 右上模块:知识沉淀反哺模型,展示循环箭头和数据库/大脑图标,形成正向循环闭环,配文字"知识沉淀反哺模型" 3. 左下模块:业务驱动自动调整,展示业务流程节点自动重组变化的2.5D示意图,配文字"业务驱动自动调整",说明业务变化驱动AI自动调整流程和组件 4. 右下模块:三方协同共生生态,展示供应商、客户、AI三个角色图标相互连接形成生态网络,配文字"三方协同共生生态" 整体采用2.5D等距视角,科技感线条和发光效果,蓝色为主紫色点缀,模块之间有连接线和数据流,画面清晰专业,适合PPT演示使用,无多余装饰,构图平衡
耗子1988225
产业链信息图,9:16竖版,清晰分层展示物理AI具身智能产业链:分为上游物理AI大脑(标注世界模型、VLA、工业仿真平台)、中游核心硬件(标注谐波减速器、伺服电机、传感器等)、下游具身智能落地场景(分别标注短期确定性赛道和中长期赛道),科技金融风格,深蓝主色调,清晰文字排版,突出产业链结构。
67rn073cr2jdcofn-HB
惠君杨
工厂大屏
寻找胡萝卜的丑兔子
将系统架构图的透明背景替换为提供的深蓝色立体方块背景图,保留原图所有内容、文字白色和框线颜色不变,适配背景尺寸
用户2858
双栏蓝色科技风工业物联网宣传长图,左侧为能源管理场景,展示电表、传感器数据汇聚上云,包含数据界面和网关设备;右侧为智能工厂场景,展示PLC数据采集、MES/SCADA系统集成,包含数据大屏和工业设备;整体风格和布局参考示例图,深蓝色科技背景,3D渲染,干净专业商业宣传风格
4p4LM6OK