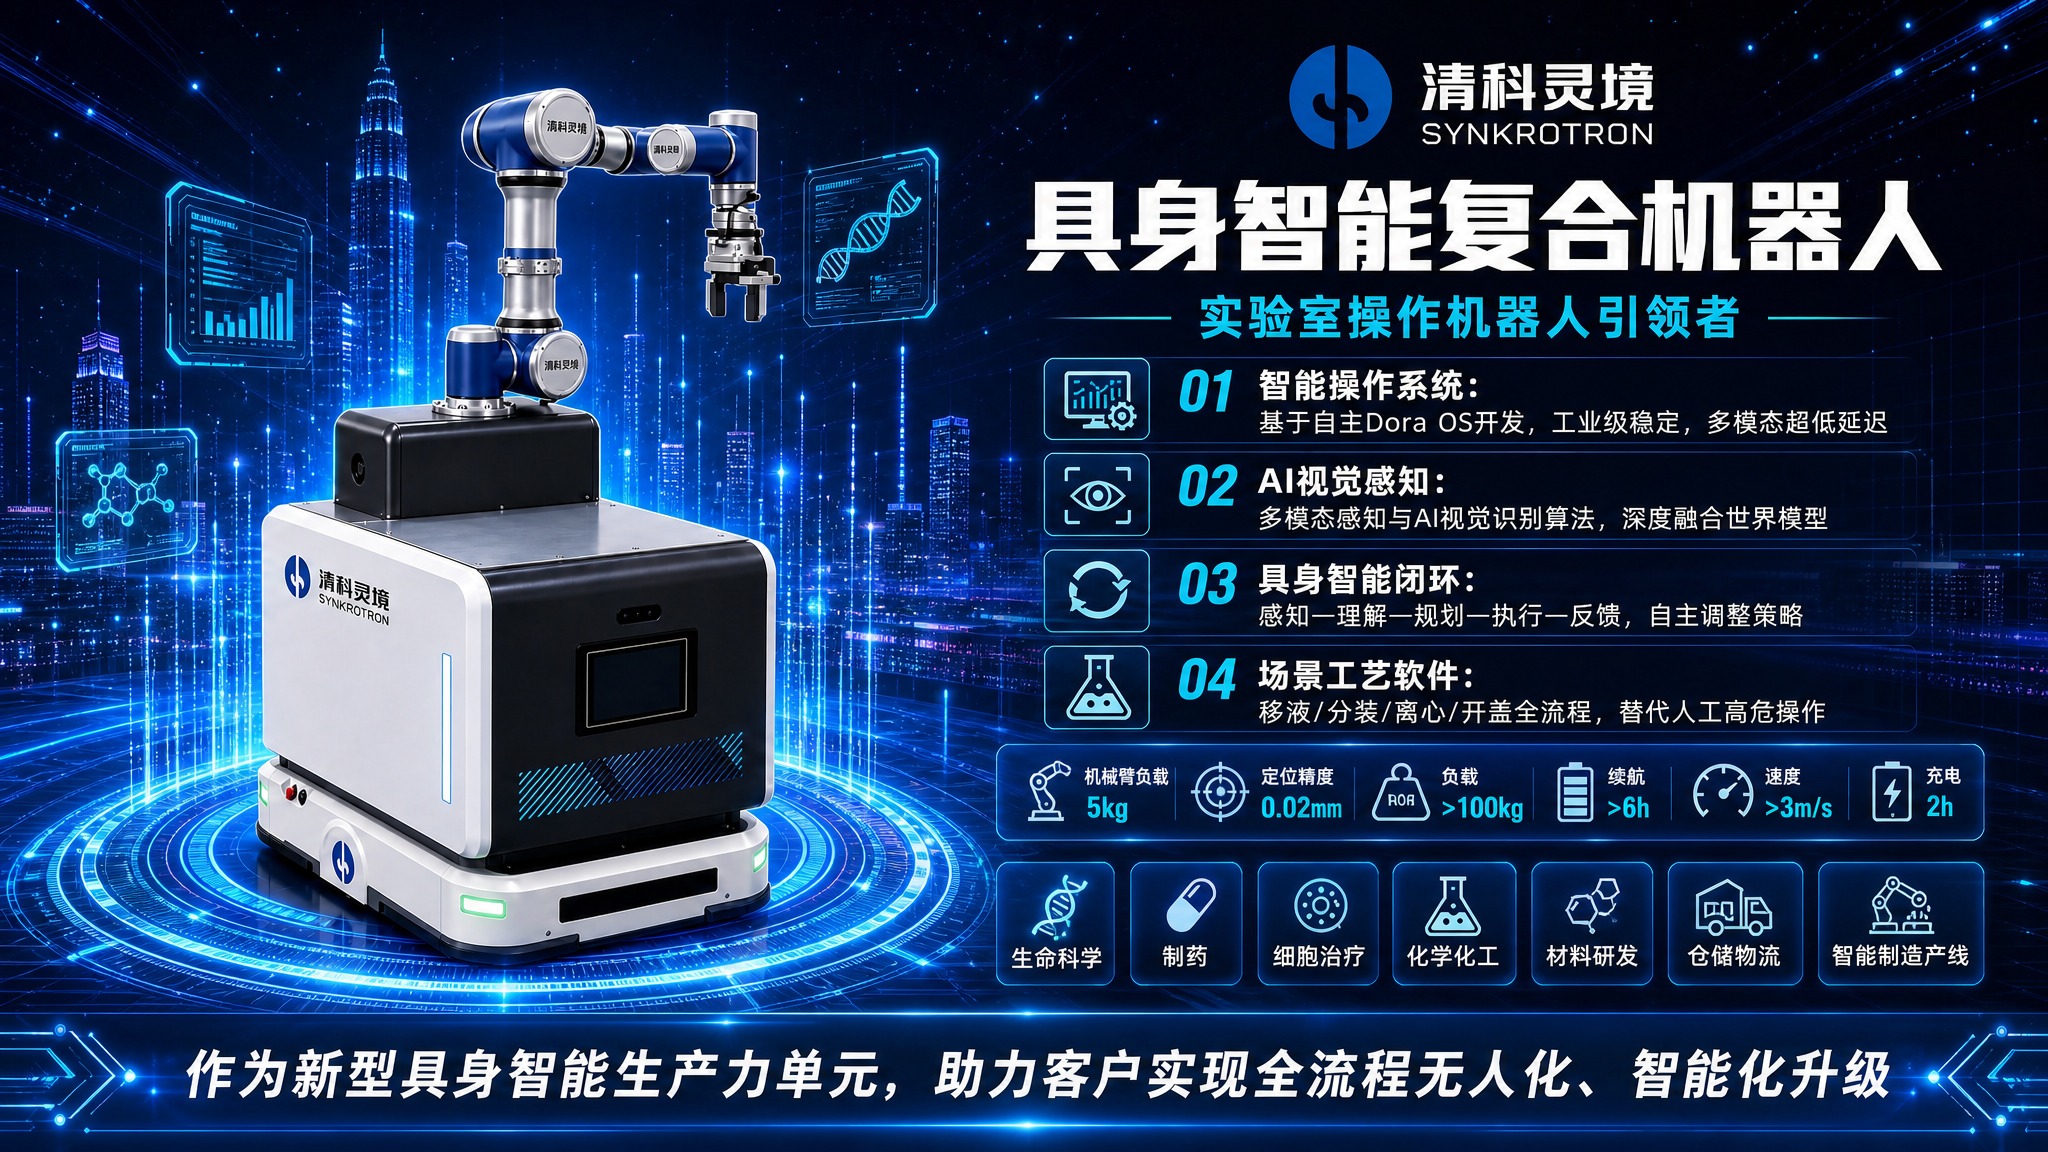

基于这张深蓝科技风横版海报,充实内容,让画面更丰富饱满。具体修… - 图片创意预览

基于这张深蓝科技风横版海报,充实内容,让画面更丰富饱满。具体修…

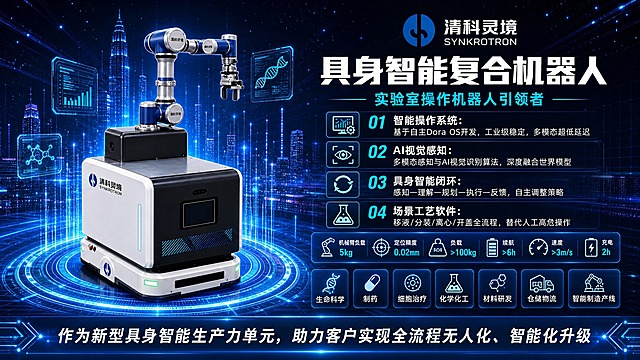
基于这张深蓝科技风横版海报,充实内容,让画面更丰富饱满。具体修改: 1. 【产品区增强】机器人周围增加更多蓝色光束、数据粒子流、全息投影效果,脚下增加发光科技圆盘和数据波纹,背景增加更多城市科技剪影

用户头像

用户3UlC9HN3

2026.09.20
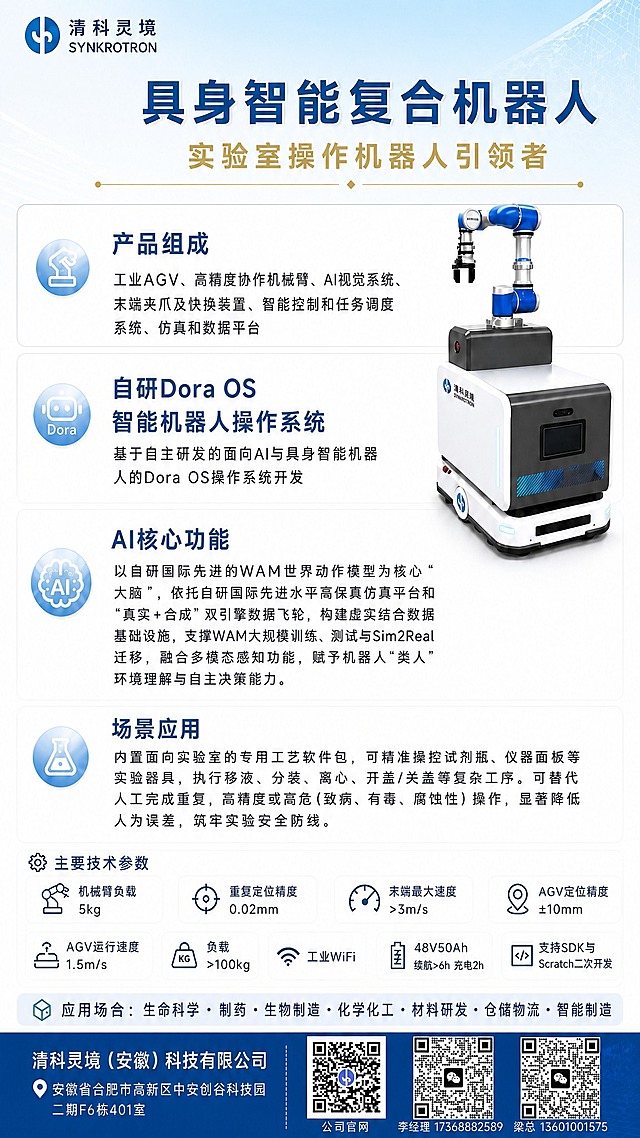
重新设计这张具身智能复合机器人竖版海报,9:16比例。使用这张清科灵境复合机器人产品图(蓝白机械臂+AGV移动底座,正面视角,带屏幕和灯带)作为主视觉。具体要求: 【顶部区域】 - 左上角:完整的清科灵境公司logo,蓝色圆形标志 + "清科灵境 SYNKROTRON"中英文文字,完整呈现 - 中央主标题:"具身智能复合机器人" 黑色超大粗体字 - 副标题:"实验室操作机器人引领者" 【中上区域 - 产品主视觉】 - 这台清科灵境复合机器人产品图作为核心主视觉,放大居中展示,占据画面核心位置 - 背景为白色科技感场景,带淡蓝色电路线条、光点粒子,营造科技氛围 【中部区域 - 四大核心模块 2x2网格】 - 两行两列四个卡片,每个配图标+标题+内容: 左上:组成 - 工业AGV、协作机械臂、末端夹爪及快换装置、智能控制和任务调度系统 右上:智能操作系统 - 基于自主Dora OS开发 左下:AI功能 - 深度融合世界模型、多模态感知与AI视觉识别算法 右下:智能化功能 - 实时理解环境语义,构建"感知—理解—规划—执行—反馈"完整闭环 【中下部 - 场景应用工艺软件】 - 标题:场景应用工艺软件 - 内容:面向实验室专用工艺软件包,精准操控试剂瓶、仪器面板等实验器具,胜任移液、分装、离心、开盖/关盖等复杂工序,有效替代人工完成重复、高精度或高危操作,显著降低人为误差与生物安全风险。 【下部 - 主要技术参数】 - 标题:主要技术参数 - 两列表格: 机械臂负载 5kg | 负载 >100kg 机械臂重复定位精度 0.02mm | 外部通讯 工业WiFi 机械臂末端最大速度 >3m/s | 电池容量 48V50Ah AGV定位精度 ±10mm | 续航时间 持续工作>6h AGV运行速度 最大1.5m/s | 充电时间 2h | 二次开发 SDK/Scratch图形化编程 【右侧 - 应用场合竖向标签】 - 沿右侧竖向排列:生命科学 / 制药 / 细胞治疗 / 化学化工 / 材料研发 / 仓储物流 / 智能制造产线 【底部标语】 - 深蓝色底条,白色大字:"作为新型具身智能生产力单元,助力客户实现全流程无人化、智能化升级" 整体布局合理,视觉重心突出,信息层级清晰,所有文字清晰易读。画面中所有数字必须精确渲染,不得错位、遗漏或编造。重新设计这张具身智能复合机器人竖版海报,9:16比例。使用这张清科灵境复合机器人产品图(蓝白机械臂+AGV移动底座,正面视角,带屏幕和灯带)作为主视觉。具体要求:

【顶部区域】
- 左上角:完整的清科灵境公司logo,蓝色圆形标志 + "清科灵境 SYNKROTRON"中英文文字,完整呈现
- 中央主标题:"具身智能复合机器人" 黑色超大粗体字
- 副标题:"实验室操作机器人引领者"

【中上区域 - 产品主视觉】
- 这台清科灵境复合机器人产品图作为核心主视觉,放大居中展示,占据画面核心位置
- 背景为白色科技感场景,带淡蓝色电路线条、光点粒子,营造科技氛围

【中部区域 - 四大核心模块 2x2网格】
- 两行两列四个卡片,每个配图标+标题+内容:
  左上:组成 - 工业AGV、协作机械臂、末端夹爪及快换装置、智能控制和任务调度系统
  右上:智能操作系统 - 基于自主Dora OS开发
  左下:AI功能 - 深度融合世界模型、多模态感知与AI视觉识别算法
  右下:智能化功能 - 实时理解环境语义,构建"感知—理解—规划—执行—反馈"完整闭环

【中下部 - 场景应用工艺软件】
- 标题:场景应用工艺软件
- 内容:面向实验室专用工艺软件包,精准操控试剂瓶、仪器面板等实验器具,胜任移液、分装、离心、开盖/关盖等复杂工序,有效替代人工完成重复、高精度或高危操作,显著降低人为误差与生物安全风险。

【下部 - 主要技术参数】
- 标题:主要技术参数
- 两列表格:
  机械臂负载 5kg | 负载 >100kg
  机械臂重复定位精度 0.02mm | 外部通讯 工业WiFi
  机械臂末端最大速度 >3m/s | 电池容量 48V50Ah
  AGV定位精度 ±10mm | 续航时间 持续工作>6h
  AGV运行速度 最大1.5m/s | 充电时间 2h
   | 二次开发 SDK/Scratch图形化编程

【右侧 - 应用场合竖向标签】
- 沿右侧竖向排列:生命科学 / 制药 / 细胞治疗 / 化学化工 / 材料研发 / 仓储物流 / 智能制造产线

【底部标语】
- 深蓝色底条,白色大字:"作为新型具身智能生产力单元,助力客户实现全流程无人化、智能化升级"

整体布局合理,视觉重心突出,信息层级清晰,所有文字清晰易读。画面中所有数字必须精确渲染,不得错位、遗漏或编造。
将这张清科灵境具身智能复合机器人的横版海报重新设计为竖版9:16比例,保留所有内容元素,重新排版布局。具体要求: 【顶部区域】 - 左上角:清科灵境logo + "清科灵境 SYNKROTRON"文字 - 中央主标题:"清科灵境具身智能复合机器人" 黑色粗体大字 - 副标题:"实验室操作机器人引领者" 【中上区域 - 产品主图】 - 清科灵境复合机器人产品图居中放大展示(蓝白机械臂+AGV底座),白色科技感背景带电路线条 【中部区域 - 四大核心模块】 - 四个模块竖向排列,每个模块左图标右文字: 1. 组成:工业AGV、协作机械臂、末端夹爪及快换装置、智能控制和任务调度系统 2. 智能机器人操作系统软件:基于自主Dora OS开发 3. AI功能:深度融合世界模型、多模态感知与AI视觉识别算法 4. 智能化功能:实时理解环境语义、动态评估风险并自主调整策略,构建"感知—理解—规划—执行—反馈"完整闭环 【中下部 - 场景应用工艺软件】 - 标题:场景应用工艺软件 - 内容:面向实验室专用工艺软件包,精准操控试剂瓶、仪器面板等实验器具,胜任移液、分装、离心、开盖/关盖等复杂工序,有效替代人工完成重复、高精度或高危操作,显著降低人为误差与生物安全风险。 【下部 - 主要技术参数】 - 标题:主要技术参数 - 两列参数表格: 左列:机械臂负载5kg / 机械臂重复定位精度0.02mm / 机械臂末端最大速度>3m/s / AGV定位精度±10mm / AGV运行速度最大可达1.5m/s 右列:负载>100kg / 外部通讯工业WiFi / 电池容量48V50Ah / 续航时间持续工作>6h / 充电时间2h / 二次开发支持SDK二次开发、Scratch图形化编程开发 【右侧 - 应用场合】 - 竖向排列应用场合标签:生命科学 / 制药 / 细胞治疗 / 化学化工 / 材料研发 / 仓储物流 / 智能制造产线 【底部】 - 深蓝色底条,白色文字标语:"作为新型具身智能生产力单元,助力客户实现全流程无人化、智能化升级" 整体风格:白底+蓝色科技元素,专业简洁,信息层级清晰,所有文字清晰可读。画面中所有数字必须精确渲染,不得错位、遗漏或编造。将这张清科灵境具身智能复合机器人的横版海报重新设计为竖版9:16比例,保留所有内容元素,重新排版布局。具体要求:

【顶部区域】
- 左上角:清科灵境logo + "清科灵境 SYNKROTRON"文字
- 中央主标题:"清科灵境具身智能复合机器人" 黑色粗体大字
- 副标题:"实验室操作机器人引领者"

【中上区域 - 产品主图】
- 清科灵境复合机器人产品图居中放大展示(蓝白机械臂+AGV底座),白色科技感背景带电路线条

【中部区域 - 四大核心模块】
- 四个模块竖向排列,每个模块左图标右文字:
  1. 组成:工业AGV、协作机械臂、末端夹爪及快换装置、智能控制和任务调度系统
  2. 智能机器人操作系统软件:基于自主Dora OS开发
  3. AI功能:深度融合世界模型、多模态感知与AI视觉识别算法
  4. 智能化功能:实时理解环境语义、动态评估风险并自主调整策略,构建"感知—理解—规划—执行—反馈"完整闭环

【中下部 - 场景应用工艺软件】
- 标题:场景应用工艺软件
- 内容:面向实验室专用工艺软件包,精准操控试剂瓶、仪器面板等实验器具,胜任移液、分装、离心、开盖/关盖等复杂工序,有效替代人工完成重复、高精度或高危操作,显著降低人为误差与生物安全风险。

【下部 - 主要技术参数】
- 标题:主要技术参数
- 两列参数表格:
  左列:机械臂负载5kg / 机械臂重复定位精度0.02mm / 机械臂末端最大速度>3m/s / AGV定位精度±10mm / AGV运行速度最大可达1.5m/s
  右列:负载>100kg / 外部通讯工业WiFi / 电池容量48V50Ah / 续航时间持续工作>6h / 充电时间2h / 二次开发支持SDK二次开发、Scratch图形化编程开发

【右侧 - 应用场合】
- 竖向排列应用场合标签:生命科学 / 制药 / 细胞治疗 / 化学化工 / 材料研发 / 仓储物流 / 智能制造产线

【底部】
- 深蓝色底条,白色文字标语:"作为新型具身智能生产力单元,助力客户实现全流程无人化、智能化升级"

整体风格:白底+蓝色科技元素,专业简洁,信息层级清晰,所有文字清晰可读。画面中所有数字必须精确渲染,不得错位、遗漏或编造。
重新设计这张清科灵境具身智能复合机器人竖版海报,9:16比例,重新布局。具体要求: 【顶部区域】 - 左上角只保留清科灵境logo(蓝色圆形标志),不要清科灵境文字 - 中央主标题:"具身智能复合机器人" 黑色超大粗体字(主标题不要清科灵境四个字) - 副标题:"实验室操作机器人引领者" 【中上区域 - 产品主视觉】 - 清科灵境复合机器人产品图放大居中展示,占据更大视觉面积,更有冲击力 - 白色科技感背景带电路线条和光点 【中部区域 - 四大核心优势 2x2网格布局】 - 四个核心模块改为两行两列网格布局,每个卡片配图标+标题+内容: 左上:组成 - 工业AGV、协作机械臂、末端夹爪及快换装置、智能控制和任务调度系统 右上:智能操作系统 - 基于自主Dora OS开发 左下:AI功能 - 深度融合世界模型、多模态感知与AI视觉识别算法 右下:智能化功能 - 实时理解环境语义,构建"感知—理解—规划—执行—反馈"完整闭环 【中下部 - 场景应用】 - 标题:场景应用工艺软件 - 内容:面向实验室专用工艺软件包,精准操控试剂瓶、仪器面板等实验器具,胜任移液、分装、离心、开盖/关盖等复杂工序,有效替代人工完成重复、高精度或高危操作,显著降低人为误差与生物安全风险。 【下部 - 技术参数表格】 - 标题:主要技术参数 - 两列清晰表格: 机械臂负载 5kg | 负载 >100kg 机械臂重复定位精度 0.02mm | 外部通讯 工业WiFi 机械臂末端最大速度 >3m/s | 电池容量 48V50Ah AGV定位精度 ±10mm | 续航时间 持续工作>6h AGV运行速度 最大1.5m/s | 充电时间 2h | 二次开发 SDK/Scratch图形化编程 【右侧 - 应用场合 竖向标签】 - 沿右侧竖向排列7个应用场合图标+标签:生命科学 / 制药 / 细胞治疗 / 化学化工 / 材料研发 / 仓储物流 / 智能制造产线 【底部标语】 - 深蓝色底条,白色大字:"作为新型具身智能生产力单元,助力客户实现全流程无人化、智能化升级" 整体布局更紧凑合理,视觉重心突出,信息层级清晰,所有文字清晰易读。画面中所有数字必须精确渲染,不得错位、遗漏或编造。重新设计这张清科灵境具身智能复合机器人竖版海报,9:16比例,重新布局。具体要求:

【顶部区域】
- 左上角只保留清科灵境logo(蓝色圆形标志),不要清科灵境文字
- 中央主标题:"具身智能复合机器人" 黑色超大粗体字(主标题不要清科灵境四个字)
- 副标题:"实验室操作机器人引领者"

【中上区域 - 产品主视觉】
- 清科灵境复合机器人产品图放大居中展示,占据更大视觉面积,更有冲击力
- 白色科技感背景带电路线条和光点

【中部区域 - 四大核心优势 2x2网格布局】
- 四个核心模块改为两行两列网格布局,每个卡片配图标+标题+内容:
  左上:组成 - 工业AGV、协作机械臂、末端夹爪及快换装置、智能控制和任务调度系统
  右上:智能操作系统 - 基于自主Dora OS开发
  左下:AI功能 - 深度融合世界模型、多模态感知与AI视觉识别算法
  右下:智能化功能 - 实时理解环境语义,构建"感知—理解—规划—执行—反馈"完整闭环

【中下部 - 场景应用】
- 标题:场景应用工艺软件
- 内容:面向实验室专用工艺软件包,精准操控试剂瓶、仪器面板等实验器具,胜任移液、分装、离心、开盖/关盖等复杂工序,有效替代人工完成重复、高精度或高危操作,显著降低人为误差与生物安全风险。

【下部 - 技术参数表格】
- 标题:主要技术参数
- 两列清晰表格:
  机械臂负载 5kg | 负载 >100kg
  机械臂重复定位精度 0.02mm | 外部通讯 工业WiFi
  机械臂末端最大速度 >3m/s | 电池容量 48V50Ah
  AGV定位精度 ±10mm | 续航时间 持续工作>6h
  AGV运行速度 最大1.5m/s | 充电时间 2h
   | 二次开发 SDK/Scratch图形化编程

【右侧 - 应用场合 竖向标签】
- 沿右侧竖向排列7个应用场合图标+标签:生命科学 / 制药 / 细胞治疗 / 化学化工 / 材料研发 / 仓储物流 / 智能制造产线

【底部标语】
- 深蓝色底条,白色大字:"作为新型具身智能生产力单元,助力客户实现全流程无人化、智能化升级"

整体布局更紧凑合理,视觉重心突出,信息层级清晰,所有文字清晰易读。画面中所有数字必须精确渲染,不得错位、遗漏或编造。
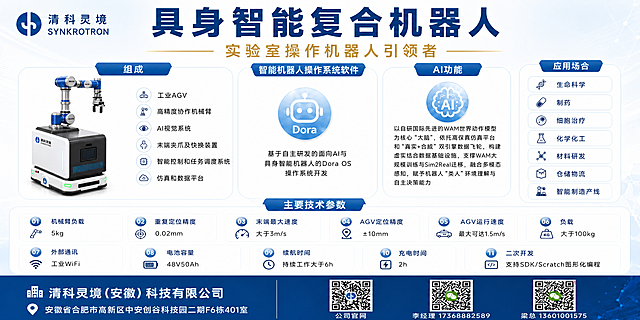
基于这张血液样本自动化前处理与检测平台横版海报,将中间三大核心技术优势模块的内容全部替换为具身智能复合机器人的内容,重新设计为具身智能复合机器人主题的横版海报。具体修改如下: 【顶部标题】 - 主标题改为:"具身智能复合机器人" 深蓝色超大粗体字 - 副标题改为:"实验室操作机器人引领者" 金色 【中间三大模块全部替换为以下内容】 - 左侧模块(原AI异常检测):标题改为"组成",内容改为"工业AGV、高精度协作机械臂、AI视觉系统、末端夹爪及快换装置、智能控制和任务调度系统、仿真和数据平台" - 中间模块(原Dora操作系统):标题改为"智能机器人操作系统软件",内容改为"基于自主研发的面向AI与具身智能机器人的Dora OS操作系统开发" - 右侧模块(原VLA算法):标题改为"AI功能",内容改为"以自研国际先进的WAM世界动作模型为核心'大脑',依托高保真仿真平台和'真实+合成'双引擎数据飞轮,构建虚实结合数据基础设施,支撑WAM大规模训练与Sim2Real迁移,融合多模态感知,赋予机器人'类人'环境理解与自主决策能力" 【适用场景区】 - 标题改为"应用场合" - 场景改为:生命科学 / 制药 / 细胞治疗 / 化学化工 / 材料研发 / 仓储物流 / 智能制造产线 【六大参数区全部替换为以下内容】 - 01 机械臂负载:5kg - 02 重复定位精度:0.02mm - 03 末端最大速度:大于3m/s - 04 AGV定位精度:±10mm - 05 AGV运行速度:最大可达1.5m/s - 06 负载:大于100kg - (增加一行参数,共11个参数,分两行排列) - 07 外部通讯:工业WiFi - 08 电池容量:48V50Ah - 09 续航时间:持续工作大于6h - 10 充电时间:2h - 11 二次开发:支持SDK/Scratch图形化编程 【底部保持不变】 - 公司名称、地址、三个二维码均保持不变 整体风格保持浅蓝白科技风,版式结构类似但内容全部更新为具身智能复合机器人。画面中所有数字必须精确渲染。基于这张血液样本自动化前处理与检测平台横版海报,将中间三大核心技术优势模块的内容全部替换为具身智能复合机器人的内容,重新设计为具身智能复合机器人主题的横版海报。具体修改如下:

【顶部标题】
- 主标题改为:"具身智能复合机器人" 深蓝色超大粗体字
- 副标题改为:"实验室操作机器人引领者" 金色

【中间三大模块全部替换为以下内容】
- 左侧模块(原AI异常检测):标题改为"组成",内容改为"工业AGV、高精度协作机械臂、AI视觉系统、末端夹爪及快换装置、智能控制和任务调度系统、仿真和数据平台"
- 中间模块(原Dora操作系统):标题改为"智能机器人操作系统软件",内容改为"基于自主研发的面向AI与具身智能机器人的Dora OS操作系统开发"
- 右侧模块(原VLA算法):标题改为"AI功能",内容改为"以自研国际先进的WAM世界动作模型为核心'大脑',依托高保真仿真平台和'真实+合成'双引擎数据飞轮,构建虚实结合数据基础设施,支撑WAM大规模训练与Sim2Real迁移,融合多模态感知,赋予机器人'类人'环境理解与自主决策能力"

【适用场景区】
- 标题改为"应用场合"
- 场景改为:生命科学 / 制药 / 细胞治疗 / 化学化工 / 材料研发 / 仓储物流 / 智能制造产线

【六大参数区全部替换为以下内容】
- 01 机械臂负载:5kg
- 02 重复定位精度:0.02mm
- 03 末端最大速度:大于3m/s
- 04 AGV定位精度:±10mm
- 05 AGV运行速度:最大可达1.5m/s
- 06 负载:大于100kg
- (增加一行参数,共11个参数,分两行排列)
- 07 外部通讯:工业WiFi
- 08 电池容量:48V50Ah
- 09 续航时间:持续工作大于6h
- 10 充电时间:2h
- 11 二次开发:支持SDK/Scratch图形化编程

【底部保持不变】
- 公司名称、地址、三个二维码均保持不变

整体风格保持浅蓝白科技风,版式结构类似但内容全部更新为具身智能复合机器人。画面中所有数字必须精确渲染。
基于上传的具身智能复合机器人原始海报,仅放大最小号的正文与参数文字,所有标题层级(主标题、副标题、模块标题、参数名称)均保持原大小不变,整体版式、配色、机器人图、图标、底栏二维码均保持不变: 1. 只放大最小字号的正文说明文字:产品组成模块的正文、Dora OS模块的正文、AI核心功能模块的正文、场景应用模块的正文,放大2号字号,段落形式保持不变不做分点 2. 底部主要技术参数区的参数数值小字(5kg、0.02mm、>3m/s、±10mm、1.5m/s、>100kg、工业WiFi、48V50Ah、续航>6h 充电2h、支持SDK与Scratch二次开发)放大2号字号,数字部分适当加粗 3. 底部应用场合一行的小字放大 4. 底栏公司地址、二维码下方的姓名电话等最小号文字放大 5. 以下内容保持原大小原样式完全不变:主标题"具身智能复合机器人"、副标题"实验室操作机器人引领者"、四个模块标题(产品组成、自研Dora OS、AI核心功能、场景应用)、"主要技术参数"标题、参数名称(机械臂负载、重复定位精度、末端最大速度、AGV定位精度、AGV运行速度、负载、外部通讯、电池容量、续航时间、充电时间、二次开发)、品牌logo、机器人图、所有图标、底栏二维码 6. 所有文字内容、数字、品牌信息完全保持不变,只放大最小字号层级的文字 画面中所有数字必须精确渲染,不得错位、遗漏或编造。 所有信息区域内容完整,版式精美。基于上传的具身智能复合机器人原始海报,仅放大最小号的正文与参数文字,所有标题层级(主标题、副标题、模块标题、参数名称)均保持原大小不变,整体版式、配色、机器人图、图标、底栏二维码均保持不变:

1. 只放大最小字号的正文说明文字:产品组成模块的正文、Dora OS模块的正文、AI核心功能模块的正文、场景应用模块的正文,放大2号字号,段落形式保持不变不做分点
2. 底部主要技术参数区的参数数值小字(5kg、0.02mm、>3m/s、±10mm、1.5m/s、>100kg、工业WiFi、48V50Ah、续航>6h 充电2h、支持SDK与Scratch二次开发)放大2号字号,数字部分适当加粗
3. 底部应用场合一行的小字放大
4. 底栏公司地址、二维码下方的姓名电话等最小号文字放大
5. 以下内容保持原大小原样式完全不变:主标题"具身智能复合机器人"、副标题"实验室操作机器人引领者"、四个模块标题(产品组成、自研Dora OS、AI核心功能、场景应用)、"主要技术参数"标题、参数名称(机械臂负载、重复定位精度、末端最大速度、AGV定位精度、AGV运行速度、负载、外部通讯、电池容量、续航时间、充电时间、二次开发)、品牌logo、机器人图、所有图标、底栏二维码
6. 所有文字内容、数字、品牌信息完全保持不变,只放大最小字号层级的文字

画面中所有数字必须精确渲染,不得错位、遗漏或编造。
所有信息区域内容完整,版式精美。
16:9横版工业科技展会主视觉KV海报,高端C4D与Octane商业广告质感,8K超高清,画面精致,光线通透,材质真实。 画面只设置一套核心生产系统,所有主体集中在画面右侧,左侧保留干净的标题空间用于放置主副标题文字。 中央是一台银白色六轴机械臂,面对齿轮、轴件、圆柱件、方形壳体和异形零件随机进入的混流生产线,机械臂配备工业视觉相机、力矩传感器和自动换刀机构,结构精密准确。 机械臂下方是一座半透明翼辉工业控制基座,内部清晰呈现实操作系统、工业控制器、I/O模块、伺服驱动、工业网络和安全控制单元;基座表面覆盖克制的蓝色坐标网格,抓取点、避障点、换刀点和放置点准确落在网格节点上,稳定、等距的蓝色时序脉冲从基座传递至机械臂各关节、夹具、传送线和AGV,表现毫米级轨迹控制、确定性响应和可靠执行。 机械臂上方形成一座半透明翼辉A形决策穹顶,工业视觉、传感器、零件状态、质量要求和设备健康数据以有序蓝色数据束向穹顶汇聚;穹顶内部展开三种大小一致的毛玻璃行动方案,分别表现直接抓取、视觉检测和自动换刀装配,两种蓝色方案处于待选状态,一种橙色方案被系统选中。 橙色决策路径首先进入翼辉控制基座,再被转化为稳定的蓝色控制脉冲驱动真实设备,执行结果沿数据流返回决策穹顶,形成感知、推演、决策、控制、执行、反馈和持续优化的完整闭环。 画面采用平视略微俯视的中景视角,上层表现自主决策,中层表现真实设备,下层表现精准控制基础,明确传达精准控制是工业智能体的可靠底座,自主决策是建立在其上的能力跃迁。 浅蓝白渐变背景,白色、银色、科技蓝为主色,少量橙色只用于选中方案和决策指令,界面轻盈克制,设备结构准确,线条有序,无分屏、无第二台对比设备、无复杂厂房、无杂乱HUD、无乱码。 左侧标题区域干净留白,放置主副标题文字: 主标题:"翼辉为工业智能体筑基" 副标题:"让设备从精准控制走向自主决策" 英文装饰小字:"INDUSTRIAL INTELLIGENCE" 文字排版精美,字体为现代无衬线粗黑体,科技感强,清晰可读。 画面中所有信息区域必须填充完整合理的内容,不得出现空白框、空白占位、横线待填写区域、空列表项、空单元格。 画面中所有二维码区域使用纯色方块占位符呈现,方块中央标注"二维码占位"文字,严禁生成任何可识别的二维码图案。16:9横版工业科技展会主视觉KV海报,高端C4D与Octane商业广告质感,8K超高清,画面精致,光线通透,材质真实。

画面只设置一套核心生产系统,所有主体集中在画面右侧,左侧保留干净的标题空间用于放置主副标题文字。

中央是一台银白色六轴机械臂,面对齿轮、轴件、圆柱件、方形壳体和异形零件随机进入的混流生产线,机械臂配备工业视觉相机、力矩传感器和自动换刀机构,结构精密准确。

机械臂下方是一座半透明翼辉工业控制基座,内部清晰呈现实操作系统、工业控制器、I/O模块、伺服驱动、工业网络和安全控制单元;基座表面覆盖克制的蓝色坐标网格,抓取点、避障点、换刀点和放置点准确落在网格节点上,稳定、等距的蓝色时序脉冲从基座传递至机械臂各关节、夹具、传送线和AGV,表现毫米级轨迹控制、确定性响应和可靠执行。

机械臂上方形成一座半透明翼辉A形决策穹顶,工业视觉、传感器、零件状态、质量要求和设备健康数据以有序蓝色数据束向穹顶汇聚;穹顶内部展开三种大小一致的毛玻璃行动方案,分别表现直接抓取、视觉检测和自动换刀装配,两种蓝色方案处于待选状态,一种橙色方案被系统选中。

橙色决策路径首先进入翼辉控制基座,再被转化为稳定的蓝色控制脉冲驱动真实设备,执行结果沿数据流返回决策穹顶,形成感知、推演、决策、控制、执行、反馈和持续优化的完整闭环。

画面采用平视略微俯视的中景视角,上层表现自主决策,中层表现真实设备,下层表现精准控制基础,明确传达精准控制是工业智能体的可靠底座,自主决策是建立在其上的能力跃迁。

浅蓝白渐变背景,白色、银色、科技蓝为主色,少量橙色只用于选中方案和决策指令,界面轻盈克制,设备结构准确,线条有序,无分屏、无第二台对比设备、无复杂厂房、无杂乱HUD、无乱码。

左侧标题区域干净留白,放置主副标题文字:
主标题:"翼辉为工业智能体筑基"
副标题:"让设备从精准控制走向自主决策"
英文装饰小字:"INDUSTRIAL INTELLIGENCE"
文字排版精美,字体为现代无衬线粗黑体,科技感强,清晰可读。

画面中所有信息区域必须填充完整合理的内容,不得出现空白框、空白占位、横线待填写区域、空列表项、空单元格。
画面中所有二维码区域使用纯色方块占位符呈现,方块中央标注"二维码占位"文字,严禁生成任何可识别的二维码图案。
参考原图排版风格,制作一张信息科普图,主题是'嵌入式在机器人行业的应用',整体为科技商务风,白色背景,蓝色和橙色点缀。内容包括:一、核心应用模块(通用所有机器人):1.运动控制(最核心场景),驱动伺服电机、步进电机、舵机,实现机器人行走、关节转动、机械臂抓取。嵌入式 MCU/MPU 执行闭环控制算法(PID、模糊控制),精准控制转速、位置、力矩。典型芯片:STM32、ESP32、瑞萨、TI DSP,多用于小型机器人、机械臂。2.环境感知与传感器采集,对接各类传感器,由嵌入式端完成数据读取、滤波、预处理:距离 / 避障:超声波、红外、激光雷达;姿态定位:陀螺仪、加速度计、磁力计(IMU);视觉:摄像头(图像采集、简单识别);触觉 / 力觉:压力传感器、力矩传感器;温湿度、气体、碰撞检测等外设。3.人机交互 & 通信,本地交互:按键、显示屏、指示灯、语音模块、蜂鸣器;无线通信:WiFi、蓝牙、LoRa、4G/5G、CAN、RS485、以太网;多机 / 上位机通信:嵌入式端作为下位机,和 PC、平板、云端、遥控器数据交互。4.电源与整机管理,电池电量检测、充放电保护、功耗管控;整机电源分配、低压告警、休眠唤醒,延长续航(移动机器人刚需)。5.嵌入式实时操作系统(RTOS),机器人多任务并发(控电机 + 读传感器 + 通信),普遍搭载 RTOS:轻量型:FreeRTOS、RT-Thread、uC/OS;高性能:Linux(Yocto、Buildroot 定制嵌入式 Linux),用于复杂算法、视觉、自动驾驶机器人。二、按机器人品类细分应用:1.消费级家用机器人,扫地 / 拖地机器人:主控 MCU 负责轮组运动、悬崖避障、路径规划、风机控制、APP 蓝牙 / WiFi 联动。陪伴 / 教育机器人:语音唤醒、语音交互、表情屏控制、肢体动作驱动、早教逻辑执行。玩具机器人:简易舵机控制、声光互动、遥控信号解析,以低成本 8 位 / 32 位 MCU 为主。2.工业机器人(工业自动化核心),工业机械臂:多轴联动运动控制、力控抓取、轨迹插补,多用 DSP、高端 MCU、运动控制卡;AGV/AMR 移动小车:导航(磁条、二维码、SLAM)、自主避障、调度通信、车间组网;流水线机械手:高速定点抓取、节拍控制、IO 联动产线设备。3.服务 / 商用机器人,送餐 / 迎宾 / 导览机器人:自主导航、人体跟随、语音讲解、门禁 / 电梯联动;消杀 / 巡检机器人:环境数据采集、自主巡航、喷洒 / 巡检设备驱动、异常上报。4.特种机器人,无人机(空中机器人):飞控嵌入式系统(IMU 姿态解算、增稳、油门控制、定点悬停),是无人机灵魂;水下机器人 ROV:防水外设驱动、水压检测、水下通信、推进器控制;安防巡检机器人:云台摄像头转动、报警触发、红外测温、远程图传。5.人形机器人,全身数十个关节舵机 / 伺服同步控制,依赖高实时性嵌入式系统;足底力感知、平衡算法、步态控制,多采用嵌入式 Linux + 实时核架构,兼顾算力与实时性。三、主流硬件架构分工,纯 MCU 架构(低端、小型机器人):单颗 MCU 包揽所有功能,成本低、实时性强,适合玩具、小型舵机机器人、简易小车。MCU + MPU 双核心(主流中端机器人):MCU:负责实时控制(电机、传感器、IO),保证运动稳定;MPU(如 Linux 板:树莓派、瑞芯微、全志):负责视觉、SLAM、语音、上位交互、复杂算法。高端异构架构(人形、工业、大型服务机器人):嵌入式 Linux + FPGA/ASIC/AI 加速芯片,处理机器视觉、AI 识别、大算力算法。四、关键技术要点,实时性:机器人运动、避障要求微秒 / 毫秒级响应,RTOS、硬实时 Linux 是标配;驱动开发:传感器、电机、通信总线(CAN、I2C、SPI、UART)底层驱动是基础;总线应用:工业机器人、多关节设备大量使用CAN 总线做设备互联;低功耗:移动机器人、便携机器人需做嵌入式功耗优化。结尾总结:嵌入式系统就是机器人的 “大脑 + 神经 + 肌肉控制器”,小到玩具舵机,大到工业机械臂、人形机器人,所有硬件动作、感知、交互都由嵌入式技术实现。主标题为蓝色大号字体,分区标题使用蓝色背景白色字体,内容框使用蓝色描边,重点文字用橙色标注,整体排版清晰,图文布局参照原图,比例为16:9参考原图排版风格,制作一张信息科普图,主题是'嵌入式在机器人行业的应用',整体为科技商务风,白色背景,蓝色和橙色点缀。内容包括:一、核心应用模块(通用所有机器人):1.运动控制(最核心场景),驱动伺服电机、步进电机、舵机,实现机器人行走、关节转动、机械臂抓取。嵌入式 MCU/MPU 执行闭环控制算法(PID、模糊控制),精准控制转速、位置、力矩。典型芯片:STM32、ESP32、瑞萨、TI DSP,多用于小型机器人、机械臂。2.环境感知与传感器采集,对接各类传感器,由嵌入式端完成数据读取、滤波、预处理:距离 / 避障:超声波、红外、激光雷达;姿态定位:陀螺仪、加速度计、磁力计(IMU);视觉:摄像头(图像采集、简单识别);触觉 / 力觉:压力传感器、力矩传感器;温湿度、气体、碰撞检测等外设。3.人机交互 & 通信,本地交互:按键、显示屏、指示灯、语音模块、蜂鸣器;无线通信:WiFi、蓝牙、LoRa、4G/5G、CAN、RS485、以太网;多机 / 上位机通信:嵌入式端作为下位机,和 PC、平板、云端、遥控器数据交互。4.电源与整机管理,电池电量检测、充放电保护、功耗管控;整机电源分配、低压告警、休眠唤醒,延长续航(移动机器人刚需)。5.嵌入式实时操作系统(RTOS),机器人多任务并发(控电机 + 读传感器 + 通信),普遍搭载 RTOS:轻量型:FreeRTOS、RT-Thread、uC/OS;高性能:Linux(Yocto、Buildroot 定制嵌入式 Linux),用于复杂算法、视觉、自动驾驶机器人。二、按机器人品类细分应用:1.消费级家用机器人,扫地 / 拖地机器人:主控 MCU 负责轮组运动、悬崖避障、路径规划、风机控制、APP 蓝牙 / WiFi 联动。陪伴 / 教育机器人:语音唤醒、语音交互、表情屏控制、肢体动作驱动、早教逻辑执行。玩具机器人:简易舵机控制、声光互动、遥控信号解析,以低成本 8 位 / 32 位 MCU 为主。2.工业机器人(工业自动化核心),工业机械臂:多轴联动运动控制、力控抓取、轨迹插补,多用 DSP、高端 MCU、运动控制卡;AGV/AMR 移动小车:导航(磁条、二维码、SLAM)、自主避障、调度通信、车间组网;流水线机械手:高速定点抓取、节拍控制、IO 联动产线设备。3.服务 / 商用机器人,送餐 / 迎宾 / 导览机器人:自主导航、人体跟随、语音讲解、门禁 / 电梯联动;消杀 / 巡检机器人:环境数据采集、自主巡航、喷洒 / 巡检设备驱动、异常上报。4.特种机器人,无人机(空中机器人):飞控嵌入式系统(IMU 姿态解算、增稳、油门控制、定点悬停),是无人机灵魂;水下机器人 ROV:防水外设驱动、水压检测、水下通信、推进器控制;安防巡检机器人:云台摄像头转动、报警触发、红外测温、远程图传。5.人形机器人,全身数十个关节舵机 / 伺服同步控制,依赖高实时性嵌入式系统;足底力感知、平衡算法、步态控制,多采用嵌入式 Linux + 实时核架构,兼顾算力与实时性。三、主流硬件架构分工,纯 MCU 架构(低端、小型机器人):单颗 MCU 包揽所有功能,成本低、实时性强,适合玩具、小型舵机机器人、简易小车。MCU + MPU 双核心(主流中端机器人):MCU:负责实时控制(电机、传感器、IO),保证运动稳定;MPU(如 Linux 板:树莓派、瑞芯微、全志):负责视觉、SLAM、语音、上位交互、复杂算法。高端异构架构(人形、工业、大型服务机器人):嵌入式 Linux + FPGA/ASIC/AI 加速芯片,处理机器视觉、AI 识别、大算力算法。四、关键技术要点,实时性:机器人运动、避障要求微秒 / 毫秒级响应,RTOS、硬实时 Linux 是标配;驱动开发:传感器、电机、通信总线(CAN、I2C、SPI、UART)底层驱动是基础;总线应用:工业机器人、多关节设备大量使用CAN 总线做设备互联;低功耗:移动机器人、便携机器人需做嵌入式功耗优化。结尾总结:嵌入式系统就是机器人的 “大脑 + 神经 + 肌肉控制器”,小到玩具舵机,大到工业机械臂、人形机器人,所有硬件动作、感知、交互都由嵌入式技术实现。主标题为蓝色大号字体,分区标题使用蓝色背景白色字体,内容框使用蓝色描边,重点文字用橙色标注,整体排版清晰,图文布局参照原图,比例为16:9