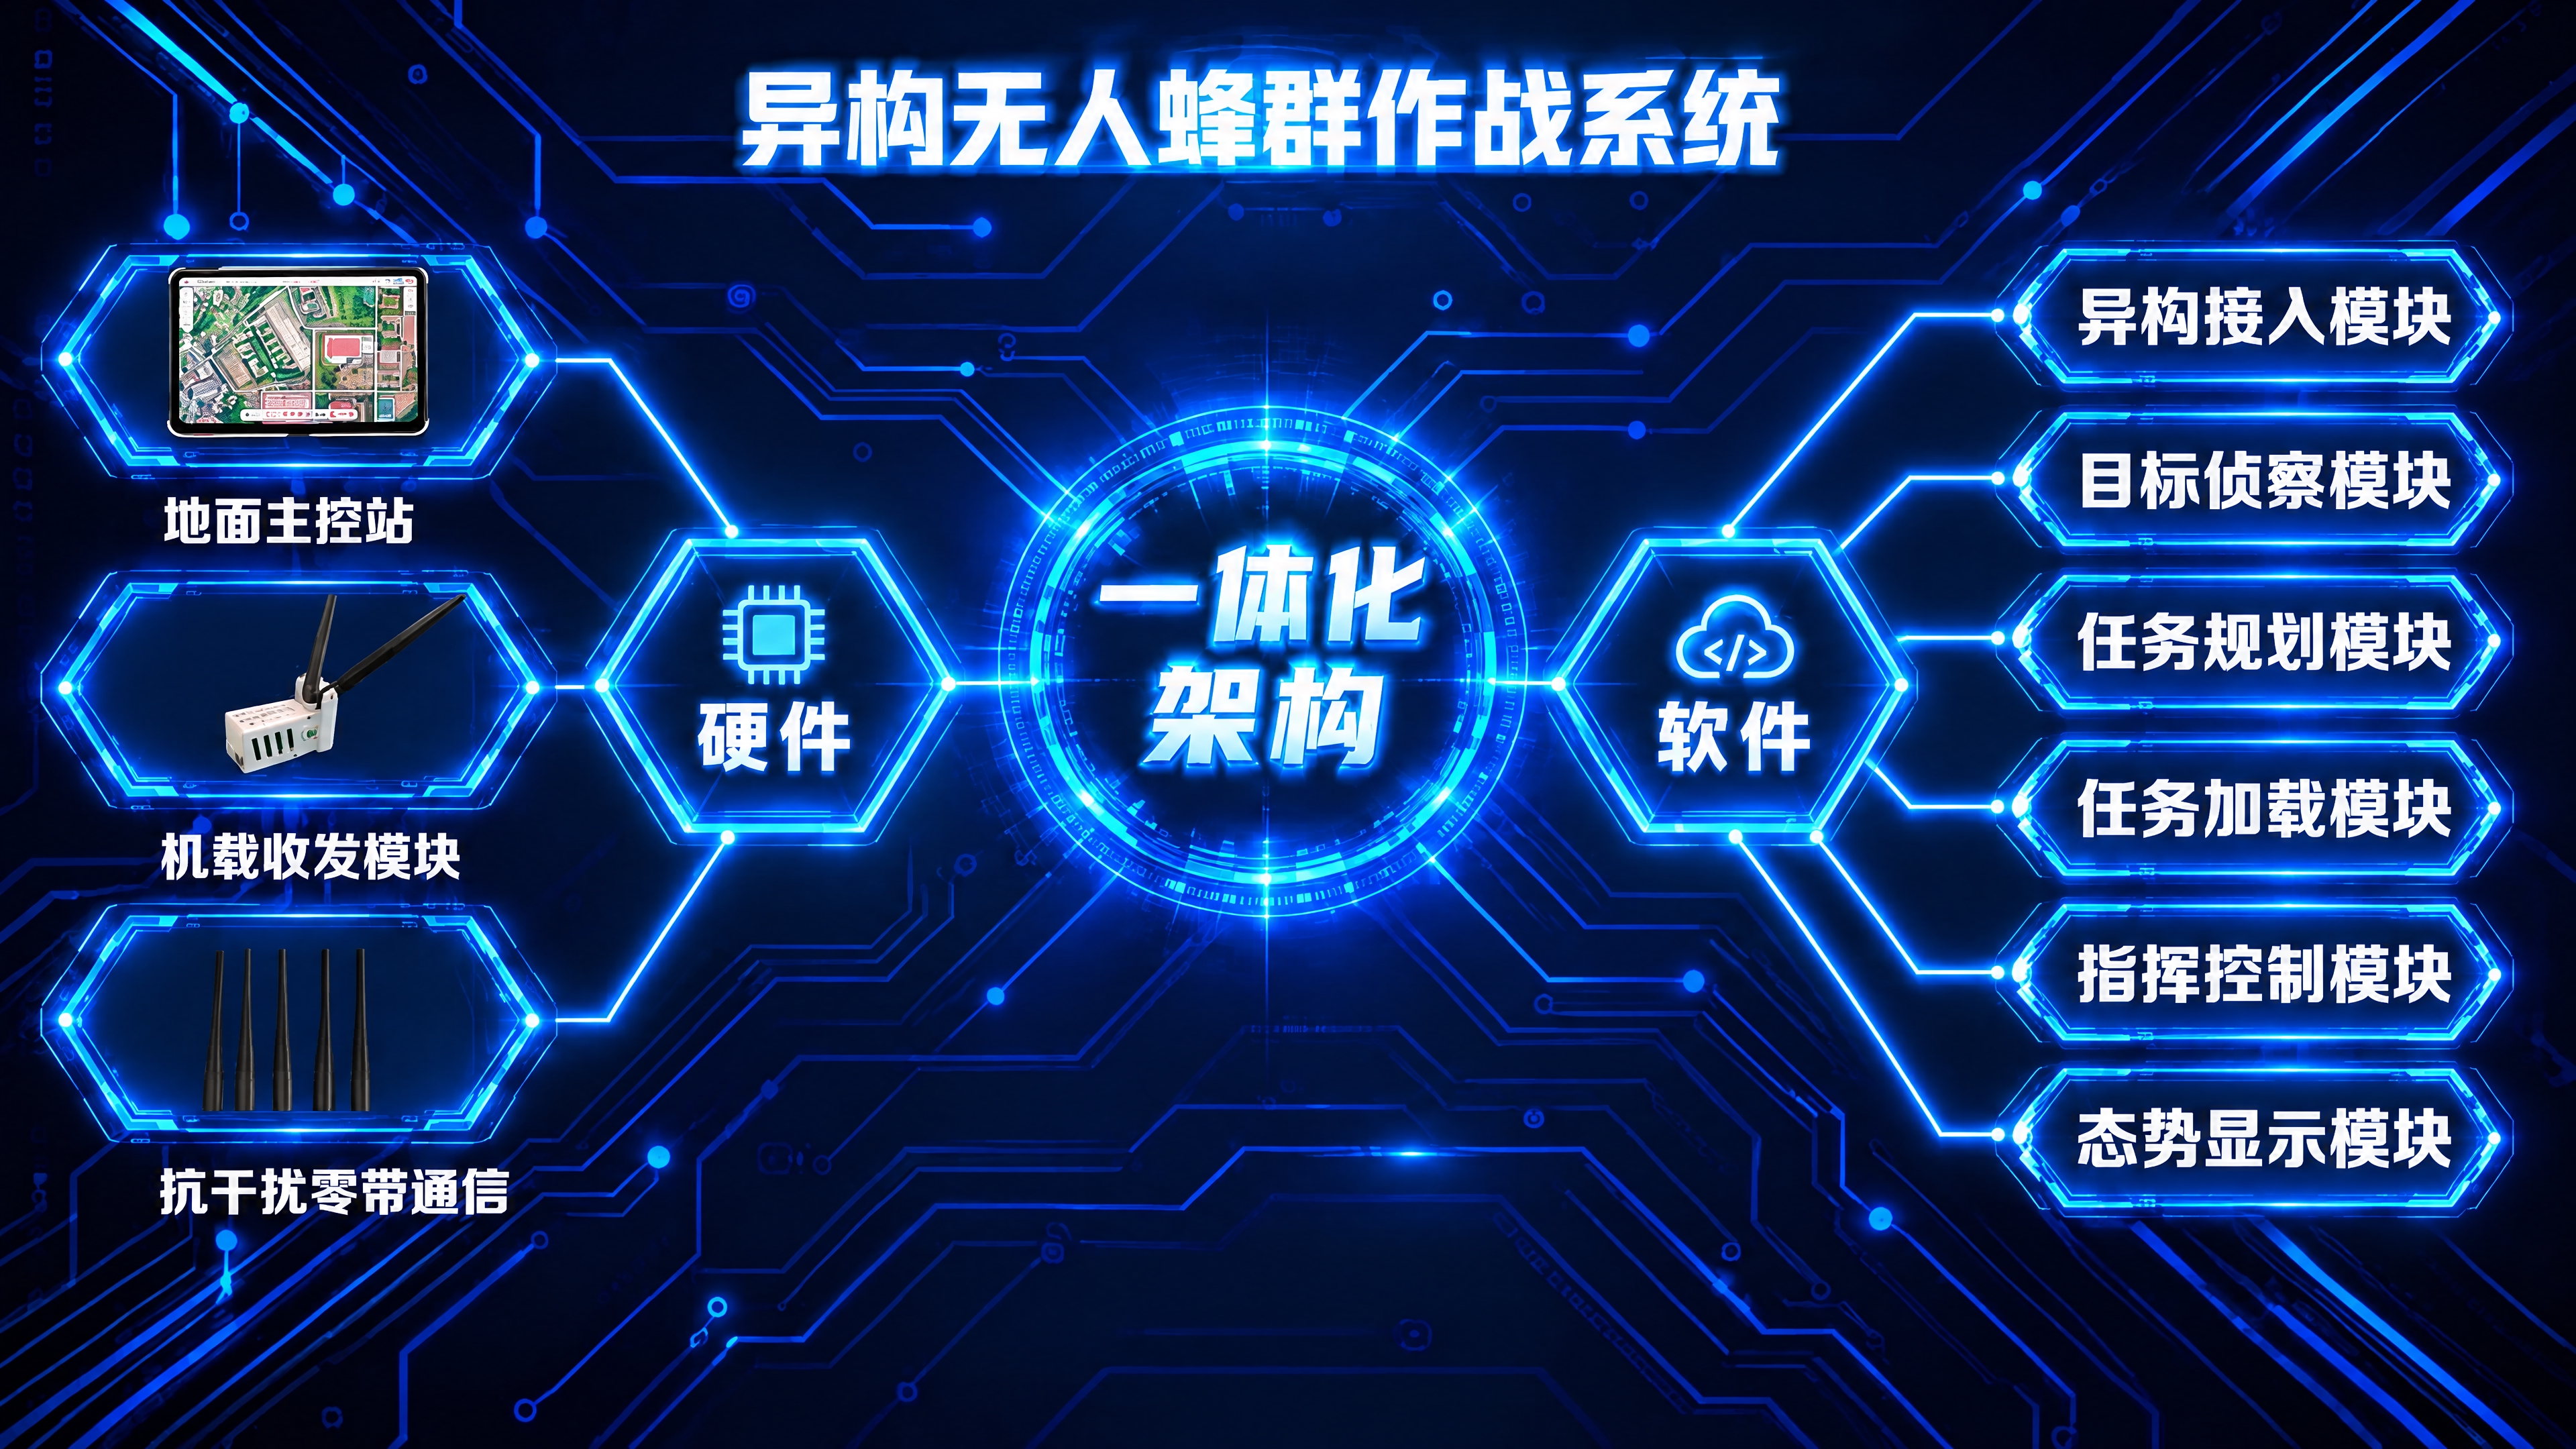

基于这张异构无人蜂群作战系统架构图进行修改:1. 删除右侧最下… - 图片创意预览

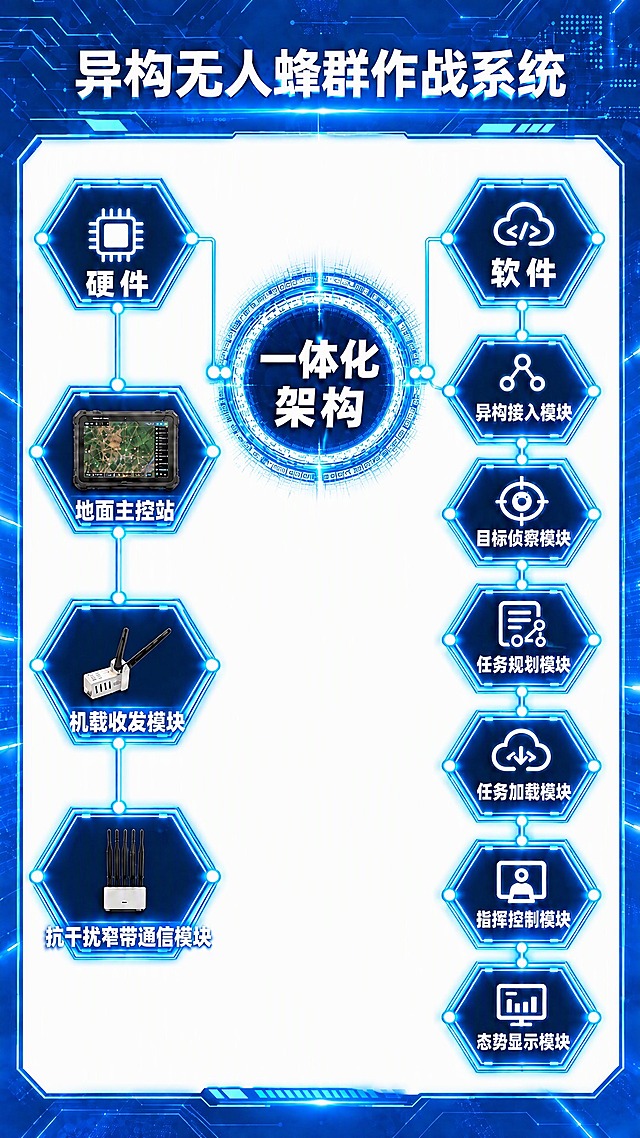
基于这张异构无人蜂群作战系统架构图进行修改:1. 删除右侧最下…

基于这张异构无人蜂群作战系统架构图进行修改:1. 删除右侧最下方的"设置基本参数"整个文字框模块;2. 将右侧剩余的6个模块(异构接入模块、目标侦察模块、任务规划模块、任务加载模块、指挥控制模块、态势
用户头像

1r8bu7ms4h9...

2026.10.01
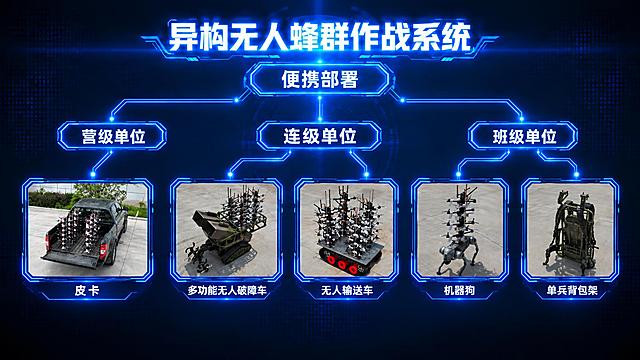
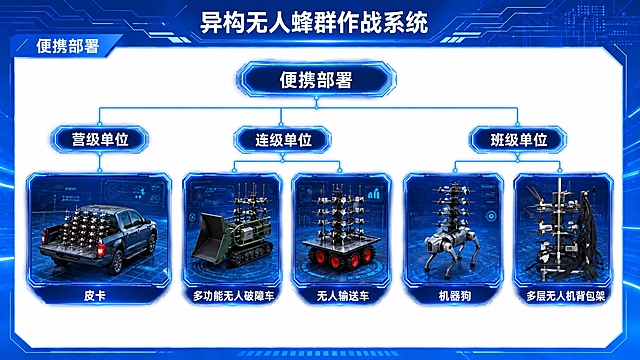
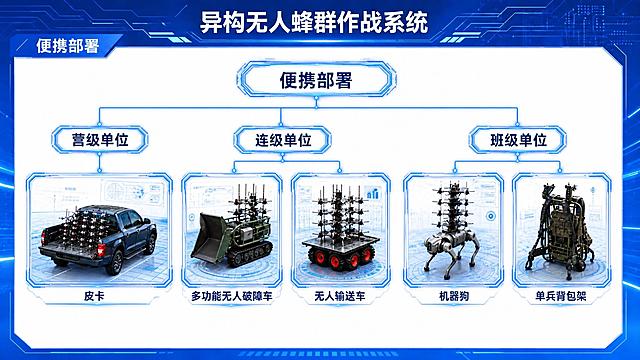
参考图1的蓝色科技架构图版式与底图风格,保留顶部大标题区域、左上角蓝色模块标题栏、整体蓝白科技风底图与电路线条背景,将左上角模块标题文字改为"便携部署",清空中间原有系统架构的全部文字与流程图内容;在中间主体区域按照图2的结构重新绘制便携部署架构图:顶部居中一个发光节点框写"便携部署",向下分出三条主分支,从左到右依次为"营级单位"、"连级单位"、"班级单位",顺序不可调换;营级单位下方连接1个装备卡片"皮卡",连级单位下方连接2个装备卡片从左到右依次为"多功能无人破障车"、"无人输送车",班级单位下方连接2个装备卡片从左到右依次为"机器狗"、"单兵背包架",共五个装备分支,全部用蓝色科技发光边框卡片呈现,卡片内配有对应装备的科技感示意图标或缩略图;整体配色与图5一致,采用深蓝渐变背景、蓝色发光线条、白色文字、科技电路纹理,版式精美,层级清晰,信息架构图风格。画面中必须完整呈现以下文字信息:"异构无人蜂群作战系统"、"便携部署"、"营级单位"、"连级单位"、"班级单位"、"皮卡"、"多功能无人破障车"、"无人输送车"、"机器狗"、"单兵背包架",所有文字精确渲染不得错位遗漏。画面中所有信息区域必须填充完整合理的内容,不得出现空白框。画面中所有二维码区域使用纯色方块占位符呈现,方块中央标注"二维码占位"文字,严禁生成任何可识别的二维码图案。参考图1的蓝色科技架构图版式与底图风格,保留顶部大标题区域、左上角蓝色模块标题栏、整体蓝白科技风底图与电路线条背景,将左上角模块标题文字改为"便携部署",清空中间原有系统架构的全部文字与流程图内容;在中间主体区域按照图2的结构重新绘制便携部署架构图:顶部居中一个发光节点框写"便携部署",向下分出三条主分支,从左到右依次为"营级单位"、"连级单位"、"班级单位",顺序不可调换;营级单位下方连接1个装备卡片"皮卡",连级单位下方连接2个装备卡片从左到右依次为"多功能无人破障车"、"无人输送车",班级单位下方连接2个装备卡片从左到右依次为"机器狗"、"单兵背包架",共五个装备分支,全部用蓝色科技发光边框卡片呈现,卡片内配有对应装备的科技感示意图标或缩略图;整体配色与图5一致,采用深蓝渐变背景、蓝色发光线条、白色文字、科技电路纹理,版式精美,层级清晰,信息架构图风格。画面中必须完整呈现以下文字信息:"异构无人蜂群作战系统"、"便携部署"、"营级单位"、"连级单位"、"班级单位"、"皮卡"、"多功能无人破障车"、"无人输送车"、"机器狗"、"单兵背包架",所有文字精确渲染不得错位遗漏。画面中所有信息区域必须填充完整合理的内容,不得出现空白框。画面中所有二维码区域使用纯色方块占位符呈现,方块中央标注"二维码占位"文字,严禁生成任何可识别的二维码图案。
参考提供的科技感蓝色军事风格模板,生成16:9横版的异构无人蜂群作战系统架构图。深蓝色科技感背景,带网格光点和蓝色辉光效果,整体风格与参考图一致,使用相同的科技感字体。 画面顶部居中是主标题,白色粗体大字带蓝色发光效果,文字为"异构无人蜂群作战系统",主标题下方紧接一个蓝色科技感边框包裹的白色文字"便携部署"。 从"便携部署"向下延伸出三条蓝色科技感发光线路,分为左中右三个分支: 【左路:连级单位】 - 顶部是蓝色科技边框包裹的白色文字"连级单位" - 向下分出两个并列的预留图片位置,每个位置都是蓝色科技感矩形边框(与参考图中设备框样式一致),内部留空用于后续PS贴图 - 左侧预留框下方白色文字:"多功能无人破障车" - 右侧预留框下方白色文字:"无人输送车" 【中路:营级单位】 - 顶部白色文字"营级单位"(无框) - 向下一个预留图片位置,蓝色科技感矩形边框,内部留空 - 预留框下方白色文字:"皮卡" 【右路:班级单位】 - 顶部是蓝色科技边框包裹的白色文字"班级单位"(样式与左路连级单位一致) - 向下分出两个并列的预留图片位置,蓝色科技感矩形边框,内部留空 - 左侧预留框下方白色文字:"机器狗" - 右侧预留框下方白色文字:"单兵背包架" 整体布局对称均衡,蓝色科技发光线条连接各层级,军事科技感风格,字体与参考图一致,所有预留图片框内部为深色半透明背景留空状态。参考提供的科技感蓝色军事风格模板,生成16:9横版的异构无人蜂群作战系统架构图。深蓝色科技感背景,带网格光点和蓝色辉光效果,整体风格与参考图一致,使用相同的科技感字体。

画面顶部居中是主标题,白色粗体大字带蓝色发光效果,文字为"异构无人蜂群作战系统",主标题下方紧接一个蓝色科技感边框包裹的白色文字"便携部署"。

从"便携部署"向下延伸出三条蓝色科技感发光线路,分为左中右三个分支:

【左路:连级单位】
- 顶部是蓝色科技边框包裹的白色文字"连级单位"
- 向下分出两个并列的预留图片位置,每个位置都是蓝色科技感矩形边框(与参考图中设备框样式一致),内部留空用于后续PS贴图
- 左侧预留框下方白色文字:"多功能无人破障车"
- 右侧预留框下方白色文字:"无人输送车"

【中路:营级单位】
- 顶部白色文字"营级单位"(无框)
- 向下一个预留图片位置,蓝色科技感矩形边框,内部留空
- 预留框下方白色文字:"皮卡"

【右路:班级单位】
- 顶部是蓝色科技边框包裹的白色文字"班级单位"(样式与左路连级单位一致)
- 向下分出两个并列的预留图片位置,蓝色科技感矩形边框,内部留空
- 左侧预留框下方白色文字:"机器狗"
- 右侧预留框下方白色文字:"单兵背包架"

整体布局对称均衡,蓝色科技发光线条连接各层级,军事科技感风格,字体与参考图一致,所有预留图片框内部为深色半透明背景留空状态。
参考图片的环形排版风格,重新生成应急救援无人机系统优势介绍信息图,中心主题为"应急救援无人机系统",环绕五个优势模块:1. 空地一体协同,全场景覆盖 多机编组:重载无人直升机 + 多旋翼侦察 / 通信无人机,高低搭配、优势互补。 空地联动:无人机与地面救援设备(机器人、消防车)数据互通、协同作业。 全灾种适配:洪涝、山火、地震、高层救援等场景一套系统全覆盖。 2. 极致响应速度,抢占黄金时间 分钟级出动:无需机场跑道,一键起飞,5 分钟内抵达现场。 全域到达:不受地形、道路损毁影响,直达人力 / 直升机难以抵达区域。 72 小时持续作业:长航时 + 多机轮换,实现灾情不间断监控与救援。 3. 硬核技术壁垒,复杂环境可靠 全天候全气象:抗 7 级风、中雨作业,夜间红外热成像精准搜救。 AI 智能自主:自动避障、目标识别、失联返航,降低人为操作风险。 通信不中断:卫星 + 中继双链路,灾区无地面信号也能实时回传。 4. 高性价比,低成本规模化 成本仅为直升机 1/10,可快速部署多架次,覆盖更广范围。 零人员风险:高危环境(爆炸、有毒、高空)无人化作业,避免救援人员伤亡。 模块化设计:快速更换载荷(侦察 / 投送 / 照明),一机多用,降低采购成本。 5. 政策合规 + 运营闭环,落地性强 完全契合国家低空经济 + 应急救援政策,优先纳入示范项目。 "装备 + 平台 + 服务" 一体化,提供从部署、运维到培训的全流程解决方案。 可接入政府应急管理平台,数据互联互通,易纳入官方救援体系。整体风格为现代科技风,蓝白渐变配色,和参考图保持一致的简约科技设计风格,包含全部文字信息。参考图片的环形排版风格,重新生成应急救援无人机系统优势介绍信息图,中心主题为"应急救援无人机系统",环绕五个优势模块:1. 空地一体协同,全场景覆盖
多机编组:重载无人直升机 + 多旋翼侦察 / 通信无人机,高低搭配、优势互补。
空地联动:无人机与地面救援设备(机器人、消防车)数据互通、协同作业。
全灾种适配:洪涝、山火、地震、高层救援等场景一套系统全覆盖。
2. 极致响应速度,抢占黄金时间
分钟级出动:无需机场跑道,一键起飞,5 分钟内抵达现场。
全域到达:不受地形、道路损毁影响,直达人力 / 直升机难以抵达区域。
72 小时持续作业:长航时 + 多机轮换,实现灾情不间断监控与救援。
3. 硬核技术壁垒,复杂环境可靠
全天候全气象:抗 7 级风、中雨作业,夜间红外热成像精准搜救。
AI 智能自主:自动避障、目标识别、失联返航,降低人为操作风险。
通信不中断:卫星 + 中继双链路,灾区无地面信号也能实时回传。
4. 高性价比,低成本规模化
成本仅为直升机 1/10,可快速部署多架次,覆盖更广范围。
零人员风险:高危环境(爆炸、有毒、高空)无人化作业,避免救援人员伤亡。
模块化设计:快速更换载荷(侦察 / 投送 / 照明),一机多用,降低采购成本。
5. 政策合规 + 运营闭环,落地性强
完全契合国家低空经济 + 应急救援政策,优先纳入示范项目。
"装备 + 平台 + 服务" 一体化,提供从部署、运维到培训的全流程解决方案。
可接入政府应急管理平台,数据互联互通,易纳入官方救援体系。整体风格为现代科技风,蓝白渐变配色,和参考图保持一致的简约科技设计风格,包含全部文字信息。
封面页 标题:长江生态鱼类洄游轨迹追踪及可视化系统 副标题:卫星定位赋能・守护长江水生生物 底部标注:科研技术方案演示 | 适配长江流域特色 配图建议:长江流域全景图 + 鱼类洄游抽象轨迹(蓝绿色调) 第 1 页:目录 项目背景与意义 系统核心架构 追踪终端技术细节 固定方案与物种适配 参数预设与信号保障 数据处理流程 可视化平台功能 典型应用场景 实际案例成效 系统优势分析 未来优化方向 总结与价值展望 配图建议:简洁目录列表 + 长江流域缩略图背景 第 2 页:项目背景与意义 核心痛点: 长江旗舰物种洄游轨迹模糊(中华鲟繁殖洄游路线监测缺口达 40%) 栖息地保护缺乏精准数据支撑(支流与干流连通性评估不足) 增殖放流效果难量化(放流个体存活率、栖息地选择未知) 项目价值: 填补长江鱼类洄游监测技术空白 为禁渔政策、栖息地修复提供数据支撑 量化增殖放流成效,助力生物多样性保护 配图建议:长江生态鱼类实拍图 + 洄游未知区域标注图 第 3 页:系统核心架构 标题:“天地一体” 三维监测体系 三大核心层级(图文并列): 终端感知层:卫星定位追踪器 + 多维度传感器(温度 / 深度 / 盐度) 信号传输层:卫星链路 + 近岸辅助接收网络(航标 / 浮标) 数据应用层:云端服务器 + 可视化管理平台 核心逻辑:从 “个体监测” 到 “数据洞察” 的全链路闭环 配图建议:系统架构流程图(彩色箭头串联各模块,标注数据流向) 第 4 页:追踪终端技术细节 核心硬件配置: 卫星定位模块:支持 GPS / 北斗双模定位(定位精度 ±10m) 传感器组合:水温(-5~45℃)、水深(0~500m)、盐度(0~40‰) 续航能力:低功耗电池(3 年续航,待机电流≤5μA) 物理参数:尺寸 15mm×46mm,重量≤10g(不影响鱼类游动) 核心特性:防水等级 IP68、抗冲击强度 10000G、数据存储容量≥8GB 配图建议:追踪器拆解示意图 + 参数规格表(图文结合) 第 5 页:固定方案与物种适配 核心固定技术:背甲黏合式(针对鳖类、龟类等有背甲物种) 特殊胶水参数:无毒生物相容性、黏合强度≥20N、自然降解周期≤6 个月 分物种定制方案: 有背鳍鱼类(中华鲟):黏合 + 背鳍悬挂双重固定(防脱落率≥95%) 无背甲鱼类(长江鲟):体表黏合 + 肌肉锚定辅助 水生哺乳动物(江豚):生物相容性背心 + 多点黏合固定 配图建议:不同物种固定示意图(分区域展示,标注关键固定点) 第 6 页:参数预设与信号保障 放流前参数定制: 信号发射频率:洄游关键期(1 次 / 小时)、非关键期(1 次 / 6 小时) 触发式监测:水温突变≥2℃、深度变化≥10m 时自动加密监测 安全机制:远程脱落指令(响应时间≤30s)、低电量自动休眠 信号保障网络: 主链路:北斗卫星(覆盖海洋 + 长江全域) 补位链路:沿岸 50km 间隔布设航标接收设备(覆盖峡谷、桥墩盲区) 配图建议:参数设定界面模拟图 + 长江信号覆盖热力图 第 7 页:数据处理流程 全流程解析: 数据采集:定位、环境、行为数据实时上传(传输延迟≤5min) 预处理:去噪(消除卫星信号干扰)、校准(修正定位误差)、补全(盲区数据插值) 特征提取:识别洄游节点(产卵场、觅食区、越冬区)、计算洄游速度 / 距离 AI 分析:基于机器学习算法(随机森林模型)关联轨迹与环境因子 数据质量指标:定位准确率≥98%、数据完整性≥95%、分析延迟≤24 小时 配图建议:数据处理流程图(带箭头和阶段标注)+ 算法模型架构图 第 8 页:可视化平台功能 核心功能模块: 实时监控:动态三维地图展示鱼类实时位置、游动状态(支持缩放、旋转) 轨迹分析:单条 / 种群洄游轨迹绘制、停留时长统计、洄游路线对比 环境联动:叠加水温、流速、盐度等环境数据(热力图 + 轨迹图叠加) 报表生成:自动生成洄游规律报告、栖息地评估报告(支持导出 PDF/Excel) 预警提醒:异常行为(滞留、快速移动)、环境突变自动预警 操作便捷性:支持多终端登录(PC / 平板 / 手机)、自定义数据筛选条件 配图建议:可视化平台界面截图(分模块展示核心功能) 第 9 页:典型应用场景 四大核心场景: 中华鲟海江洄游监测:追踪长江口→东海越冬→长江上游产卵的完整生命周期 长江鲟栖息地研究:监测干流与金沙江、嘉陵江支流间的短距离洄游规律 增殖放流成效评估:追踪放流个体存活率(1 年存活率≥70%)、活动范围、繁殖行为 跨部门协同管理:接入农业农村部监测平台,为渔政、环保、水利部门提供决策数据 配图建议:场景示意图(分 4 个小图,标注关键监测区域和轨迹) 第 10 页:实际案例成效 案例:2024 年中华鲟增殖放流监测项目 监测对象:50 尾标记中华鲟幼鱼(体长 30~50cm) 核心成果:成功追踪 12 尾个体完整入海轨迹,发现 3 处新的临时觅食区 数据支撑:洄游平均速度 2.3km/h,入海适应期约 7 天 应用价值:为长江口栖息地保护范围调整提供直接数据 配图建议:案例轨迹图 + 成果数据图表(柱状图 / 折线图) 第 11 页:系统优势与优化方向 核心竞争优势: 长续航:3 年超长待机,覆盖鱼类完整洄游周期 高适配:适配长江 10 + 种重点保护物种,通用性强 全场景:卫星 + 近岸双重信号,无盲区覆盖(覆盖率≥99%) 高精度:定位误差≤10m,环境数据测量精度 ±0.1℃/±0.5m 未来优化方向: 硬件升级:研发可充电追踪器(利用鱼类运动发电) 功能拓展:增加水质传感器(监测溶解氧、pH 值) 成本控制:批量生产降低单设备成本(目标≤5000 元 / 台) 智能化升级:AI 预测洄游路线(准确率≥85%) 配图建议:优势列表(带图标)+ 优化方向 roadmap 图 第 12 页:总结与价值展望 核心总结: 系统以 “卫星定位 + 生物适配 + 智能分析” 为核心,构建了长江鱼类洄游监测的全链条技术体系,实现了从 “模糊监测” 到 “精准量化” 的突破 价值展望: 为长江大保护提供 “数据驱动” 的科学决策支撑 助力中华鲟、长江鲟等旗舰物种的抢救性保护 构建全国水生生物监测的 “长江范式” 推动生态保护与科技融合的创新发展 结尾语:科技赋能生态保护,共护长江生命之河 配图建议:长江生态美景图(日出江景 + 鱼类游动)+ 系统 Logo封面页
标题:长江生态鱼类洄游轨迹追踪及可视化系统
副标题:卫星定位赋能・守护长江水生生物
底部标注:科研技术方案演示 | 适配长江流域特色
配图建议:长江流域全景图 + 鱼类洄游抽象轨迹(蓝绿色调)
第 1 页:目录
项目背景与意义
系统核心架构
追踪终端技术细节
固定方案与物种适配
参数预设与信号保障
数据处理流程
可视化平台功能
典型应用场景
实际案例成效
系统优势分析
未来优化方向
总结与价值展望
配图建议:简洁目录列表 + 长江流域缩略图背景
第 2 页:项目背景与意义
核心痛点:
长江旗舰物种洄游轨迹模糊(中华鲟繁殖洄游路线监测缺口达 40%)
栖息地保护缺乏精准数据支撑(支流与干流连通性评估不足)
增殖放流效果难量化(放流个体存活率、栖息地选择未知)
项目价值:
填补长江鱼类洄游监测技术空白
为禁渔政策、栖息地修复提供数据支撑
量化增殖放流成效,助力生物多样性保护
配图建议:长江生态鱼类实拍图 + 洄游未知区域标注图
第 3 页:系统核心架构
标题:“天地一体” 三维监测体系
三大核心层级(图文并列):
终端感知层:卫星定位追踪器 + 多维度传感器(温度 / 深度 / 盐度)
信号传输层:卫星链路 + 近岸辅助接收网络(航标 / 浮标)
数据应用层:云端服务器 + 可视化管理平台
核心逻辑:从 “个体监测” 到 “数据洞察” 的全链路闭环
配图建议:系统架构流程图(彩色箭头串联各模块,标注数据流向)
第 4 页:追踪终端技术细节
核心硬件配置:
卫星定位模块:支持 GPS / 北斗双模定位(定位精度 ±10m)
传感器组合:水温(-5~45℃)、水深(0~500m)、盐度(0~40‰)
续航能力:低功耗电池(3 年续航,待机电流≤5μA)
物理参数:尺寸 15mm×46mm,重量≤10g(不影响鱼类游动)
核心特性:防水等级 IP68、抗冲击强度 10000G、数据存储容量≥8GB
配图建议:追踪器拆解示意图 + 参数规格表(图文结合)
第 5 页:固定方案与物种适配
核心固定技术:背甲黏合式(针对鳖类、龟类等有背甲物种)
特殊胶水参数:无毒生物相容性、黏合强度≥20N、自然降解周期≤6 个月
分物种定制方案:
有背鳍鱼类(中华鲟):黏合 + 背鳍悬挂双重固定(防脱落率≥95%)
无背甲鱼类(长江鲟):体表黏合 + 肌肉锚定辅助
水生哺乳动物(江豚):生物相容性背心 + 多点黏合固定
配图建议:不同物种固定示意图(分区域展示,标注关键固定点)
第 6 页:参数预设与信号保障
放流前参数定制:
信号发射频率:洄游关键期(1 次 / 小时)、非关键期(1 次 / 6 小时)
触发式监测:水温突变≥2℃、深度变化≥10m 时自动加密监测
安全机制:远程脱落指令(响应时间≤30s)、低电量自动休眠
信号保障网络:
主链路:北斗卫星(覆盖海洋 + 长江全域)
补位链路:沿岸 50km 间隔布设航标接收设备(覆盖峡谷、桥墩盲区)
配图建议:参数设定界面模拟图 + 长江信号覆盖热力图
第 7 页:数据处理流程
全流程解析:
数据采集:定位、环境、行为数据实时上传(传输延迟≤5min)
预处理:去噪(消除卫星信号干扰)、校准(修正定位误差)、补全(盲区数据插值)
特征提取:识别洄游节点(产卵场、觅食区、越冬区)、计算洄游速度 / 距离
AI 分析:基于机器学习算法(随机森林模型)关联轨迹与环境因子
数据质量指标:定位准确率≥98%、数据完整性≥95%、分析延迟≤24 小时
配图建议:数据处理流程图(带箭头和阶段标注)+ 算法模型架构图
第 8 页:可视化平台功能
核心功能模块:
实时监控:动态三维地图展示鱼类实时位置、游动状态(支持缩放、旋转)
轨迹分析:单条 / 种群洄游轨迹绘制、停留时长统计、洄游路线对比
环境联动:叠加水温、流速、盐度等环境数据(热力图 + 轨迹图叠加)
报表生成:自动生成洄游规律报告、栖息地评估报告(支持导出 PDF/Excel)
预警提醒:异常行为(滞留、快速移动)、环境突变自动预警
操作便捷性:支持多终端登录(PC / 平板 / 手机)、自定义数据筛选条件
配图建议:可视化平台界面截图(分模块展示核心功能)
第 9 页:典型应用场景
四大核心场景:
中华鲟海江洄游监测:追踪长江口→东海越冬→长江上游产卵的完整生命周期
长江鲟栖息地研究:监测干流与金沙江、嘉陵江支流间的短距离洄游规律
增殖放流成效评估:追踪放流个体存活率(1 年存活率≥70%)、活动范围、繁殖行为
跨部门协同管理:接入农业农村部监测平台,为渔政、环保、水利部门提供决策数据
配图建议:场景示意图(分 4 个小图,标注关键监测区域和轨迹)
第 10 页:实际案例成效
案例:2024 年中华鲟增殖放流监测项目
监测对象:50 尾标记中华鲟幼鱼(体长 30~50cm)
核心成果:成功追踪 12 尾个体完整入海轨迹,发现 3 处新的临时觅食区
数据支撑:洄游平均速度 2.3km/h,入海适应期约 7 天
应用价值:为长江口栖息地保护范围调整提供直接数据
配图建议:案例轨迹图 + 成果数据图表(柱状图 / 折线图)
第 11 页:系统优势与优化方向
核心竞争优势:
长续航:3 年超长待机,覆盖鱼类完整洄游周期
高适配:适配长江 10 + 种重点保护物种,通用性强
全场景:卫星 + 近岸双重信号,无盲区覆盖(覆盖率≥99%)
高精度:定位误差≤10m,环境数据测量精度 ±0.1℃/±0.5m
未来优化方向:
硬件升级:研发可充电追踪器(利用鱼类运动发电)
功能拓展:增加水质传感器(监测溶解氧、pH 值)
成本控制:批量生产降低单设备成本(目标≤5000 元 / 台)
智能化升级:AI 预测洄游路线(准确率≥85%)
配图建议:优势列表(带图标)+ 优化方向 roadmap 图
第 12 页:总结与价值展望
核心总结:
系统以 “卫星定位 + 生物适配 + 智能分析” 为核心,构建了长江鱼类洄游监测的全链条技术体系,实现了从 “模糊监测” 到 “精准量化” 的突破
价值展望:
为长江大保护提供 “数据驱动” 的科学决策支撑
助力中华鲟、长江鲟等旗舰物种的抢救性保护
构建全国水生生物监测的 “长江范式”
推动生态保护与科技融合的创新发展
结尾语:科技赋能生态保护,共护长江生命之河
配图建议:长江生态美景图(日出江景 + 鱼类游动)+ 系统 Logo