
保留最外层的蓝色科技电路纹理边框、顶部蓝色科技装饰条、左上角蓝… - 图片创意预览

保留最外层的蓝色科技电路纹理边框、顶部蓝色科技装饰条、左上角蓝…

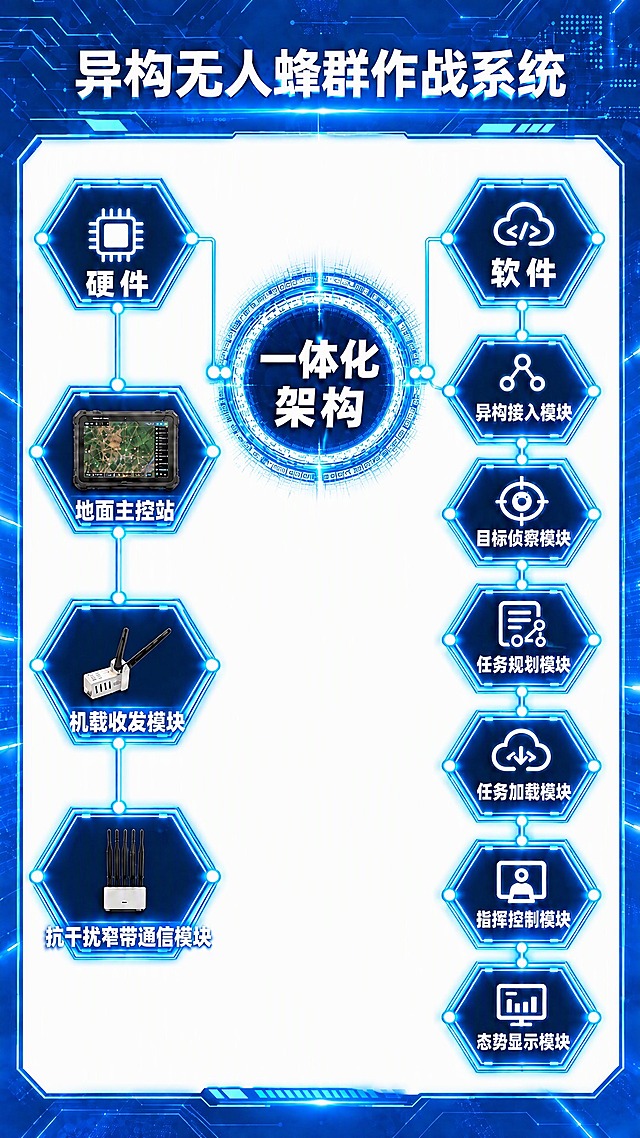
保留最外层的蓝色科技电路纹理边框、顶部蓝色科技装饰条、左上角蓝色斜切"便携部署"标题栏、顶部大标题"异构无人蜂群作战系统"全部不变;只把中间主体内容区域(大边框内部的深蓝色背景)替换为纯白色背景;中间
用户头像

1r8bu7ms4h9...

2026.10.04
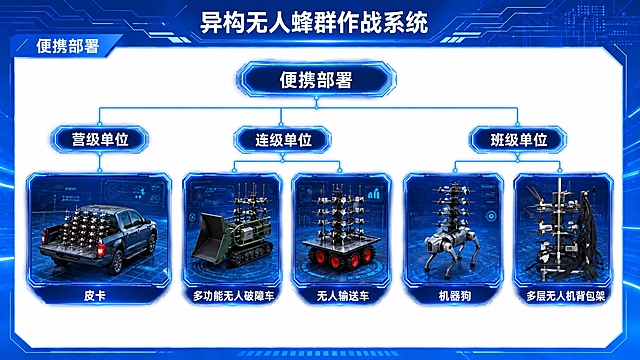
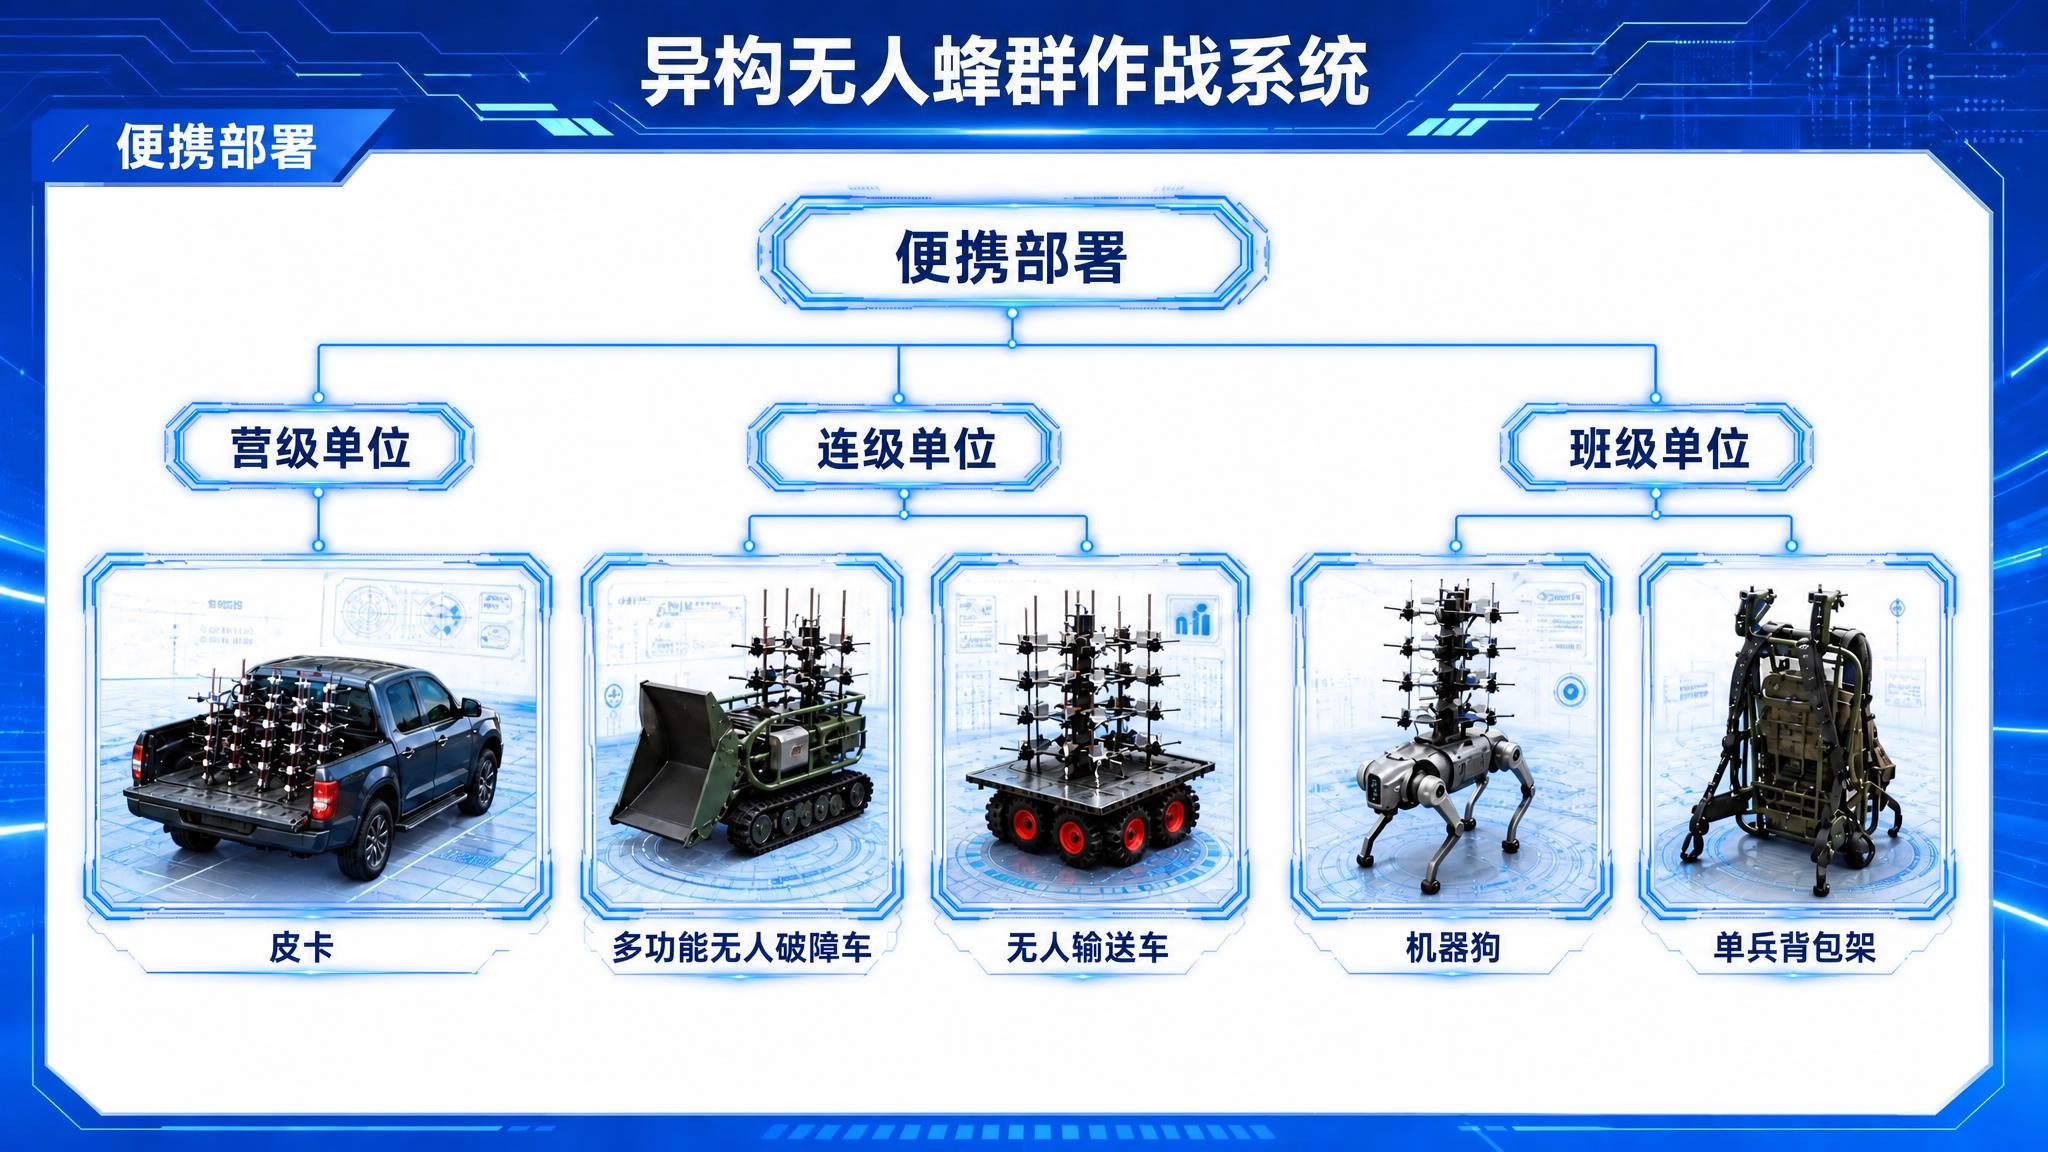
参考图1的蓝色科技架构图版式与底图风格,保留顶部大标题区域、左上角蓝色模块标题栏、整体蓝白科技风底图与电路线条背景,将左上角模块标题文字改为"便携部署",清空中间原有系统架构的全部文字与流程图内容;在中间主体区域按照图2的结构重新绘制便携部署架构图:顶部居中一个发光节点框写"便携部署",向下分出三条主分支,从左到右依次为"营级单位"、"连级单位"、"班级单位",顺序不可调换;营级单位下方连接1个装备卡片"皮卡",连级单位下方连接2个装备卡片从左到右依次为"多功能无人破障车"、"无人输送车",班级单位下方连接2个装备卡片从左到右依次为"机器狗"、"单兵背包架",共五个装备分支,全部用蓝色科技发光边框卡片呈现,卡片内配有对应装备的科技感示意图标或缩略图;整体配色与图5一致,采用深蓝渐变背景、蓝色发光线条、白色文字、科技电路纹理,版式精美,层级清晰,信息架构图风格。画面中必须完整呈现以下文字信息:"异构无人蜂群作战系统"、"便携部署"、"营级单位"、"连级单位"、"班级单位"、"皮卡"、"多功能无人破障车"、"无人输送车"、"机器狗"、"单兵背包架",所有文字精确渲染不得错位遗漏。画面中所有信息区域必须填充完整合理的内容,不得出现空白框。画面中所有二维码区域使用纯色方块占位符呈现,方块中央标注"二维码占位"文字,严禁生成任何可识别的二维码图案。参考图1的蓝色科技架构图版式与底图风格,保留顶部大标题区域、左上角蓝色模块标题栏、整体蓝白科技风底图与电路线条背景,将左上角模块标题文字改为"便携部署",清空中间原有系统架构的全部文字与流程图内容;在中间主体区域按照图2的结构重新绘制便携部署架构图:顶部居中一个发光节点框写"便携部署",向下分出三条主分支,从左到右依次为"营级单位"、"连级单位"、"班级单位",顺序不可调换;营级单位下方连接1个装备卡片"皮卡",连级单位下方连接2个装备卡片从左到右依次为"多功能无人破障车"、"无人输送车",班级单位下方连接2个装备卡片从左到右依次为"机器狗"、"单兵背包架",共五个装备分支,全部用蓝色科技发光边框卡片呈现,卡片内配有对应装备的科技感示意图标或缩略图;整体配色与图5一致,采用深蓝渐变背景、蓝色发光线条、白色文字、科技电路纹理,版式精美,层级清晰,信息架构图风格。画面中必须完整呈现以下文字信息:"异构无人蜂群作战系统"、"便携部署"、"营级单位"、"连级单位"、"班级单位"、"皮卡"、"多功能无人破障车"、"无人输送车"、"机器狗"、"单兵背包架",所有文字精确渲染不得错位遗漏。画面中所有信息区域必须填充完整合理的内容,不得出现空白框。画面中所有二维码区域使用纯色方块占位符呈现,方块中央标注"二维码占位"文字,严禁生成任何可识别的二维码图案。
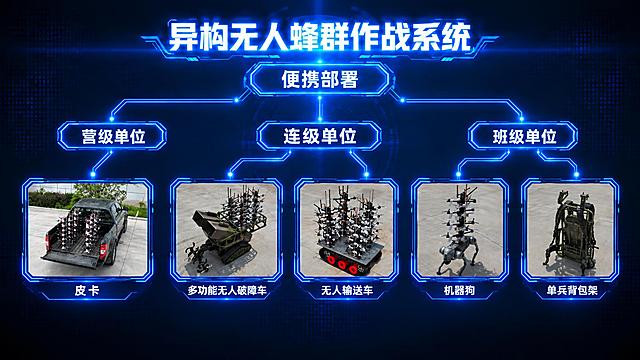
参考提供的科技感蓝色军事风格模板,生成16:9横版的异构无人蜂群作战系统架构图。深蓝色科技感背景,带网格光点和蓝色辉光效果,整体风格与参考图一致,使用相同的科技感字体。 画面顶部居中是主标题,白色粗体大字带蓝色发光效果,文字为"异构无人蜂群作战系统",主标题下方紧接一个蓝色科技感边框包裹的白色文字"便携部署"。 从"便携部署"向下延伸出三条蓝色科技感发光线路,分为左中右三个分支: 【左路:连级单位】 - 顶部是蓝色科技边框包裹的白色文字"连级单位" - 向下分出两个并列的预留图片位置,每个位置都是蓝色科技感矩形边框(与参考图中设备框样式一致),内部留空用于后续PS贴图 - 左侧预留框下方白色文字:"多功能无人破障车" - 右侧预留框下方白色文字:"无人输送车" 【中路:营级单位】 - 顶部白色文字"营级单位"(无框) - 向下一个预留图片位置,蓝色科技感矩形边框,内部留空 - 预留框下方白色文字:"皮卡" 【右路:班级单位】 - 顶部是蓝色科技边框包裹的白色文字"班级单位"(样式与左路连级单位一致) - 向下分出两个并列的预留图片位置,蓝色科技感矩形边框,内部留空 - 左侧预留框下方白色文字:"机器狗" - 右侧预留框下方白色文字:"单兵背包架" 整体布局对称均衡,蓝色科技发光线条连接各层级,军事科技感风格,字体与参考图一致,所有预留图片框内部为深色半透明背景留空状态。参考提供的科技感蓝色军事风格模板,生成16:9横版的异构无人蜂群作战系统架构图。深蓝色科技感背景,带网格光点和蓝色辉光效果,整体风格与参考图一致,使用相同的科技感字体。

画面顶部居中是主标题,白色粗体大字带蓝色发光效果,文字为"异构无人蜂群作战系统",主标题下方紧接一个蓝色科技感边框包裹的白色文字"便携部署"。

从"便携部署"向下延伸出三条蓝色科技感发光线路,分为左中右三个分支:

【左路:连级单位】
- 顶部是蓝色科技边框包裹的白色文字"连级单位"
- 向下分出两个并列的预留图片位置,每个位置都是蓝色科技感矩形边框(与参考图中设备框样式一致),内部留空用于后续PS贴图
- 左侧预留框下方白色文字:"多功能无人破障车"
- 右侧预留框下方白色文字:"无人输送车"

【中路:营级单位】
- 顶部白色文字"营级单位"(无框)
- 向下一个预留图片位置,蓝色科技感矩形边框,内部留空
- 预留框下方白色文字:"皮卡"

【右路:班级单位】
- 顶部是蓝色科技边框包裹的白色文字"班级单位"(样式与左路连级单位一致)
- 向下分出两个并列的预留图片位置,蓝色科技感矩形边框,内部留空
- 左侧预留框下方白色文字:"机器狗"
- 右侧预留框下方白色文字:"单兵背包架"

整体布局对称均衡,蓝色科技发光线条连接各层级,军事科技感风格,字体与参考图一致,所有预留图片框内部为深色半透明背景留空状态。
参考图片的环形排版风格,重新生成应急救援无人机系统优势介绍信息图,中心主题为"应急救援无人机系统",环绕五个优势模块:1. 空地一体协同,全场景覆盖 多机编组:重载无人直升机 + 多旋翼侦察 / 通信无人机,高低搭配、优势互补。 空地联动:无人机与地面救援设备(机器人、消防车)数据互通、协同作业。 全灾种适配:洪涝、山火、地震、高层救援等场景一套系统全覆盖。 2. 极致响应速度,抢占黄金时间 分钟级出动:无需机场跑道,一键起飞,5 分钟内抵达现场。 全域到达:不受地形、道路损毁影响,直达人力 / 直升机难以抵达区域。 72 小时持续作业:长航时 + 多机轮换,实现灾情不间断监控与救援。 3. 硬核技术壁垒,复杂环境可靠 全天候全气象:抗 7 级风、中雨作业,夜间红外热成像精准搜救。 AI 智能自主:自动避障、目标识别、失联返航,降低人为操作风险。 通信不中断:卫星 + 中继双链路,灾区无地面信号也能实时回传。 4. 高性价比,低成本规模化 成本仅为直升机 1/10,可快速部署多架次,覆盖更广范围。 零人员风险:高危环境(爆炸、有毒、高空)无人化作业,避免救援人员伤亡。 模块化设计:快速更换载荷(侦察 / 投送 / 照明),一机多用,降低采购成本。 5. 政策合规 + 运营闭环,落地性强 完全契合国家低空经济 + 应急救援政策,优先纳入示范项目。 "装备 + 平台 + 服务" 一体化,提供从部署、运维到培训的全流程解决方案。 可接入政府应急管理平台,数据互联互通,易纳入官方救援体系。整体风格为现代科技风,蓝白渐变配色,和参考图保持一致的简约科技设计风格,包含全部文字信息。参考图片的环形排版风格,重新生成应急救援无人机系统优势介绍信息图,中心主题为"应急救援无人机系统",环绕五个优势模块:1. 空地一体协同,全场景覆盖
多机编组:重载无人直升机 + 多旋翼侦察 / 通信无人机,高低搭配、优势互补。
空地联动:无人机与地面救援设备(机器人、消防车)数据互通、协同作业。
全灾种适配:洪涝、山火、地震、高层救援等场景一套系统全覆盖。
2. 极致响应速度,抢占黄金时间
分钟级出动:无需机场跑道,一键起飞,5 分钟内抵达现场。
全域到达:不受地形、道路损毁影响,直达人力 / 直升机难以抵达区域。
72 小时持续作业:长航时 + 多机轮换,实现灾情不间断监控与救援。
3. 硬核技术壁垒,复杂环境可靠
全天候全气象:抗 7 级风、中雨作业,夜间红外热成像精准搜救。
AI 智能自主:自动避障、目标识别、失联返航,降低人为操作风险。
通信不中断:卫星 + 中继双链路,灾区无地面信号也能实时回传。
4. 高性价比,低成本规模化
成本仅为直升机 1/10,可快速部署多架次,覆盖更广范围。
零人员风险:高危环境(爆炸、有毒、高空)无人化作业,避免救援人员伤亡。
模块化设计:快速更换载荷(侦察 / 投送 / 照明),一机多用,降低采购成本。
5. 政策合规 + 运营闭环,落地性强
完全契合国家低空经济 + 应急救援政策,优先纳入示范项目。
"装备 + 平台 + 服务" 一体化,提供从部署、运维到培训的全流程解决方案。
可接入政府应急管理平台,数据互联互通,易纳入官方救援体系。整体风格为现代科技风,蓝白渐变配色,和参考图保持一致的简约科技设计风格,包含全部文字信息。
参考原图排版风格,制作一张信息科普图,主题是'嵌入式在机器人行业的应用',整体为科技商务风,白色背景,蓝色和橙色点缀。内容包括:一、核心应用模块(通用所有机器人):1.运动控制(最核心场景),驱动伺服电机、步进电机、舵机,实现机器人行走、关节转动、机械臂抓取。嵌入式 MCU/MPU 执行闭环控制算法(PID、模糊控制),精准控制转速、位置、力矩。典型芯片:STM32、ESP32、瑞萨、TI DSP,多用于小型机器人、机械臂。2.环境感知与传感器采集,对接各类传感器,由嵌入式端完成数据读取、滤波、预处理:距离 / 避障:超声波、红外、激光雷达;姿态定位:陀螺仪、加速度计、磁力计(IMU);视觉:摄像头(图像采集、简单识别);触觉 / 力觉:压力传感器、力矩传感器;温湿度、气体、碰撞检测等外设。3.人机交互 & 通信,本地交互:按键、显示屏、指示灯、语音模块、蜂鸣器;无线通信:WiFi、蓝牙、LoRa、4G/5G、CAN、RS485、以太网;多机 / 上位机通信:嵌入式端作为下位机,和 PC、平板、云端、遥控器数据交互。4.电源与整机管理,电池电量检测、充放电保护、功耗管控;整机电源分配、低压告警、休眠唤醒,延长续航(移动机器人刚需)。5.嵌入式实时操作系统(RTOS),机器人多任务并发(控电机 + 读传感器 + 通信),普遍搭载 RTOS:轻量型:FreeRTOS、RT-Thread、uC/OS;高性能:Linux(Yocto、Buildroot 定制嵌入式 Linux),用于复杂算法、视觉、自动驾驶机器人。二、按机器人品类细分应用:1.消费级家用机器人,扫地 / 拖地机器人:主控 MCU 负责轮组运动、悬崖避障、路径规划、风机控制、APP 蓝牙 / WiFi 联动。陪伴 / 教育机器人:语音唤醒、语音交互、表情屏控制、肢体动作驱动、早教逻辑执行。玩具机器人:简易舵机控制、声光互动、遥控信号解析,以低成本 8 位 / 32 位 MCU 为主。2.工业机器人(工业自动化核心),工业机械臂:多轴联动运动控制、力控抓取、轨迹插补,多用 DSP、高端 MCU、运动控制卡;AGV/AMR 移动小车:导航(磁条、二维码、SLAM)、自主避障、调度通信、车间组网;流水线机械手:高速定点抓取、节拍控制、IO 联动产线设备。3.服务 / 商用机器人,送餐 / 迎宾 / 导览机器人:自主导航、人体跟随、语音讲解、门禁 / 电梯联动;消杀 / 巡检机器人:环境数据采集、自主巡航、喷洒 / 巡检设备驱动、异常上报。4.特种机器人,无人机(空中机器人):飞控嵌入式系统(IMU 姿态解算、增稳、油门控制、定点悬停),是无人机灵魂;水下机器人 ROV:防水外设驱动、水压检测、水下通信、推进器控制;安防巡检机器人:云台摄像头转动、报警触发、红外测温、远程图传。5.人形机器人,全身数十个关节舵机 / 伺服同步控制,依赖高实时性嵌入式系统;足底力感知、平衡算法、步态控制,多采用嵌入式 Linux + 实时核架构,兼顾算力与实时性。三、主流硬件架构分工,纯 MCU 架构(低端、小型机器人):单颗 MCU 包揽所有功能,成本低、实时性强,适合玩具、小型舵机机器人、简易小车。MCU + MPU 双核心(主流中端机器人):MCU:负责实时控制(电机、传感器、IO),保证运动稳定;MPU(如 Linux 板:树莓派、瑞芯微、全志):负责视觉、SLAM、语音、上位交互、复杂算法。高端异构架构(人形、工业、大型服务机器人):嵌入式 Linux + FPGA/ASIC/AI 加速芯片,处理机器视觉、AI 识别、大算力算法。四、关键技术要点,实时性:机器人运动、避障要求微秒 / 毫秒级响应,RTOS、硬实时 Linux 是标配;驱动开发:传感器、电机、通信总线(CAN、I2C、SPI、UART)底层驱动是基础;总线应用:工业机器人、多关节设备大量使用CAN 总线做设备互联;低功耗:移动机器人、便携机器人需做嵌入式功耗优化。结尾总结:嵌入式系统就是机器人的 “大脑 + 神经 + 肌肉控制器”,小到玩具舵机,大到工业机械臂、人形机器人,所有硬件动作、感知、交互都由嵌入式技术实现。主标题为蓝色大号字体,分区标题使用蓝色背景白色字体,内容框使用蓝色描边,重点文字用橙色标注,整体排版清晰,图文布局参照原图,比例为16:9参考原图排版风格,制作一张信息科普图,主题是'嵌入式在机器人行业的应用',整体为科技商务风,白色背景,蓝色和橙色点缀。内容包括:一、核心应用模块(通用所有机器人):1.运动控制(最核心场景),驱动伺服电机、步进电机、舵机,实现机器人行走、关节转动、机械臂抓取。嵌入式 MCU/MPU 执行闭环控制算法(PID、模糊控制),精准控制转速、位置、力矩。典型芯片:STM32、ESP32、瑞萨、TI DSP,多用于小型机器人、机械臂。2.环境感知与传感器采集,对接各类传感器,由嵌入式端完成数据读取、滤波、预处理:距离 / 避障:超声波、红外、激光雷达;姿态定位:陀螺仪、加速度计、磁力计(IMU);视觉:摄像头(图像采集、简单识别);触觉 / 力觉:压力传感器、力矩传感器;温湿度、气体、碰撞检测等外设。3.人机交互 & 通信,本地交互:按键、显示屏、指示灯、语音模块、蜂鸣器;无线通信:WiFi、蓝牙、LoRa、4G/5G、CAN、RS485、以太网;多机 / 上位机通信:嵌入式端作为下位机,和 PC、平板、云端、遥控器数据交互。4.电源与整机管理,电池电量检测、充放电保护、功耗管控;整机电源分配、低压告警、休眠唤醒,延长续航(移动机器人刚需)。5.嵌入式实时操作系统(RTOS),机器人多任务并发(控电机 + 读传感器 + 通信),普遍搭载 RTOS:轻量型:FreeRTOS、RT-Thread、uC/OS;高性能:Linux(Yocto、Buildroot 定制嵌入式 Linux),用于复杂算法、视觉、自动驾驶机器人。二、按机器人品类细分应用:1.消费级家用机器人,扫地 / 拖地机器人:主控 MCU 负责轮组运动、悬崖避障、路径规划、风机控制、APP 蓝牙 / WiFi 联动。陪伴 / 教育机器人:语音唤醒、语音交互、表情屏控制、肢体动作驱动、早教逻辑执行。玩具机器人:简易舵机控制、声光互动、遥控信号解析,以低成本 8 位 / 32 位 MCU 为主。2.工业机器人(工业自动化核心),工业机械臂:多轴联动运动控制、力控抓取、轨迹插补,多用 DSP、高端 MCU、运动控制卡;AGV/AMR 移动小车:导航(磁条、二维码、SLAM)、自主避障、调度通信、车间组网;流水线机械手:高速定点抓取、节拍控制、IO 联动产线设备。3.服务 / 商用机器人,送餐 / 迎宾 / 导览机器人:自主导航、人体跟随、语音讲解、门禁 / 电梯联动;消杀 / 巡检机器人:环境数据采集、自主巡航、喷洒 / 巡检设备驱动、异常上报。4.特种机器人,无人机(空中机器人):飞控嵌入式系统(IMU 姿态解算、增稳、油门控制、定点悬停),是无人机灵魂;水下机器人 ROV:防水外设驱动、水压检测、水下通信、推进器控制;安防巡检机器人:云台摄像头转动、报警触发、红外测温、远程图传。5.人形机器人,全身数十个关节舵机 / 伺服同步控制,依赖高实时性嵌入式系统;足底力感知、平衡算法、步态控制,多采用嵌入式 Linux + 实时核架构,兼顾算力与实时性。三、主流硬件架构分工,纯 MCU 架构(低端、小型机器人):单颗 MCU 包揽所有功能,成本低、实时性强,适合玩具、小型舵机机器人、简易小车。MCU + MPU 双核心(主流中端机器人):MCU:负责实时控制(电机、传感器、IO),保证运动稳定;MPU(如 Linux 板:树莓派、瑞芯微、全志):负责视觉、SLAM、语音、上位交互、复杂算法。高端异构架构(人形、工业、大型服务机器人):嵌入式 Linux + FPGA/ASIC/AI 加速芯片,处理机器视觉、AI 识别、大算力算法。四、关键技术要点,实时性:机器人运动、避障要求微秒 / 毫秒级响应,RTOS、硬实时 Linux 是标配;驱动开发:传感器、电机、通信总线(CAN、I2C、SPI、UART)底层驱动是基础;总线应用:工业机器人、多关节设备大量使用CAN 总线做设备互联;低功耗:移动机器人、便携机器人需做嵌入式功耗优化。结尾总结:嵌入式系统就是机器人的 “大脑 + 神经 + 肌肉控制器”,小到玩具舵机,大到工业机械臂、人形机器人,所有硬件动作、感知、交互都由嵌入式技术实现。主标题为蓝色大号字体,分区标题使用蓝色背景白色字体,内容框使用蓝色描边,重点文字用橙色标注,整体排版清晰,图文布局参照原图,比例为16:9