
科技深邃深蓝色背景的Atlas具身智能价值解析图,竖版3:4比… - 图片创意预览

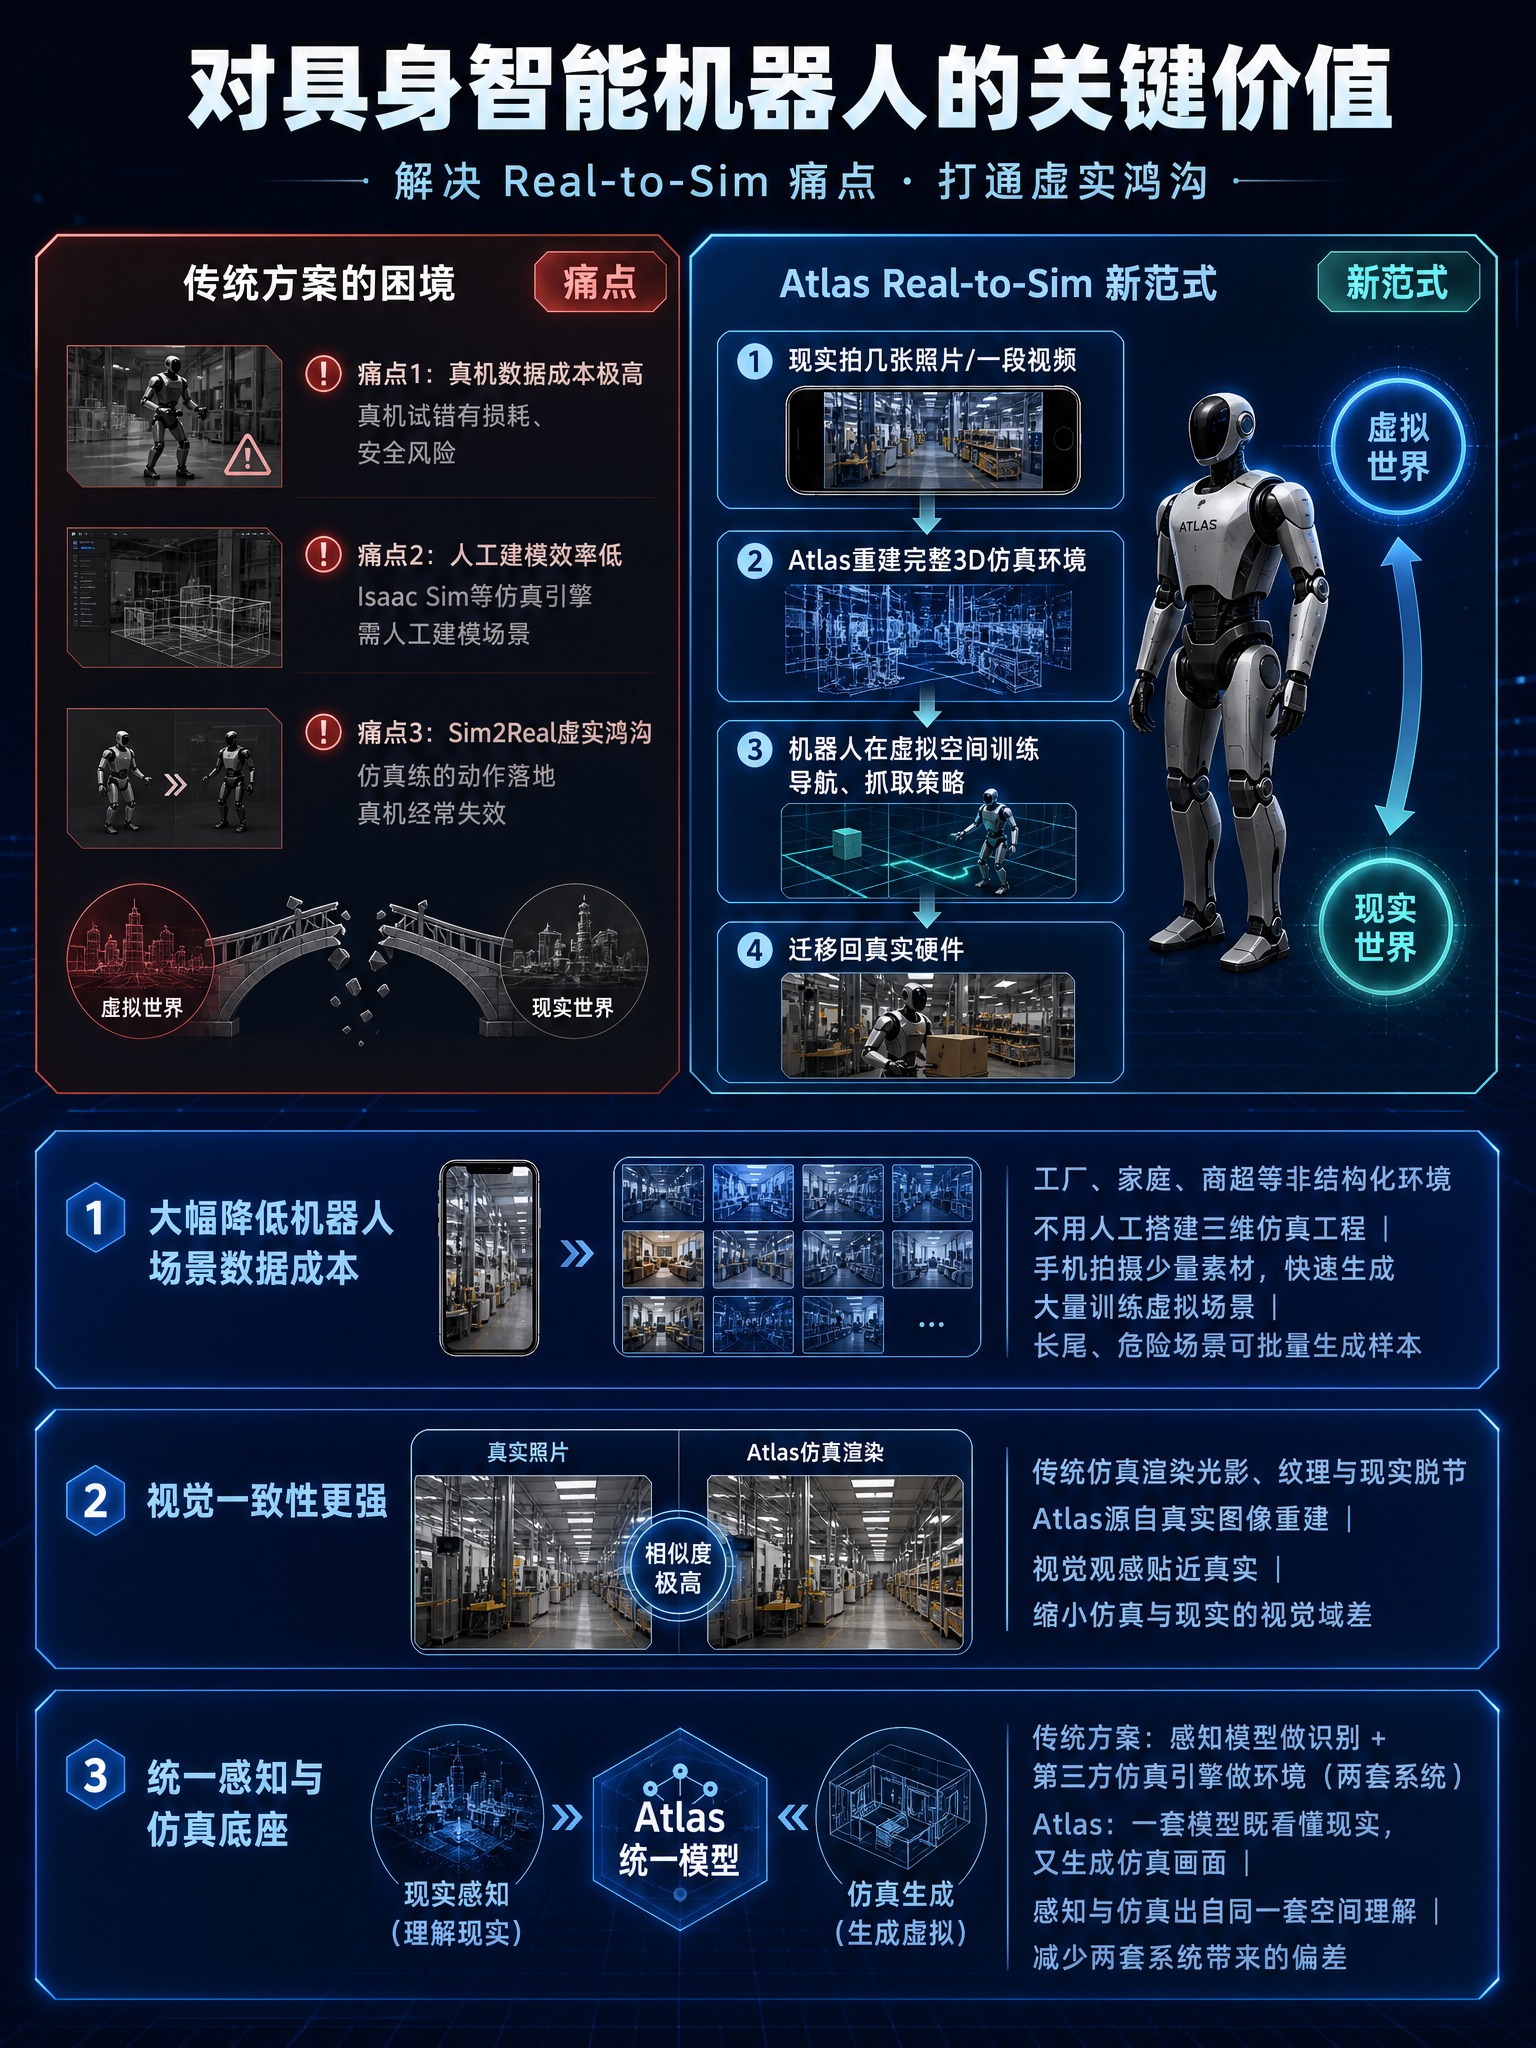
科技深邃深蓝色背景的Atlas具身智能价值解析图,竖版3:4比…

科技深邃深蓝色背景的Atlas具身智能价值解析图,竖版3:4比例,2K超清。延续深蓝赛博科技风,极简高级质感,画面干净,无多余杂物。 顶部大标题:"对具身智能机器人的关键价值" 副标题小字:"解决
用户头像

67rn073cr2j...

2026.09.03
科技深邃深蓝色背景的Atlas三大核心能力解析图,竖版3:4比例,2K超清。延续深蓝赛博科技风,极简高级质感,画面干净,无多余杂物。 顶部大标题:"三大炸裂核心能力" 副标题小字:"Atlas 世界模型 · 重新定义空间智能" 画面主体是三大能力卡片,从上到下依次排列,每张卡片有编号、图标、能力名称和核心描述: 【01 像素级相机可控生成】 - 图标:相机轨迹线+视频帧序列,展示从几张照片生成连贯视频的过程 - 核心文字:"输入1-6张普通照片 + 给定相机运动坐标轨迹 | 直接生成最长1分钟、1440P连贯视频 | 镜头运动几何保持一致 | 不再依靠文字prompt碰运气式运镜" - 标签:"🎬 可控视频生成 · 几何精准" 【02 稀疏空间重建】 - 图标:少量照片输入 → 3D点云/高斯泼溅模型输出的示意图 - 核心文字:"少量图片即可输出显式3D表征(点云、3D高斯泼溅) | 单张图片就能脑补出拍摄盲区的物体背面、周边环境 | 稀疏视角重建效果超过很多专门做3D重建的模型" - 标签:"🏗️ 3D重建 · 单图脑补" 【03 Real-to-Sim 真实转仿真】 - 图标:真实照片/视频 → 转化为机器人虚拟仿真环境的双向箭头 - 核心文字:"把现实拍摄的照片/视频,直接转化为机器人可用的虚拟仿真环境 | 自动输出机器人传感器会看到的RGB画面与深度数据 | 打通真实世界到数字仿真的链路" - 标签:"🤖 实转仿真 · 机器人训练底座" 整体视觉: - 深邃藏蓝色背景,3D空间网格线,粒子光效 - 每张卡片用发光边框呈现,编号用金色或蓝绿色高亮 - 图标用全息半透明风格,科技感十足 - 文字清晰,层级分明 - 极简高级,小红书硬核科普风格科技深邃深蓝色背景的Atlas三大核心能力解析图,竖版3:4比例,2K超清。延续深蓝赛博科技风,极简高级质感,画面干净,无多余杂物。

顶部大标题:"三大炸裂核心能力"
副标题小字:"Atlas 世界模型 · 重新定义空间智能"

画面主体是三大能力卡片,从上到下依次排列,每张卡片有编号、图标、能力名称和核心描述:

【01 像素级相机可控生成】
- 图标:相机轨迹线+视频帧序列,展示从几张照片生成连贯视频的过程
- 核心文字:"输入1-6张普通照片 + 给定相机运动坐标轨迹 | 直接生成最长1分钟、1440P连贯视频 | 镜头运动几何保持一致 | 不再依靠文字prompt碰运气式运镜"
- 标签:"🎬 可控视频生成 · 几何精准"

【02 稀疏空间重建】
- 图标:少量照片输入 → 3D点云/高斯泼溅模型输出的示意图
- 核心文字:"少量图片即可输出显式3D表征(点云、3D高斯泼溅) | 单张图片就能脑补出拍摄盲区的物体背面、周边环境 | 稀疏视角重建效果超过很多专门做3D重建的模型"
- 标签:"🏗️ 3D重建 · 单图脑补"

【03 Real-to-Sim 真实转仿真】
- 图标:真实照片/视频 → 转化为机器人虚拟仿真环境的双向箭头
- 核心文字:"把现实拍摄的照片/视频,直接转化为机器人可用的虚拟仿真环境 | 自动输出机器人传感器会看到的RGB画面与深度数据 | 打通真实世界到数字仿真的链路"
- 标签:"🤖 实转仿真 · 机器人训练底座"

整体视觉:
- 深邃藏蓝色背景,3D空间网格线,粒子光效
- 每张卡片用发光边框呈现,编号用金色或蓝绿色高亮
- 图标用全息半透明风格,科技感十足
- 文字清晰,层级分明
- 极简高级,小红书硬核科普风格
科技深邃深蓝色背景的世界模型路线对比图,竖版3:4比例,2K超清。延续深蓝赛博科技风,极简高级质感,画面干净,无多余杂物。 顶部大标题:"和其他世界模型路线对比" 副标题小字:"Cosmos vs Atlas · 两条互补路线,各有所长" 画面主体是左右两大对比板块,中间用一条发光竖线分隔: 【左侧:英伟达 Cosmos】 主色调:绿色/青色系(呼应英伟达品牌色) - 顶部图标:物理公式、碰撞粒子、动力学模拟的抽象图形 - 标题大字:"Cosmos" - 副标题:"英伟达 · 物理AI路线" - 核心定位:"偏向给虚拟世界写物理规则" - 能力列表: ✅ 强项:动力学模拟 · 碰撞检测 · 物理规则生成 · 物体交互逻辑 ⚠️ 侧重:物理规则的准确性与交互真实性 - 底部标签:"🔬 物理规则派" 【右侧:Atlas】 主色调:蓝色/金色系 - 顶部图标:3D空间网格、相机轨迹、照片重建场景的抽象图形 - 标题大字:"Atlas" - 副标题:"李飞飞 World Labs · 空间智能路线" - 核心定位:"偏向把现实世界复刻进虚拟空间" - 能力列表: ✅ 强项:稀疏视角3D几何重建 · 相机可控长视频生成 · 现实照片还原空间 ⚠️ 局限:物理动力学非长板 · 碰撞/摩擦/形变等物理规则仍有局限 - 底部标签:"🌍 空间复刻派" 画面底部总结板块: 用金蓝色渐变的结论卡片: 标题:"简单概括" 内容: "Cosmos = 给虚拟世界写物理规则 Atlas = 把现实世界复刻进虚拟空间 二者是具身智能世界模型的两条互补路线" 整体视觉:深邃藏蓝色背景,3D空间网格线,粒子光效,左右两侧用不同色调区分,卡片发光边框,文字清晰层级分明,极简高级,硬核科普风格。科技深邃深蓝色背景的世界模型路线对比图,竖版3:4比例,2K超清。延续深蓝赛博科技风,极简高级质感,画面干净,无多余杂物。

顶部大标题:"和其他世界模型路线对比"
副标题小字:"Cosmos vs Atlas · 两条互补路线,各有所长"

画面主体是左右两大对比板块,中间用一条发光竖线分隔:

【左侧:英伟达 Cosmos】
主色调:绿色/青色系(呼应英伟达品牌色)
- 顶部图标:物理公式、碰撞粒子、动力学模拟的抽象图形
- 标题大字:"Cosmos"
- 副标题:"英伟达 · 物理AI路线"
- 核心定位:"偏向给虚拟世界写物理规则"
- 能力列表:
  ✅ 强项:动力学模拟 · 碰撞检测 · 物理规则生成 · 物体交互逻辑
  ⚠️ 侧重:物理规则的准确性与交互真实性
- 底部标签:"🔬 物理规则派"

【右侧:Atlas】
主色调:蓝色/金色系
- 顶部图标:3D空间网格、相机轨迹、照片重建场景的抽象图形
- 标题大字:"Atlas"
- 副标题:"李飞飞 World Labs · 空间智能路线"
- 核心定位:"偏向把现实世界复刻进虚拟空间"
- 能力列表:
  ✅ 强项:稀疏视角3D几何重建 · 相机可控长视频生成 · 现实照片还原空间
  ⚠️ 局限:物理动力学非长板 · 碰撞/摩擦/形变等物理规则仍有局限
- 底部标签:"🌍 空间复刻派"

画面底部总结板块:
用金蓝色渐变的结论卡片:
标题:"简单概括"
内容:
"Cosmos = 给虚拟世界写物理规则
Atlas = 把现实世界复刻进虚拟空间

二者是具身智能世界模型的两条互补路线"

整体视觉:深邃藏蓝色背景,3D空间网格线,粒子光效,左右两侧用不同色调区分,卡片发光边框,文字清晰层级分明,极简高级,硬核科普风格。
科技深邃深蓝色背景的Atlas世界模型技术解析图,竖版3:4比例,2K超清。延续上一张的赛博科技风,极简高级质感,画面干净,居中布局,无多余杂物。 顶部标题:"Atlas 世界模型" 副标题:"李飞飞 World Labs 从零预训练的空间智能多模态世界模型" 画面中心是一个大型架构示意图,展示统一基础模型的概念: - 中心是一个发光的大型Transformer模型核心(用立方体或球体表示,标注"统一基础模型") - 从左侧输入多种模态数据,用不同颜色的数据流箭头指向中心: · 📝 文本(Text) · 🖼️ 图片(Image) · 🎬 视频(Video) · 📷 相机位姿(Camera Pose) · 🧊 深度3D数据(Depth 3D) - 从右侧输出三大能力,用不同颜色的数据流箭头从中心射出: · 🎨 图像视频生成 · 🏗️ 稀疏视角3D重建 · 🌌 时空模拟 核心架构说明(中心下方): "架构:多模态自回归扩散 Transformer" 底部对比说明板块: 用一个对比条突出核心差异: - 左侧(传统方式,灰色淡化):"传统方案 = 多个小模型拼接",配多个分散的小方块图标 - 右侧(Atlas方式,金色/蓝绿色高亮):"Atlas = 同一个基础模型整合",配一个统一的大方块图标 - 中间箭头标注"范式升级" 整体视觉: - 深邃藏蓝色背景,3D空间网格线 - 粒子光效、柔光弥散 - 数据流动线用发光效果 - 文字清晰,层级分明 - 极简高级,小红书科普风格科技深邃深蓝色背景的Atlas世界模型技术解析图,竖版3:4比例,2K超清。延续上一张的赛博科技风,极简高级质感,画面干净,居中布局,无多余杂物。

顶部标题:"Atlas 世界模型"
副标题:"李飞飞 World Labs 从零预训练的空间智能多模态世界模型"

画面中心是一个大型架构示意图,展示统一基础模型的概念:
- 中心是一个发光的大型Transformer模型核心(用立方体或球体表示,标注"统一基础模型")
- 从左侧输入多种模态数据,用不同颜色的数据流箭头指向中心:
  · 📝 文本(Text)
  · 🖼️ 图片(Image)
  · 🎬 视频(Video)
  · 📷 相机位姿(Camera Pose)
  · 🧊 深度3D数据(Depth 3D)
- 从右侧输出三大能力,用不同颜色的数据流箭头从中心射出:
  · 🎨 图像视频生成
  · 🏗️ 稀疏视角3D重建
  · 🌌 时空模拟

核心架构说明(中心下方):
"架构:多模态自回归扩散 Transformer"

底部对比说明板块:
用一个对比条突出核心差异:
- 左侧(传统方式,灰色淡化):"传统方案 = 多个小模型拼接",配多个分散的小方块图标
- 右侧(Atlas方式,金色/蓝绿色高亮):"Atlas = 同一个基础模型整合",配一个统一的大方块图标
- 中间箭头标注"范式升级"

整体视觉:
- 深邃藏蓝色背景,3D空间网格线
- 粒子光效、柔光弥散
- 数据流动线用发光效果
- 文字清晰,层级分明
- 极简高级,小红书科普风格
一张科技感十足的具身智能爆火原因信息图海报,竖版3:4比例,2K超清。延续深蓝科技风格,深色背景搭配科技蓝与金色高光,硬核工业质感。 顶部大标题:"为什么近期突然爆火" 副标题小字:"具身智能 × 灵巧手 × 工业仿真 四大底层驱动" 画面分为四大板块,从上到下依次排列,每个板块有编号、图标和核心文字: 【01 通用大模型增长天花板显现】 - 图标:下降趋势的增长曲线与同质化大模型图标 - 核心文字:"文本/图片/视频生成类大模型竞争白热化 | 同质化严重、盈利艰难 | 纯数字AI红利见底 | 物理世界才是AI最大增量市场" 【02 硬件条件已经成熟】 - 图标:灵巧手 + 芯片组合图标 - 核心文字:"国产高自由度灵巧手量产落地 | 触觉电子皮肤成本下滑 | HBM与新一代AI芯片算力充足 | 高精度多物理场仿真算力可负担" 【03 工厂端刚需倒逼算法迭代】 - 图标:工厂流水线与精密装配场景 - 核心文字:"传统气动夹爪只能抓取规整硬质工件 | 3C组装/柔性物料/易碎品/线缆插接/精密装配刚需 | 工厂要能上手干活的操作算法,不要演示机器人" 【04 仿真-实机迁移技术迎来突破】 - 图标:虚拟仿真场景与真实机器人双向箭头 - 核心文字:"域随机化 + 物理信息神经网络PINN + 世界模型 + 视觉语言动作模型 | 打通Sim-to-Real迁移鸿沟 | 虚拟训练成果可直接落地真机" 整体视觉: - 背景:深邃藏蓝色渐变,叠加电路板纹理和数据网格 - 每个板块用发光边框卡片呈现,编号用金色高亮 - 底部有一条上升的金色光带,象征赛道爆发增长 - 文字清晰易读,信息层级分明,专业硬核产业分析风格一张科技感十足的具身智能爆火原因信息图海报,竖版3:4比例,2K超清。延续深蓝科技风格,深色背景搭配科技蓝与金色高光,硬核工业质感。

顶部大标题:"为什么近期突然爆火"
副标题小字:"具身智能 × 灵巧手 × 工业仿真 四大底层驱动"

画面分为四大板块,从上到下依次排列,每个板块有编号、图标和核心文字:

【01 通用大模型增长天花板显现】
- 图标:下降趋势的增长曲线与同质化大模型图标
- 核心文字:"文本/图片/视频生成类大模型竞争白热化 | 同质化严重、盈利艰难 | 纯数字AI红利见底 | 物理世界才是AI最大增量市场"

【02 硬件条件已经成熟】
- 图标:灵巧手 + 芯片组合图标
- 核心文字:"国产高自由度灵巧手量产落地 | 触觉电子皮肤成本下滑 | HBM与新一代AI芯片算力充足 | 高精度多物理场仿真算力可负担"

【03 工厂端刚需倒逼算法迭代】
- 图标:工厂流水线与精密装配场景
- 核心文字:"传统气动夹爪只能抓取规整硬质工件 | 3C组装/柔性物料/易碎品/线缆插接/精密装配刚需 | 工厂要能上手干活的操作算法,不要演示机器人"

【04 仿真-实机迁移技术迎来突破】
- 图标:虚拟仿真场景与真实机器人双向箭头
- 核心文字:"域随机化 + 物理信息神经网络PINN + 世界模型 + 视觉语言动作模型 | 打通Sim-to-Real迁移鸿沟 | 虚拟训练成果可直接落地真机"

整体视觉:
- 背景:深邃藏蓝色渐变,叠加电路板纹理和数据网格
- 每个板块用发光边框卡片呈现,编号用金色高亮
- 底部有一条上升的金色光带,象征赛道爆发增长
- 文字清晰易读,信息层级分明,专业硬核产业分析风格
企业AI培训宣传海报,16:9横版,高端企业咨询风格,融合McKinsey、Microsoft、Apple Keynote、Notion设计语言,科技感未来感信息图卡通风格,深海蓝天空蓝白色为主色,局部渐变光效,大量留白,画面简洁高级,无任何乱码错别字英文占位文字。 顶部主题标题文字:"传统工作方式 vs AI+工作方式" 副标题文字:"同样8小时,工作的不是同一种方式。" 画面采用左右对比结构,两侧为场景化背景: 左侧背景为略显压抑的老式办公室场景,有堆叠的文件柜、昏暗的灯光、灰色调的办公环境,营造紧张拥挤的氛围。左侧代表传统工作方式,整体色调略灰,节奏紧张,信息拥挤。一位企业员工独自办公,周围没有任何助手,所有事情都需要自己完成。桌面堆满文件、Excel、PPT、邮件、会议记录、数据报表、便签、手机通知。员工不停切换窗口,一边接电话一边回复消息一边修改PPT一边整理Excel,神情忙碌但专注。画面中大量任务像漩涡一样围绕员工旋转,任务包括:搜资料、写方案、做PPT、数据分析、写邮件、做会议纪要、翻译、查市场、汇总日报、回复消息。地面是一台缓慢旋转的巨大齿轮,象征所有工作都依赖自己推动。桌上的咖啡已经放凉,墙上的时钟快速旋转,文件越来越高。 中间是AI觉醒通道:左右之间不是简单分割,而是一条由数据流组成的发光通道,数据流中形成一个抽象AI核心(不要任何品牌Logo),从这里开始工作模式发生改变,数据流通道贯穿两个场景形成自然过渡。 右侧背景为明亮通透的现代化智能办公空间,有落地窗、城市天际线、柔和的自然光、绿植点缀,营造开阔高效的未来感。右侧代表AI+工作方式,色调明亮,科技感,高效率,空间感更强。同样是一位员工,但他的周围拥有一个完整的AI团队(AI Workforce)。员工神态轻松自信,坐姿自然,左手端着一杯仍冒热气的咖啡,右手轻触电脑。员工不再亲自完成所有事情,而是在观察整个AI团队的工作。 围绕员工分布6位不同能力的AI Agent,每个Agent具有不同形象但保持统一科技风格(半透明数字员工、全息智能助手、小型机器人、光影化智能体),它们是真正的数字员工而非聊天窗口: ① AI研究员:正在搜索行业资讯、竞品信息、市场数据,并不断汇总成知识卡片 ② AI数据分析师:自动分析Excel、销售数据、趋势图,输出洞察与风险提示 ③ AI文案专家:正在生成方案、邮件、汇报材料、PPT内容 ④ AI流程执行官:自动填写表单、同步数据、发送通知、整理文件、更新系统 ⑤ AI项目协调员:自动跟进任务进度、提醒节点、协调多个任务同步推进 ⑥ AI质量审阅官:自动检查逻辑错误、格式问题、表达优化、风险校验 每位AI Agent都有自己的工作区域,它们之间有蓝色数据流互相连接,表现多个AI正在串行+并行协同工作。员工只负责明确目标、判断方向、决策确认、创新思考。员工面前只有一个简洁的管理面板,面板上写着:"今日重点",下面列出:✓ 战略思考 ✓ 创意设计 ✓ 关键决策 ✓ 价值创造。AI不断把完成的成果送到员工面前等待确认。 传播性细节:左侧文件越堆越高、咖啡已经凉了、时钟飞快旋转、员工不断切换窗口、任务越来越多;右侧AI Agent之间高速协作、自动生成完成报告、文件自动归档、已完成任务不断飞向Done区域、咖啡仍冒着热气、员工神情从容。 整张图最下方金句(唯一强调文案):"打造属于自己的AI工作流" 视觉冲击力强,故事感强,企业培训传播感强,达到企业AI战略宣导海报水准,所有中文文字准确无误,无乱码无错别字。参考图的左右对比信息图版式和卡通插画风格。企业AI培训宣传海报,16:9横版,高端企业咨询风格,融合McKinsey、Microsoft、Apple Keynote、Notion设计语言,科技感未来感信息图卡通风格,深海蓝天空蓝白色为主色,局部渐变光效,大量留白,画面简洁高级,无任何乱码错别字英文占位文字。

顶部主题标题文字:"传统工作方式 vs AI+工作方式"
副标题文字:"同样8小时,工作的不是同一种方式。"

画面采用左右对比结构,两侧为场景化背景:

左侧背景为略显压抑的老式办公室场景,有堆叠的文件柜、昏暗的灯光、灰色调的办公环境,营造紧张拥挤的氛围。左侧代表传统工作方式,整体色调略灰,节奏紧张,信息拥挤。一位企业员工独自办公,周围没有任何助手,所有事情都需要自己完成。桌面堆满文件、Excel、PPT、邮件、会议记录、数据报表、便签、手机通知。员工不停切换窗口,一边接电话一边回复消息一边修改PPT一边整理Excel,神情忙碌但专注。画面中大量任务像漩涡一样围绕员工旋转,任务包括:搜资料、写方案、做PPT、数据分析、写邮件、做会议纪要、翻译、查市场、汇总日报、回复消息。地面是一台缓慢旋转的巨大齿轮,象征所有工作都依赖自己推动。桌上的咖啡已经放凉,墙上的时钟快速旋转,文件越来越高。

中间是AI觉醒通道:左右之间不是简单分割,而是一条由数据流组成的发光通道,数据流中形成一个抽象AI核心(不要任何品牌Logo),从这里开始工作模式发生改变,数据流通道贯穿两个场景形成自然过渡。

右侧背景为明亮通透的现代化智能办公空间,有落地窗、城市天际线、柔和的自然光、绿植点缀,营造开阔高效的未来感。右侧代表AI+工作方式,色调明亮,科技感,高效率,空间感更强。同样是一位员工,但他的周围拥有一个完整的AI团队(AI Workforce)。员工神态轻松自信,坐姿自然,左手端着一杯仍冒热气的咖啡,右手轻触电脑。员工不再亲自完成所有事情,而是在观察整个AI团队的工作。

围绕员工分布6位不同能力的AI Agent,每个Agent具有不同形象但保持统一科技风格(半透明数字员工、全息智能助手、小型机器人、光影化智能体),它们是真正的数字员工而非聊天窗口:
① AI研究员:正在搜索行业资讯、竞品信息、市场数据,并不断汇总成知识卡片
② AI数据分析师:自动分析Excel、销售数据、趋势图,输出洞察与风险提示
③ AI文案专家:正在生成方案、邮件、汇报材料、PPT内容
④ AI流程执行官:自动填写表单、同步数据、发送通知、整理文件、更新系统
⑤ AI项目协调员:自动跟进任务进度、提醒节点、协调多个任务同步推进
⑥ AI质量审阅官:自动检查逻辑错误、格式问题、表达优化、风险校验

每位AI Agent都有自己的工作区域,它们之间有蓝色数据流互相连接,表现多个AI正在串行+并行协同工作。员工只负责明确目标、判断方向、决策确认、创新思考。员工面前只有一个简洁的管理面板,面板上写着:"今日重点",下面列出:✓ 战略思考 ✓ 创意设计 ✓ 关键决策 ✓ 价值创造。AI不断把完成的成果送到员工面前等待确认。

传播性细节:左侧文件越堆越高、咖啡已经凉了、时钟飞快旋转、员工不断切换窗口、任务越来越多;右侧AI Agent之间高速协作、自动生成完成报告、文件自动归档、已完成任务不断飞向Done区域、咖啡仍冒着热气、员工神情从容。

整张图最下方金句(唯一强调文案):"打造属于自己的AI工作流"

视觉冲击力强,故事感强,企业培训传播感强,达到企业AI战略宣导海报水准,所有中文文字准确无误,无乱码无错别字。参考图的左右对比信息图版式和卡通插画风格。
根据产品的概念图和以下生成产品 海报主题:**《智联生活,随声而动》 **整体构图:** 竖版科技感海报,采用中心对称布局。画面中央为机器人立体展示图,左右两侧以发光线条连接两大功能图标,背景为流动的数据流与抽象家居轮廓融合。 --- **主视觉区:** 1. **产品主体**: - 产品名称:【灵犀管家】AI交互机器人(置于海报顶部醒目位置,采用纤细科技字体,配蓝色霓虹光效) - 机器人呈45度角展示:哑光白色卵形机身,高约1米,底部悬浮式底盘微微离地 - 头部环形呼吸灯呈声波纹扩散状(展示语音交互激活状态) - 胸前曲面屏显示:“你好,有什么可以帮您?”对话界面 - 机身两侧激光雷达透明罩内可见旋转扫描光线 --- **核心功能展示区(左右对称布局):** **左侧功能模块:语音交互智能响应** - **图标**:声波图形环绕麦克风图案,散发金色光效 - **场景示意**:机器人前方浮现半透明对话框,显示:“播放音乐”、“打开空调”等指令关键词 - **说明文字**:“自然对话,听懂每一句需求” **右侧功能模块:自主导航精准抵达** - **图标**:三维立体地图路径图,终点闪烁蓝光 - **场景示意**:机器人眼部投射出蓝色导航路径光,在地面形成动态路线图 - **说明文字**:“智能避障,到达每一个角落” --- **辅助视觉元素:** 1. **可编程接口暗示**:机器人背部若隐若现的模块化接口,周围漂浮着微小的代码符号(Python、API等字样) 2. **材质表现**:机身局部特写展示三种质感: - 哑光主体材质细腻反光 - 黑色传感器区域网格纹理 - 半透明罩内精密元件细节 3. **动态效果**:从机器人底部延伸出淡蓝色数据流,与背景融合 --- **背景设计:** - 底层:深蓝色渐变星空背景 - 中层:流动的银色数据流线条构成抽象房间轮廓(暗示家居场景) - 上层:若隐若现的电路板纹理与点阵光效 - 光效:聚焦机器人主体的聚光灯效,功能图标区域有柔和光晕 --- **底部信息区:** - 标语:“更懂你的AI家庭伙伴” - 产品特性图标组(小图标+简短说明): - 🎤 多语种语音交互 - 🗺️ 厘米级建图导航 - ⚙️ 开放API接口根据产品的概念图和以下生成产品

   海报主题:**《智联生活,随声而动》

**整体构图:**
竖版科技感海报,采用中心对称布局。画面中央为机器人立体展示图,左右两侧以发光线条连接两大功能图标,背景为流动的数据流与抽象家居轮廓融合。

---

**主视觉区:**
1. **产品主体**:
   - 产品名称:【灵犀管家】AI交互机器人(置于海报顶部醒目位置,采用纤细科技字体,配蓝色霓虹光效)
   - 机器人呈45度角展示:哑光白色卵形机身,高约1米,底部悬浮式底盘微微离地
   - 头部环形呼吸灯呈声波纹扩散状(展示语音交互激活状态)
   - 胸前曲面屏显示:“你好,有什么可以帮您?”对话界面
   - 机身两侧激光雷达透明罩内可见旋转扫描光线

---

**核心功能展示区(左右对称布局):**

**左侧功能模块:语音交互智能响应**
- **图标**:声波图形环绕麦克风图案,散发金色光效
- **场景示意**:机器人前方浮现半透明对话框,显示:“播放音乐”、“打开空调”等指令关键词
- **说明文字**:“自然对话,听懂每一句需求”

**右侧功能模块:自主导航精准抵达**
- **图标**:三维立体地图路径图,终点闪烁蓝光
- **场景示意**:机器人眼部投射出蓝色导航路径光,在地面形成动态路线图
- **说明文字**:“智能避障,到达每一个角落”

---

**辅助视觉元素:**
1. **可编程接口暗示**:机器人背部若隐若现的模块化接口,周围漂浮着微小的代码符号(Python、API等字样)
2. **材质表现**:机身局部特写展示三种质感:
   - 哑光主体材质细腻反光
   - 黑色传感器区域网格纹理
   - 半透明罩内精密元件细节
3. **动态效果**:从机器人底部延伸出淡蓝色数据流,与背景融合

---

**背景设计:**
- 底层:深蓝色渐变星空背景
- 中层:流动的银色数据流线条构成抽象房间轮廓(暗示家居场景)
- 上层:若隐若现的电路板纹理与点阵光效
- 光效:聚焦机器人主体的聚光灯效,功能图标区域有柔和光晕

---

**底部信息区:**
- 标语:“更懂你的AI家庭伙伴”
- 产品特性图标组(小图标+简短说明):
  - 🎤 多语种语音交互
  - 🗺️ 厘米级建图导航  
  - ⚙️ 开放API接口
参考原图排版风格,制作一张信息科普图,主题是'嵌入式在机器人行业的应用',整体为科技商务风,白色背景,蓝色和橙色点缀。内容包括:一、核心应用模块(通用所有机器人):1.运动控制(最核心场景),驱动伺服电机、步进电机、舵机,实现机器人行走、关节转动、机械臂抓取。嵌入式 MCU/MPU 执行闭环控制算法(PID、模糊控制),精准控制转速、位置、力矩。典型芯片:STM32、ESP32、瑞萨、TI DSP,多用于小型机器人、机械臂。2.环境感知与传感器采集,对接各类传感器,由嵌入式端完成数据读取、滤波、预处理:距离 / 避障:超声波、红外、激光雷达;姿态定位:陀螺仪、加速度计、磁力计(IMU);视觉:摄像头(图像采集、简单识别);触觉 / 力觉:压力传感器、力矩传感器;温湿度、气体、碰撞检测等外设。3.人机交互 & 通信,本地交互:按键、显示屏、指示灯、语音模块、蜂鸣器;无线通信:WiFi、蓝牙、LoRa、4G/5G、CAN、RS485、以太网;多机 / 上位机通信:嵌入式端作为下位机,和 PC、平板、云端、遥控器数据交互。4.电源与整机管理,电池电量检测、充放电保护、功耗管控;整机电源分配、低压告警、休眠唤醒,延长续航(移动机器人刚需)。5.嵌入式实时操作系统(RTOS),机器人多任务并发(控电机 + 读传感器 + 通信),普遍搭载 RTOS:轻量型:FreeRTOS、RT-Thread、uC/OS;高性能:Linux(Yocto、Buildroot 定制嵌入式 Linux),用于复杂算法、视觉、自动驾驶机器人。二、按机器人品类细分应用:1.消费级家用机器人,扫地 / 拖地机器人:主控 MCU 负责轮组运动、悬崖避障、路径规划、风机控制、APP 蓝牙 / WiFi 联动。陪伴 / 教育机器人:语音唤醒、语音交互、表情屏控制、肢体动作驱动、早教逻辑执行。玩具机器人:简易舵机控制、声光互动、遥控信号解析,以低成本 8 位 / 32 位 MCU 为主。2.工业机器人(工业自动化核心),工业机械臂:多轴联动运动控制、力控抓取、轨迹插补,多用 DSP、高端 MCU、运动控制卡;AGV/AMR 移动小车:导航(磁条、二维码、SLAM)、自主避障、调度通信、车间组网;流水线机械手:高速定点抓取、节拍控制、IO 联动产线设备。3.服务 / 商用机器人,送餐 / 迎宾 / 导览机器人:自主导航、人体跟随、语音讲解、门禁 / 电梯联动;消杀 / 巡检机器人:环境数据采集、自主巡航、喷洒 / 巡检设备驱动、异常上报。4.特种机器人,无人机(空中机器人):飞控嵌入式系统(IMU 姿态解算、增稳、油门控制、定点悬停),是无人机灵魂;水下机器人 ROV:防水外设驱动、水压检测、水下通信、推进器控制;安防巡检机器人:云台摄像头转动、报警触发、红外测温、远程图传。5.人形机器人,全身数十个关节舵机 / 伺服同步控制,依赖高实时性嵌入式系统;足底力感知、平衡算法、步态控制,多采用嵌入式 Linux + 实时核架构,兼顾算力与实时性。三、主流硬件架构分工,纯 MCU 架构(低端、小型机器人):单颗 MCU 包揽所有功能,成本低、实时性强,适合玩具、小型舵机机器人、简易小车。MCU + MPU 双核心(主流中端机器人):MCU:负责实时控制(电机、传感器、IO),保证运动稳定;MPU(如 Linux 板:树莓派、瑞芯微、全志):负责视觉、SLAM、语音、上位交互、复杂算法。高端异构架构(人形、工业、大型服务机器人):嵌入式 Linux + FPGA/ASIC/AI 加速芯片,处理机器视觉、AI 识别、大算力算法。四、关键技术要点,实时性:机器人运动、避障要求微秒 / 毫秒级响应,RTOS、硬实时 Linux 是标配;驱动开发:传感器、电机、通信总线(CAN、I2C、SPI、UART)底层驱动是基础;总线应用:工业机器人、多关节设备大量使用CAN 总线做设备互联;低功耗:移动机器人、便携机器人需做嵌入式功耗优化。结尾总结:嵌入式系统就是机器人的 “大脑 + 神经 + 肌肉控制器”,小到玩具舵机,大到工业机械臂、人形机器人,所有硬件动作、感知、交互都由嵌入式技术实现。主标题为蓝色大号字体,分区标题使用蓝色背景白色字体,内容框使用蓝色描边,重点文字用橙色标注,整体排版清晰,图文布局参照原图,比例为16:9参考原图排版风格,制作一张信息科普图,主题是'嵌入式在机器人行业的应用',整体为科技商务风,白色背景,蓝色和橙色点缀。内容包括:一、核心应用模块(通用所有机器人):1.运动控制(最核心场景),驱动伺服电机、步进电机、舵机,实现机器人行走、关节转动、机械臂抓取。嵌入式 MCU/MPU 执行闭环控制算法(PID、模糊控制),精准控制转速、位置、力矩。典型芯片:STM32、ESP32、瑞萨、TI DSP,多用于小型机器人、机械臂。2.环境感知与传感器采集,对接各类传感器,由嵌入式端完成数据读取、滤波、预处理:距离 / 避障:超声波、红外、激光雷达;姿态定位:陀螺仪、加速度计、磁力计(IMU);视觉:摄像头(图像采集、简单识别);触觉 / 力觉:压力传感器、力矩传感器;温湿度、气体、碰撞检测等外设。3.人机交互 & 通信,本地交互:按键、显示屏、指示灯、语音模块、蜂鸣器;无线通信:WiFi、蓝牙、LoRa、4G/5G、CAN、RS485、以太网;多机 / 上位机通信:嵌入式端作为下位机,和 PC、平板、云端、遥控器数据交互。4.电源与整机管理,电池电量检测、充放电保护、功耗管控;整机电源分配、低压告警、休眠唤醒,延长续航(移动机器人刚需)。5.嵌入式实时操作系统(RTOS),机器人多任务并发(控电机 + 读传感器 + 通信),普遍搭载 RTOS:轻量型:FreeRTOS、RT-Thread、uC/OS;高性能:Linux(Yocto、Buildroot 定制嵌入式 Linux),用于复杂算法、视觉、自动驾驶机器人。二、按机器人品类细分应用:1.消费级家用机器人,扫地 / 拖地机器人:主控 MCU 负责轮组运动、悬崖避障、路径规划、风机控制、APP 蓝牙 / WiFi 联动。陪伴 / 教育机器人:语音唤醒、语音交互、表情屏控制、肢体动作驱动、早教逻辑执行。玩具机器人:简易舵机控制、声光互动、遥控信号解析,以低成本 8 位 / 32 位 MCU 为主。2.工业机器人(工业自动化核心),工业机械臂:多轴联动运动控制、力控抓取、轨迹插补,多用 DSP、高端 MCU、运动控制卡;AGV/AMR 移动小车:导航(磁条、二维码、SLAM)、自主避障、调度通信、车间组网;流水线机械手:高速定点抓取、节拍控制、IO 联动产线设备。3.服务 / 商用机器人,送餐 / 迎宾 / 导览机器人:自主导航、人体跟随、语音讲解、门禁 / 电梯联动;消杀 / 巡检机器人:环境数据采集、自主巡航、喷洒 / 巡检设备驱动、异常上报。4.特种机器人,无人机(空中机器人):飞控嵌入式系统(IMU 姿态解算、增稳、油门控制、定点悬停),是无人机灵魂;水下机器人 ROV:防水外设驱动、水压检测、水下通信、推进器控制;安防巡检机器人:云台摄像头转动、报警触发、红外测温、远程图传。5.人形机器人,全身数十个关节舵机 / 伺服同步控制,依赖高实时性嵌入式系统;足底力感知、平衡算法、步态控制,多采用嵌入式 Linux + 实时核架构,兼顾算力与实时性。三、主流硬件架构分工,纯 MCU 架构(低端、小型机器人):单颗 MCU 包揽所有功能,成本低、实时性强,适合玩具、小型舵机机器人、简易小车。MCU + MPU 双核心(主流中端机器人):MCU:负责实时控制(电机、传感器、IO),保证运动稳定;MPU(如 Linux 板:树莓派、瑞芯微、全志):负责视觉、SLAM、语音、上位交互、复杂算法。高端异构架构(人形、工业、大型服务机器人):嵌入式 Linux + FPGA/ASIC/AI 加速芯片,处理机器视觉、AI 识别、大算力算法。四、关键技术要点,实时性:机器人运动、避障要求微秒 / 毫秒级响应,RTOS、硬实时 Linux 是标配;驱动开发:传感器、电机、通信总线(CAN、I2C、SPI、UART)底层驱动是基础;总线应用:工业机器人、多关节设备大量使用CAN 总线做设备互联;低功耗:移动机器人、便携机器人需做嵌入式功耗优化。结尾总结:嵌入式系统就是机器人的 “大脑 + 神经 + 肌肉控制器”,小到玩具舵机,大到工业机械臂、人形机器人,所有硬件动作、感知、交互都由嵌入式技术实现。主标题为蓝色大号字体,分区标题使用蓝色背景白色字体,内容框使用蓝色描边,重点文字用橙色标注,整体排版清晰,图文布局参照原图,比例为16:9