
保留原图中所有出版社(IEEE、ICPS、JOURNAL OF… - 图片创意预览

保留原图中所有出版社(IEEE、ICPS、JOURNAL OF…

保留原图中所有出版社(IEEE、ICPS、JOURNAL OF PHYSICS: CONFERENCE SERIES、Compendex on Engineering Village、Scopus)的
用户头像

1q0gqvr47p1...

2026.03.12
基于基础海报[image1],保持原蓝白科技学术风格,按照以下要求修改: 1. 在RESEARCH BACKGROUND板块之前新增一个板块,标题为"Abstract",完整添加以下内容: To address two core issues in sliding mode current control for permanent magnet synchronous motors—first, that sliding mode chattering limits control accuracy, and second, the inherent trade-off between chattering suppression and disturbance rejection—this paper proposes a second-order terminal sliding mode control scheme based on a super-twisting reaching law. In the design of the sliding surface, a first-order integral fast terminal sliding surface is embedded into a second-order nonsingular terminal sliding surface structure. This combined design retains the chattering suppression advantage of the former while achieving the fast convergence characteristic of the latter when the system state is near the equilibrium point, and it avoids the singularity problem. In the design of the reaching law, the super-twisting sliding mode algorithm is introduced to further mitigate chattering and achieve fast convergence of the currents with steady-state-error-free tracking. Finally, simulation verification​ is conducted and compared with conventional control methods. The results demonstrate that the proposed scheme offers significant advantages in improving current dynamic response, suppressing chattering, and enhancing disturbance rejection capability. 2. 新增一个板块标题为"Core Method Framework",完整添加以下内容(全部英文): ■ Proposed Control Scheme: STA + STSMC ▎Sliding Surface Design — Second-Order Non-Singular Terminal Sliding Mode Surface Embed the first-order integral fast terminal sliding surface into the second-order non-singular terminal sliding surface structure: First-order sliding variable: s_{1d} = e_d + \int (c_{ed} \cdot e_d + c_{td} \cdot e_d^{\alpha/\beta}) d\tau Second-order sliding variable: s_{2d} = s_{1d} + c_{nd} \cdot (\dot{s}_{1d})^{m/n} Where: • e_d = i_d^* - i_d is the d-axis current tracking error • α, β are positive odd numbers, satisfying α < β • m, n are positive odd numbers, satisfying 1 < m/n < 2 • c_{ed}, c_{td}, c_{nd} are positive coefficients Design Features: ✓ Retains the chattering suppression advantage of the first-order integral fast sliding mode ✓ Has the fast convergence characteristic of the second-order non-singular terminal sliding mode near the equilibrium point ✓ Avoids the singularity problem ▎Reaching Law Design — Super-Twisting Algorithm (STA) Super-twisting sliding mode reaching law expression: \dot{s} = -p \cdot |s|^{1/2} \cdot \text{sign}(s) + y \dot{y} = -i \cdot \int \text{sign}(s) dt Nonlinear control term: u_{sw} = L_0 \cdot [ p \cdot |s|^{1/2} \cdot \text{sign}(s) + \int i \cdot \text{sign}(s) dt ] Design Advantages: ✓ Introduces the sign function into the integral term of the control voltage, which is beneficial to chattering suppression ✓ Ensures fast convergence of sliding variables in finite time ✓ Achieves zero-static-error current tracking 3. 保持画面比例为16:9横版学术海报,调整整体布局保证协调。 4. 新增一个板块标题为"Simulation Verification Results",完整添加以下内容,并将提供的两张对比曲线图[image2]和[image3]并排嵌入此板块,图片整体缩小,两张图片总面积不超过整个海报面积的1/10,保持图片清晰: Simulation Verification and Comparative Analysis Experimental Conditions: • Motor speed: 3000 r/min • d-axis reference current: i_d^* = -50 A (constant) • q-axis reference current: i_q^* steps from 20A to 87A at t=0.02s • Comparison target: conventional exponential reaching law SFTSMC vs. the proposed STA+STSMC Main Conclusions: • The proposed scheme reduces the control voltage chattering amplitude to less than 1/3 of the conventional scheme at rated speed • Effectively solves the problems of low steady-state accuracy and large current fluctuation caused by large chattering in traditional sliding mode current control • Ensures that the motor current state can track the reference signal in finite time 保持原海报的所有已有内容不变,保持原蓝白渐变科技风格一致,保持所有文字为英文,字号协调,公式清晰渲染,所有二维码区域使用纯色方块占位符呈现,方块中央标注"QR Code Placeholder"文字,严禁生成任何可识别的二维码图案,所有文字必须精确渲染,排版整齐美观。基于基础海报[image1],保持原蓝白科技学术风格,按照以下要求修改:

1. 在RESEARCH BACKGROUND板块之前新增一个板块,标题为"Abstract",完整添加以下内容:
To address two core issues in sliding mode current control for permanent magnet synchronous motors—first, that sliding mode chattering limits control accuracy, and second, the inherent trade-off between chattering suppression and disturbance rejection—this paper proposes a second-order terminal sliding mode control scheme based on a super-twisting reaching law.
In the design of the sliding surface, a first-order integral fast terminal sliding surface is embedded into a second-order nonsingular terminal sliding surface structure. This combined design retains the chattering suppression advantage of the former while achieving the fast convergence characteristic of the latter when the system state is near the equilibrium point, and it avoids the singularity problem.
In the design of the reaching law, the super-twisting sliding mode algorithm is introduced to further mitigate chattering and achieve fast convergence of the currents with steady-state-error-free tracking.
Finally, simulation verification​ is conducted and compared with conventional control methods. The results demonstrate that the proposed scheme offers significant advantages in improving current dynamic response, suppressing chattering, and enhancing disturbance rejection capability.

2. 新增一个板块标题为"Core Method Framework",完整添加以下内容(全部英文):
■ Proposed Control Scheme: STA + STSMC

▎Sliding Surface Design — Second-Order Non-Singular Terminal Sliding Mode Surface

Embed the first-order integral fast terminal sliding surface into the second-order non-singular terminal sliding surface structure:

  First-order sliding variable: s_{1d} = e_d + \int (c_{ed} \cdot e_d + c_{td} \cdot e_d^{\alpha/\beta}) d\tau
  Second-order sliding variable: s_{2d} = s_{1d} + c_{nd} \cdot (\dot{s}_{1d})^{m/n}

Where:
  • e_d = i_d^* - i_d is the d-axis current tracking error
  • α, β are positive odd numbers, satisfying α < β
  • m, n are positive odd numbers, satisfying 1 < m/n < 2
  • c_{ed}, c_{td}, c_{nd} are positive coefficients

Design Features:
  ✓ Retains the chattering suppression advantage of the first-order integral fast sliding mode
  ✓ Has the fast convergence characteristic of the second-order non-singular terminal sliding mode near the equilibrium point
  ✓ Avoids the singularity problem

▎Reaching Law Design — Super-Twisting Algorithm (STA)

Super-twisting sliding mode reaching law expression:

  \dot{s} = -p \cdot |s|^{1/2} \cdot \text{sign}(s) + y
  \dot{y} = -i \cdot \int \text{sign}(s) dt

Nonlinear control term:

  u_{sw} = L_0 \cdot [ p \cdot |s|^{1/2} \cdot \text{sign}(s) + \int i \cdot \text{sign}(s) dt ]

Design Advantages:
  ✓ Introduces the sign function into the integral term of the control voltage, which is beneficial to chattering suppression
  ✓ Ensures fast convergence of sliding variables in finite time
  ✓ Achieves zero-static-error current tracking

3. 保持画面比例为16:9横版学术海报,调整整体布局保证协调。

4. 新增一个板块标题为"Simulation Verification Results",完整添加以下内容,并将提供的两张对比曲线图[image2]和[image3]并排嵌入此板块,图片整体缩小,两张图片总面积不超过整个海报面积的1/10,保持图片清晰:

Simulation Verification and Comparative Analysis

Experimental Conditions:
  • Motor speed: 3000 r/min
  • d-axis reference current: i_d^* = -50 A (constant)
  • q-axis reference current: i_q^* steps from 20A to 87A at t=0.02s
  • Comparison target: conventional exponential reaching law SFTSMC vs. the proposed STA+STSMC

Main Conclusions:
  • The proposed scheme reduces the control voltage chattering amplitude to less than 1/3 of the conventional scheme at rated speed
  • Effectively solves the problems of low steady-state accuracy and large current fluctuation caused by large chattering in traditional sliding mode current control
  • Ensures that the motor current state can track the reference signal in finite time

保持原海报的所有已有内容不变,保持原蓝白渐变科技风格一致,保持所有文字为英文,字号协调,公式清晰渲染,所有二维码区域使用纯色方块占位符呈现,方块中央标注"QR Code Placeholder"文字,严禁生成任何可识别的二维码图案,所有文字必须精确渲染,排版整齐美观。
创意 × 2
学术科技风格的全国大学生物理实验竞赛攻略海报,竖版9:16,深蓝与藏青渐变为主色调,青蓝色物理公式与实验装置线条装饰,粒子光点与波形图元素,学术感与科技感兼具,版式精美。 顶部大标题区:超大粗体发光字主标题"全国大学生物理实验竞赛(CUPEC)",下方副标题标签"物理类A类顶级赛事 · 保研加分利器",配✨装饰和原子结构图形。 主体内容分多个信息模块卡片,用发光边框和物理波形线条分割,学术感十足: 【模块一:基础信息】配原子/实验图标,内容: - 主办:教育部物理教指委、全国高等学校实验物理教学研究会、中国物理学会物理教学委员会 - 参赛对象:全日制本、专科在校生 - 组队规则:命题/自选赛道最多5人/队;讲课赛道最多3人/队;同校组队,指导老师最多2名,可跨专业;一人只能加入一支队伍 - 两大独立赛事:创新赛(主流参赛·每年一届,作品申报+答辩)、教学赛(两年一届·邀请制,线下限时实操) 【模块二:创新赛三大赛道】配赛道图标,内容: 1. 命题类⭐:组委会统一给出课题,按要求完成实验项目;可搭建实物,也可仿真方案;选题不用自己构思,但发挥空间有限 2. 自选课题类|新手首选:自主选题,三大方向:自制实验仪器改进、虚拟仿真、前沿物理探究;可只做仿真方案,不用硬件实物,自由度高,零基础友好 3. 实验讲课赛道:设计物理实验授课方案、录制讲课视频;适合物理师范专业,偏向教学设计,不需要搭建实验装置 新增细分命题:教学微视频、AI+物理实验专项赛道 【模块三:完整赛制流程】用粒子时间轴形式呈现,配箭头连接: 1. 校内选拔赛:各校自主筛选,择优推送区域赛 2. 区域预赛:提交报告、实物视频,评出区域一/二/三等奖,区域一等奖择优晋级国赛 3. 全国总决赛:现场PPT答辩、作品展示,决出全国一、二、三等奖 2026创新赛时间参考:通知2-3月 → 校内选拔3-5月 → 区域赛6-9月 → 全国总决赛10-12月 【模块四:奖项&保研含金量】配奖牌/奖杯图标,内容: 🥇国一、国二:物理、光电、测控、仪器专业重磅奖项,复试认可度很高,多数理工科院校综测高分 🥈区域一等奖:大部分工科院校综测加分,保研简历优质素材 🥉区域二三等奖:少量综测加分,丰富科创履历 ⚠文科几乎无法参赛;加分政策各校不一样,参赛前务必查阅本校推免文件! 【模块五:保研党参赛小贴士】配灯泡/提示图标,内容: 1. 零基础优先自选课题赛道,优先虚拟仿真方向,省去实物加工成本;动手能力强选命题赛道 2. 产出材料:完整实验报告、数据图表、演示视频;重点突出方案创新点 3. 组队分工参考:实验搭建/仿真调试 + 数据分析 + 报告撰写答辩 4. ⚠规则限制:曾经拿到本赛事国二及以上的学生,不能再次参赛 底部放置二维码占位符(纯色方块+中央标注"二维码占位"文字),以及"扫码获取更多竞赛资讯"引导语。 画面中所有信息区域、卡片、列表、时间轴必须填充完整合理的内容,不得出现空白框、空白占位、横线待填写区域、空列表项、空单元格。 画面中必须完整呈现以下文字信息: - 主标题:"全国大学生物理实验竞赛(CUPEC)" - 副标题:"物理类A类顶级赛事 · 保研加分利器" - "命题/自选赛道最多5人/队;讲课赛道最多3人/队;指导老师最多2名" - "创新赛(每年一届)、教学赛(两年一届·邀请制)" - "命题类⭐" - "自选课题类|新手首选" - "实验讲课赛道" - "通知2-3月 → 校内选拔3-5月 → 区域赛6-9月 → 国赛10-12月" - "国一、国二:物理、光电、测控、仪器专业重磅奖项" - "区域一等奖:大部分工科院校综测加分" - "区域二三等奖:少量综测加分,丰富科创履历" - "零基础优先自选课题赛道,优先虚拟仿真方向" - "组队分工:实验搭建/仿真调试 + 数据分析 + 报告撰写答辩" - "国二及以上学生不能再次参赛" 画面中所有数字必须精确渲染,不得错位、遗漏或编造:"5人"、"3人"、"2名"、"2-3月"、"3-5月"、"6-9月"、"10-12月" 画面中所有二维码区域使用纯色方块占位符呈现,方块中央标注"二维码占位"文字,严禁生成任何可识别的二维码图案。学术科技风格的全国大学生物理实验竞赛攻略海报,竖版9:16,深蓝与藏青渐变为主色调,青蓝色物理公式与实验装置线条装饰,粒子光点与波形图元素,学术感与科技感兼具,版式精美。

顶部大标题区:超大粗体发光字主标题"全国大学生物理实验竞赛(CUPEC)",下方副标题标签"物理类A类顶级赛事 · 保研加分利器",配✨装饰和原子结构图形。

主体内容分多个信息模块卡片,用发光边框和物理波形线条分割,学术感十足:

【模块一:基础信息】配原子/实验图标,内容:
- 主办:教育部物理教指委、全国高等学校实验物理教学研究会、中国物理学会物理教学委员会
- 参赛对象:全日制本、专科在校生
- 组队规则:命题/自选赛道最多5人/队;讲课赛道最多3人/队;同校组队,指导老师最多2名,可跨专业;一人只能加入一支队伍
- 两大独立赛事:创新赛(主流参赛·每年一届,作品申报+答辩)、教学赛(两年一届·邀请制,线下限时实操)

【模块二:创新赛三大赛道】配赛道图标,内容:
1. 命题类⭐:组委会统一给出课题,按要求完成实验项目;可搭建实物,也可仿真方案;选题不用自己构思,但发挥空间有限
2. 自选课题类|新手首选:自主选题,三大方向:自制实验仪器改进、虚拟仿真、前沿物理探究;可只做仿真方案,不用硬件实物,自由度高,零基础友好
3. 实验讲课赛道:设计物理实验授课方案、录制讲课视频;适合物理师范专业,偏向教学设计,不需要搭建实验装置
新增细分命题:教学微视频、AI+物理实验专项赛道

【模块三:完整赛制流程】用粒子时间轴形式呈现,配箭头连接:
1. 校内选拔赛:各校自主筛选,择优推送区域赛
2. 区域预赛:提交报告、实物视频,评出区域一/二/三等奖,区域一等奖择优晋级国赛
3. 全国总决赛:现场PPT答辩、作品展示,决出全国一、二、三等奖
2026创新赛时间参考:通知2-3月 → 校内选拔3-5月 → 区域赛6-9月 → 全国总决赛10-12月

【模块四:奖项&保研含金量】配奖牌/奖杯图标,内容:
🥇国一、国二:物理、光电、测控、仪器专业重磅奖项,复试认可度很高,多数理工科院校综测高分
🥈区域一等奖:大部分工科院校综测加分,保研简历优质素材
🥉区域二三等奖:少量综测加分,丰富科创履历
⚠文科几乎无法参赛;加分政策各校不一样,参赛前务必查阅本校推免文件!

【模块五:保研党参赛小贴士】配灯泡/提示图标,内容:
1. 零基础优先自选课题赛道,优先虚拟仿真方向,省去实物加工成本;动手能力强选命题赛道
2. 产出材料:完整实验报告、数据图表、演示视频;重点突出方案创新点
3. 组队分工参考:实验搭建/仿真调试 + 数据分析 + 报告撰写答辩
4. ⚠规则限制:曾经拿到本赛事国二及以上的学生,不能再次参赛

底部放置二维码占位符(纯色方块+中央标注"二维码占位"文字),以及"扫码获取更多竞赛资讯"引导语。

画面中所有信息区域、卡片、列表、时间轴必须填充完整合理的内容,不得出现空白框、空白占位、横线待填写区域、空列表项、空单元格。

画面中必须完整呈现以下文字信息:
- 主标题:"全国大学生物理实验竞赛(CUPEC)"
- 副标题:"物理类A类顶级赛事 · 保研加分利器"
- "命题/自选赛道最多5人/队;讲课赛道最多3人/队;指导老师最多2名"
- "创新赛(每年一届)、教学赛(两年一届·邀请制)"
- "命题类⭐"
- "自选课题类|新手首选"
- "实验讲课赛道"
- "通知2-3月 → 校内选拔3-5月 → 区域赛6-9月 → 国赛10-12月"
- "国一、国二:物理、光电、测控、仪器专业重磅奖项"
- "区域一等奖:大部分工科院校综测加分"
- "区域二三等奖:少量综测加分,丰富科创履历"
- "零基础优先自选课题赛道,优先虚拟仿真方向"
- "组队分工:实验搭建/仿真调试 + 数据分析 + 报告撰写答辩"
- "国二及以上学生不能再次参赛"

画面中所有数字必须精确渲染,不得错位、遗漏或编造:"5人"、"3人"、"2名"、"2-3月"、"3-5月"、"6-9月"、"10-12月"

画面中所有二维码区域使用纯色方块占位符呈现,方块中央标注"二维码占位"文字,严禁生成任何可识别的二维码图案。
生成一张清晰展示10条参考文献引用内容的信息图,要求排版工整,风格简约清爽,所有文字清晰可读,内容包含以下参考文献:[1] 马艺溦.生物可降解食品保鲜袋材料及其改性材料的研究[D].江苏科技大学,2025. [2] 骆文杰,张伟阳,程树军.聚乳酸薄膜包装袋对杨桃保鲜效果的研究[J].食品工业科技,2015,36(23):311-315. [3] 青岛惠泽辰材料有限公司. 一种可生物降解聚乳酸塑料的制备方法:CN20251 2028575.5[P]. 2026-03-27. [4] Lipsita Panda, Jyotishkumar Parameswaranpillai,ed, Polylactic acid-based green polymers for food packaging application. A comprehensive Review,Food Bioscience,Volume 77,2026,108335,ISSN 2212-4292. [5] Sakshi Jasrotia, Sonali Gupta, ed.Recent Advances in Polylactic Acid (PLA)- Based Sustainable Food Packaging: A Comprehensive Review,Applied Food Research,2026,102111,ISSN 2772-5022. [6] T. Angelin Swetha, Abhispa Bora,ed.A comprehensive review on polylactic acid (PLA) – Synthesis, processing and application in food packaging,International Journal of Biological Macromolecules,Volume 234,2023,123715,ISSN 0141-8130. [7] 刘文龙,雷英杰,莫晓琴,等.用于食品保鲜包装的聚乳酸透气膜研究[J].成都大学学报(自然科学版),2020,39(2):159-163. [8] 丁剑.聚乳酸/单宁酸活性包装膜的制备与性能及其在水蜜桃保鲜中的应用研究[D].上海海洋大学,2025. [9] 张琳.湿地系统中生物降解塑料的降解特性及其对微生物群落的影响研究[D].福建师范大学,2023. [10] Shuhao Wu, Yu Du, ed.Efficient fabrication of biodegradable polylactic acid/poly (butylene adipate-co-terephthalate)/titanium dioxide films integrating ethylene catalysis and antibacterial activity for fruits and vegetables preservation,Food Packaging and Shelf Life,Volume 54,2026,101713,ISSN 2214-2894.,配色清新干净,背景浅色系生成一张清晰展示10条参考文献引用内容的信息图,要求排版工整,风格简约清爽,所有文字清晰可读,内容包含以下参考文献:[1] 马艺溦.生物可降解食品保鲜袋材料及其改性材料的研究[D].江苏科技大学,2025. [2] 骆文杰,张伟阳,程树军.聚乳酸薄膜包装袋对杨桃保鲜效果的研究[J].食品工业科技,2015,36(23):311-315. [3] 青岛惠泽辰材料有限公司. 一种可生物降解聚乳酸塑料的制备方法:CN20251 2028575.5[P]. 2026-03-27. [4] Lipsita Panda, Jyotishkumar Parameswaranpillai,ed, Polylactic acid-based green polymers for food packaging application. A comprehensive Review,Food Bioscience,Volume 77,2026,108335,ISSN 2212-4292. [5] Sakshi Jasrotia, Sonali Gupta, ed.Recent Advances in Polylactic Acid (PLA)- Based Sustainable Food Packaging: A Comprehensive Review,Applied Food Research,2026,102111,ISSN 2772-5022. [6] T. Angelin Swetha, Abhispa Bora,ed.A comprehensive review on polylactic acid (PLA) – Synthesis, processing and application in food packaging,International Journal of Biological Macromolecules,Volume 234,2023,123715,ISSN 0141-8130. [7] 刘文龙,雷英杰,莫晓琴,等.用于食品保鲜包装的聚乳酸透气膜研究[J].成都大学学报(自然科学版),2020,39(2):159-163. [8] 丁剑.聚乳酸/单宁酸活性包装膜的制备与性能及其在水蜜桃保鲜中的应用研究[D].上海海洋大学,2025. [9] 张琳.湿地系统中生物降解塑料的降解特性及其对微生物群落的影响研究[D].福建师范大学,2023. [10] Shuhao Wu, Yu Du, ed.Efficient fabrication of biodegradable polylactic acid/poly (butylene adipate-co-terephthalate)/titanium dioxide films integrating ethylene catalysis and antibacterial activity for fruits and vegetables preservation,Food Packaging and Shelf Life,Volume 54,2026,101713,ISSN 2214-2894.,配色清新干净,背景浅色系
将这张IEEE电力电子学术会议海报从三栏改为两栏布局,保持A1竖版比例,白底深蓝#003366主题色,橙色#cc5500结论强调色,所有原有内容完整保留,仅重新排列为左右两栏。 【顶部通栏保持不变】 - 左上角IEEE Power Electronics标志 - 右上角Paper ID空白框 - 居中超大标题:Modeling and Analysis of Electromechanical Coupling Stability Impedance of Electric Drive System for New Energy Vehicles - 标题下方作者+合肥工业大学+邮箱一行 - 深蓝色横线分隔 【主体改为左右两栏均等布局】 ■ 左栏(50%宽度)——建模与理论 1. 分区标题"1. Research Background"(深蓝底白字) - 大图:Fig.1 EV Powertrain Schematic 新能源整车原理图 - 下方2行短句项目符号 2. 分区标题"2. Electrical Side Model"(深蓝底白字) - 两张并排图:Fig.2 并网逆变器小信号电路、Fig.3 PMSM dq控制框图 - 下方1行小字说明 3. 分区标题"3. Mechanical Double-Inertia Model"(深蓝底白字) - 大图:Fig.4 Dual-Inertia Drive Train 双质量传动系统结构图 - 下方参数表格(Jm, Jl, Ks) ■ 右栏(50%宽度)——判据与结果 1. 分区标题"4. Stability Criterion"(深蓝底白字) - 大图:Fig.5 Unified Impedance Model 统一阻抗等效模型 - 公式 Rz(s) = Ze(s) / Zm(s) - Nyquist判据一句话 - 大图:Fig.6 Nyquist Plot 奈奎斯特图 2. 分区标题"5. Parameter Analysis"(深蓝底白字) - 3张图上下堆叠: Fig.7 Current Loop Bandwidth Comparison + 趋势短句 Fig.8 Shaft Stiffness Comparison + 趋势短句 Fig.9 Speed Variation Comparison + 趋势短句 3. 分区标题"6. Conclusions"(深蓝底白字) - 浅蓝底色文字框,3条橙色项目符号短句结论 【底部通栏保持不变】 - 深蓝色横线分隔 - 3条极小字号IEEE参考文献 【设计规则】 - 两栏宽度均等,中间有适当间距 - 每个模块保持深蓝标题栏+白色内容区+虚线图框的卡片式设计 - 所有原图、公式、文字、数据完整保留,仅重新排列组合 - 图表占比约70%,文字30%,保持极简风格 - 字体:标题Arial Bold,正文Arial,公式Cambria Math风格 - 版式精美,两栏视觉平衡,网格对齐严谨 - 整体IEEE电力电子会议专业学术风格不变 画面中所有信息区域必须填充完整合理的内容,不得出现空白框;所有数字必须精确渲染,不得错位、遗漏或编造。将这张IEEE电力电子学术会议海报从三栏改为两栏布局,保持A1竖版比例,白底深蓝#003366主题色,橙色#cc5500结论强调色,所有原有内容完整保留,仅重新排列为左右两栏。

【顶部通栏保持不变】
- 左上角IEEE Power Electronics标志
- 右上角Paper ID空白框
- 居中超大标题:Modeling and Analysis of Electromechanical Coupling Stability Impedance of Electric Drive System for New Energy Vehicles
- 标题下方作者+合肥工业大学+邮箱一行
- 深蓝色横线分隔

【主体改为左右两栏均等布局】

■ 左栏(50%宽度)——建模与理论
1. 分区标题"1. Research Background"(深蓝底白字)
   - 大图:Fig.1 EV Powertrain Schematic 新能源整车原理图
   - 下方2行短句项目符号

2. 分区标题"2. Electrical Side Model"(深蓝底白字)
   - 两张并排图:Fig.2 并网逆变器小信号电路、Fig.3 PMSM dq控制框图
   - 下方1行小字说明

3. 分区标题"3. Mechanical Double-Inertia Model"(深蓝底白字)
   - 大图:Fig.4 Dual-Inertia Drive Train 双质量传动系统结构图
   - 下方参数表格(Jm, Jl, Ks)

■ 右栏(50%宽度)——判据与结果
1. 分区标题"4. Stability Criterion"(深蓝底白字)
   - 大图:Fig.5 Unified Impedance Model 统一阻抗等效模型
   - 公式 Rz(s) = Ze(s) / Zm(s)
   - Nyquist判据一句话
   - 大图:Fig.6 Nyquist Plot 奈奎斯特图

2. 分区标题"5. Parameter Analysis"(深蓝底白字)
   - 3张图上下堆叠:
     Fig.7 Current Loop Bandwidth Comparison + 趋势短句
     Fig.8 Shaft Stiffness Comparison + 趋势短句
     Fig.9 Speed Variation Comparison + 趋势短句

3. 分区标题"6. Conclusions"(深蓝底白字)
   - 浅蓝底色文字框,3条橙色项目符号短句结论

【底部通栏保持不变】
- 深蓝色横线分隔
- 3条极小字号IEEE参考文献

【设计规则】
- 两栏宽度均等,中间有适当间距
- 每个模块保持深蓝标题栏+白色内容区+虚线图框的卡片式设计
- 所有原图、公式、文字、数据完整保留,仅重新排列组合
- 图表占比约70%,文字30%,保持极简风格
- 字体:标题Arial Bold,正文Arial,公式Cambria Math风格
- 版式精美,两栏视觉平衡,网格对齐严谨
- 整体IEEE电力电子会议专业学术风格不变

画面中所有信息区域必须填充完整合理的内容,不得出现空白框;所有数字必须精确渲染,不得错位、遗漏或编造。
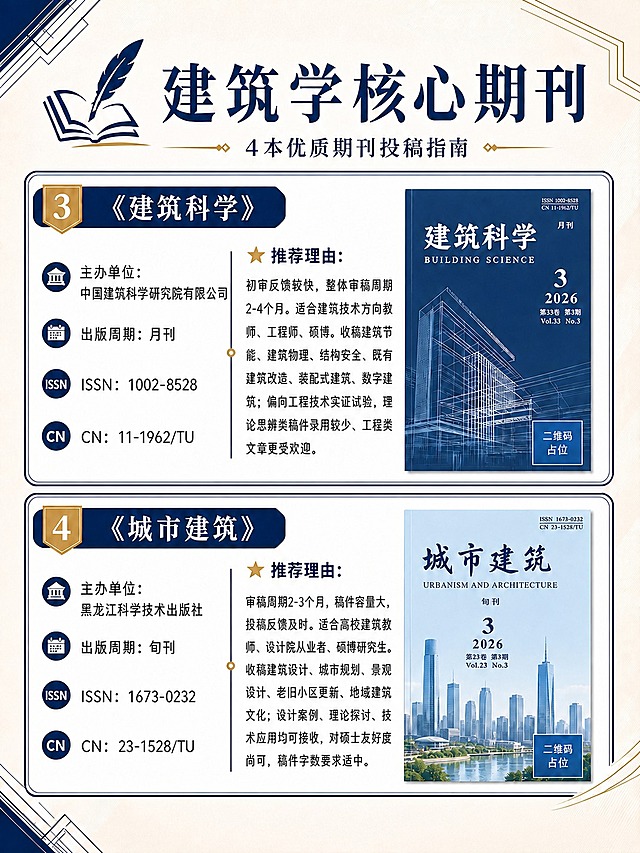
精确复刻参考图的版式、配色、装饰元素、整体布局和风格,完全保留参考图的所有视觉设计(包括左上角书本羽毛图标、四角几何线条装饰、金色曲线装饰、菱形装饰、卡片样式、字体风格、背景渐变等所有视觉元素),仅将图中的全部文字内容替换为建筑学核心期刊投稿指南的文字内容,除此之外其他所有视觉元素保持与参考图完全一致,不做任何改动。不要添加二维码占位符,不要添加任何参考图中没有的元素。 【顶栏主标题区】:主标题大字为"建筑学核心期刊",副标题为"4本优质期刊投稿指南",字体样式、大小、位置、颜色与参考图主标题完全一致。 【4个期刊卡片,从上到下依次排列,卡片样式、编号徽章、左右分栏布局与参考图完全一致】: 卡片1(编号1金色徽章): - 期刊名称栏:"《建筑学报》" - 左侧信息列4项:主办单位:中国建筑学会;出版周期:月刊;ISSN:0529-1399;CN:11-1930/TU - 右侧推荐理由:推荐理由:官方审稿2-4个月,实际外审周期4-8个月,国内建筑学科顶刊。适合建筑院校教师、科研人员、博士;硕士投稿难度极高,基本需要导师通讯+重大基金项目。收稿建筑理论、建筑设计、城乡历史保护、绿色建筑、建筑遗产;偏重原创深度研究,实践精品项目、前沿理论研究优先录用。 卡片2(编号2金色徽章): - 期刊名称栏:"《新建筑》" - 左侧信息列4项:主办单位:华中科技大学;出版周期:双月刊;ISSN:1000-3959;CN:42-1155/TU - 右侧推荐理由:推荐理由:官方审稿1-2个月,实际整体周期3-5个月。适配建筑高校教师、硕博研究生,优秀硕士可尝试。收稿建筑设计创作、城市更新、地域建筑、乡村营建、绿色低碳建筑;兼顾设计实践与理论研究,案例类、实证类稿件接受度高,有基金加持更有优势。 卡片3(编号3金色徽章): - 期刊名称栏:"《建筑科学》" - 左侧信息列4项:主办单位:中国建筑科学研究院有限公司;出版周期:月刊;ISSN:1002-8528;CN:11-1962/TU - 右侧推荐理由:推荐理由:初审反馈较快,整体审稿周期2-4个月。适合建筑技术方向教师、工程师、硕博。收稿建筑节能、建筑物理、结构安全、既有建筑改造、装配式建筑、数字建筑;偏向工程技术实证试验,理论思辨类稿件录用较少,工程实测类文章更受欢迎。 卡片4(编号4金色徽章): - 期刊名称栏:"《城市建筑》" - 左侧信息列4项:主办单位:黑龙江科学技术出版社;出版周期:旬刊;ISSN:1673-0232;CN:23-1528/TU - 右侧推荐理由:推荐理由:审稿周期2-3个月,稿件容量大,投稿反馈及时。适合高校建筑教师、设计院从业者、硕博研究生。收稿建筑设计、城市规划、景观设计、老旧小区更新、地域建筑文化;设计案例、理论探讨、技术应用均可接收,对硕士友好度尚可,稿件字数要求适中。 【硬约束】: 1. 除文字内容替换为上述建筑学核心期刊内容外,其余所有视觉元素(版式、配色、装饰、图标、布局、背景、卡片样式、编号徽章样式、左右分栏比例、字体风格等)必须与参考图完全一致,不得有任何改动 2. 不要添加二维码占位符,不要添加任何参考图中没有的元素 3. 画面中所有数字必须精确渲染,不得错位、遗漏或编造 4. 所有信息卡片必须填充完整,不得出现空白框、空白占位、空列表项 5. 版式精美,文字清晰可读,层级分明精确复刻参考图的版式、配色、装饰元素、整体布局和风格,完全保留参考图的所有视觉设计(包括左上角书本羽毛图标、四角几何线条装饰、金色曲线装饰、菱形装饰、卡片样式、字体风格、背景渐变等所有视觉元素),仅将图中的全部文字内容替换为建筑学核心期刊投稿指南的文字内容,除此之外其他所有视觉元素保持与参考图完全一致,不做任何改动。不要添加二维码占位符,不要添加任何参考图中没有的元素。

【顶栏主标题区】:主标题大字为"建筑学核心期刊",副标题为"4本优质期刊投稿指南",字体样式、大小、位置、颜色与参考图主标题完全一致。

【4个期刊卡片,从上到下依次排列,卡片样式、编号徽章、左右分栏布局与参考图完全一致】:

卡片1(编号1金色徽章):
- 期刊名称栏:"《建筑学报》"
- 左侧信息列4项:主办单位:中国建筑学会;出版周期:月刊;ISSN:0529-1399;CN:11-1930/TU
- 右侧推荐理由:推荐理由:官方审稿2-4个月,实际外审周期4-8个月,国内建筑学科顶刊。适合建筑院校教师、科研人员、博士;硕士投稿难度极高,基本需要导师通讯+重大基金项目。收稿建筑理论、建筑设计、城乡历史保护、绿色建筑、建筑遗产;偏重原创深度研究,实践精品项目、前沿理论研究优先录用。

卡片2(编号2金色徽章):
- 期刊名称栏:"《新建筑》"
- 左侧信息列4项:主办单位:华中科技大学;出版周期:双月刊;ISSN:1000-3959;CN:42-1155/TU
- 右侧推荐理由:推荐理由:官方审稿1-2个月,实际整体周期3-5个月。适配建筑高校教师、硕博研究生,优秀硕士可尝试。收稿建筑设计创作、城市更新、地域建筑、乡村营建、绿色低碳建筑;兼顾设计实践与理论研究,案例类、实证类稿件接受度高,有基金加持更有优势。

卡片3(编号3金色徽章):
- 期刊名称栏:"《建筑科学》"
- 左侧信息列4项:主办单位:中国建筑科学研究院有限公司;出版周期:月刊;ISSN:1002-8528;CN:11-1962/TU
- 右侧推荐理由:推荐理由:初审反馈较快,整体审稿周期2-4个月。适合建筑技术方向教师、工程师、硕博。收稿建筑节能、建筑物理、结构安全、既有建筑改造、装配式建筑、数字建筑;偏向工程技术实证试验,理论思辨类稿件录用较少,工程实测类文章更受欢迎。

卡片4(编号4金色徽章):
- 期刊名称栏:"《城市建筑》"
- 左侧信息列4项:主办单位:黑龙江科学技术出版社;出版周期:旬刊;ISSN:1673-0232;CN:23-1528/TU
- 右侧推荐理由:推荐理由:审稿周期2-3个月,稿件容量大,投稿反馈及时。适合高校建筑教师、设计院从业者、硕博研究生。收稿建筑设计、城市规划、景观设计、老旧小区更新、地域建筑文化;设计案例、理论探讨、技术应用均可接收,对硕士友好度尚可,稿件字数要求适中。

【硬约束】:
1. 除文字内容替换为上述建筑学核心期刊内容外,其余所有视觉元素(版式、配色、装饰、图标、布局、背景、卡片样式、编号徽章样式、左右分栏比例、字体风格等)必须与参考图完全一致,不得有任何改动
2. 不要添加二维码占位符,不要添加任何参考图中没有的元素
3. 画面中所有数字必须精确渲染,不得错位、遗漏或编造
4. 所有信息卡片必须填充完整,不得出现空白框、空白占位、空列表项
5. 版式精美,文字清晰可读,层级分明
学术信息海报第一页,标题为"学界动向——认知神经科学与人机共生 (Human-AI Symbiosis)",副标题"探讨从'工具使用'向'智能协作'的理论转型"。整体分为三个板块: 左侧栏:宏观趋势与政策核心方向:列出"神经人因学 (Neuroergonomics):利用脑机接口(BCI)和便携式脑成像技术监控工作负荷。可解释AI (XAI) 与信任建模:研究人类如何建立对算法决策的合理信任。道德与算法偏见:探讨人因干预在算法公平性中的学术地位。",下方是关键人物:"Raja Parasuraman:神经人因学奠基人,其理论持续影响当下的自动化研究。Ben Shneiderman:倡导'以人为本的AI(HCAI)',平衡人类控制与计算机自动化。",再下方是主要政策/刊物:"IEEE Transactions on Human-Machine Systems 前沿课题。欧盟《人工智能法案》(AI Act)对人机交互安全性的最新学术指引。" 中间板块:标题"前沿研究案例",国内研究案例:"清华/浙大 脑机交互实验室 突破点:异步非侵入式BCI在残障人士辅助系统中的应用,实现高精度的意图识别。解析:将认知模型转化为控制指令,突破传统肢体交互的物理极限。",国际研究案例:"斯坦福 Human-Centered AI (HAI) 中心 研究点:'情境感知的协作机器人(Cobots)'。解析:机器人通过眼动追踪和生理电信号判断工人的疲劳状态,动态调整协作步调。" 右侧板块:标题"学术演进对比与技术矩阵",列出技术应用对比表: 维度 | 传统人因工程 | 前沿人因工程 (HFE 4.0) 交互媒介 | 物理按键/屏幕 | 脑机/语音/手势/眼动 评估手段 | 问卷/主观量表 | 实时神经反馈/生理参数 人机关系 | 操作者与工具 | 协作伙伴与共生体 保持参考图的学术信息排版风格,米黄色背景,搭配浅蓝色和浅黄色信息块,清晰图文排版,学术简洁风格,信息完整清晰。学术信息海报第一页,标题为"学界动向——认知神经科学与人机共生 (Human-AI Symbiosis)",副标题"探讨从'工具使用'向'智能协作'的理论转型"。整体分为三个板块:
左侧栏:宏观趋势与政策核心方向:列出"神经人因学 (Neuroergonomics):利用脑机接口(BCI)和便携式脑成像技术监控工作负荷。可解释AI (XAI) 与信任建模:研究人类如何建立对算法决策的合理信任。道德与算法偏见:探讨人因干预在算法公平性中的学术地位。",下方是关键人物:"Raja Parasuraman:神经人因学奠基人,其理论持续影响当下的自动化研究。Ben Shneiderman:倡导'以人为本的AI(HCAI)',平衡人类控制与计算机自动化。",再下方是主要政策/刊物:"IEEE Transactions on Human-Machine Systems 前沿课题。欧盟《人工智能法案》(AI Act)对人机交互安全性的最新学术指引。"
中间板块:标题"前沿研究案例",国内研究案例:"清华/浙大 脑机交互实验室 突破点:异步非侵入式BCI在残障人士辅助系统中的应用,实现高精度的意图识别。解析:将认知模型转化为控制指令,突破传统肢体交互的物理极限。",国际研究案例:"斯坦福 Human-Centered AI (HAI) 中心 研究点:'情境感知的协作机器人(Cobots)'。解析:机器人通过眼动追踪和生理电信号判断工人的疲劳状态,动态调整协作步调。"
右侧板块:标题"学术演进对比与技术矩阵",列出技术应用对比表:
维度 | 传统人因工程 | 前沿人因工程 (HFE 4.0)
交互媒介 | 物理按键/屏幕 | 脑机/语音/手势/眼动
评估手段 | 问卷/主观量表 | 实时神经反馈/生理参数
人机关系 | 操作者与工具 | 协作伙伴与共生体
保持参考图的学术信息排版风格,米黄色背景,搭配浅蓝色和浅黄色信息块,清晰图文排版,学术简洁风格,信息完整清晰。